
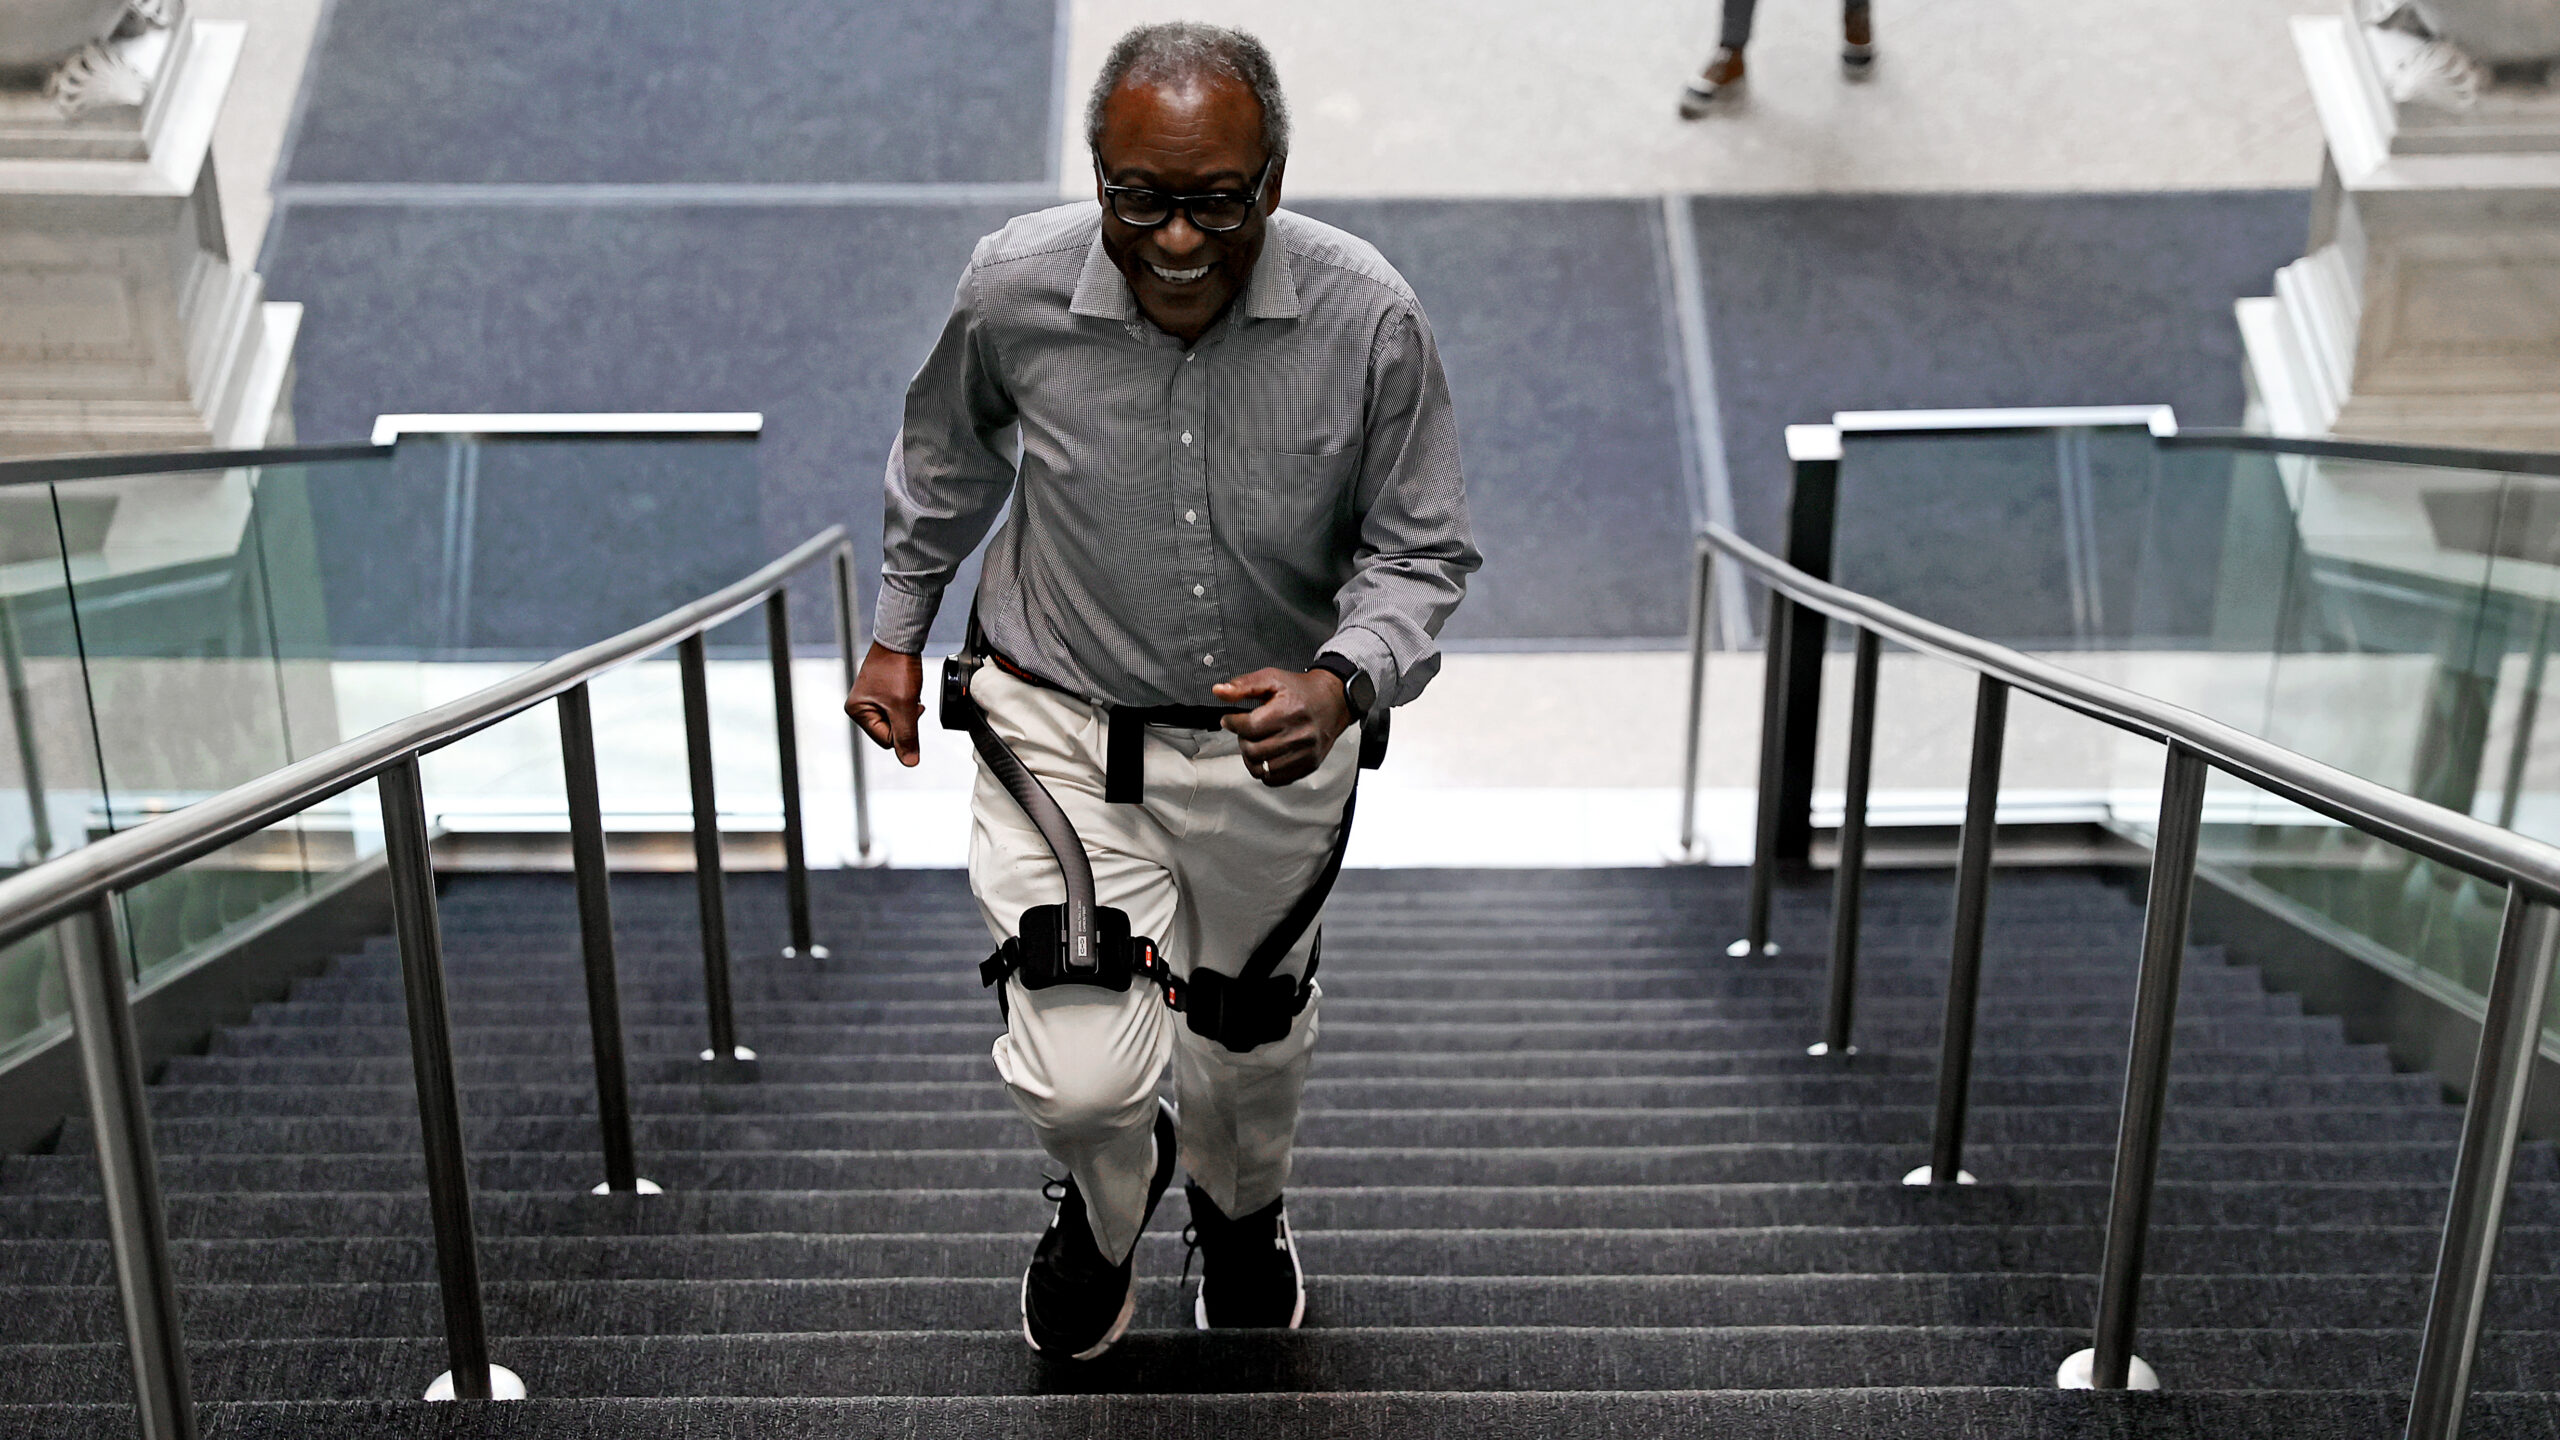
最早的概念之一由自学成才的俄罗斯发明家Nicholas Yagn于1890年获得专利,他设计了一种用于锻炼的可穿戴装置。1919年,美国人Leslie C. Kelley获得了一项蒸汽动力步行支撑装置的专利,这是最早的有源外骨骼概念之一。到20世纪60年代末,已开发出多种配备电子控制系统的驱动机器人外骨骼。此后,研发工作迅速推进,推动了具有商业和临床应用价值的设备出现。
现代主动式机器人外骨骼通常由轻质机械框架组成,配有符合人体工程学的附件,通常固定在躯干、腰部以及上肢或下肢。例如,在乌克兰使用的Hypershell设备固定在用户腰部和大腿上,以辅助髋关节屈伸并增强下肢运动。IKEA使用的Suit X设备固定在躯干和上肢上,以支撑背部和肩部。在大多数有源外骨骼中,执行器将电池中的电能转化为机械运动,产生支撑或增强身体运动所需的力。这些力由嵌入外骨骼中的控制单元协调,这些单元定义运动轨迹和力的应用。设备具体如何移动取决于任务和用户状态,传感器确定需求;如果佩戴者开始跑步,设备会加快支持性运动,如果检测到疲劳,功率输出可能会增加。
这些设备在各种现实世界任务中继续为用户带来显著益处。
关键实体:公司:IKEA | 人物:Nicholas Yagn, Leslie C. Kelley | 地点:乌克兰
FAQ:现代外骨骼如何增强用户运动?
现代外骨骼使用嵌入式传感器和控制单元来协调执行器,将电池电力转化为机械运动。设备根据用户活动调整支持,例如在检测到疲劳时增加功率输出,或在跑步时加快运动速度。
来源: Ars Technica · 由HeadlinesBriefing整理摘要