
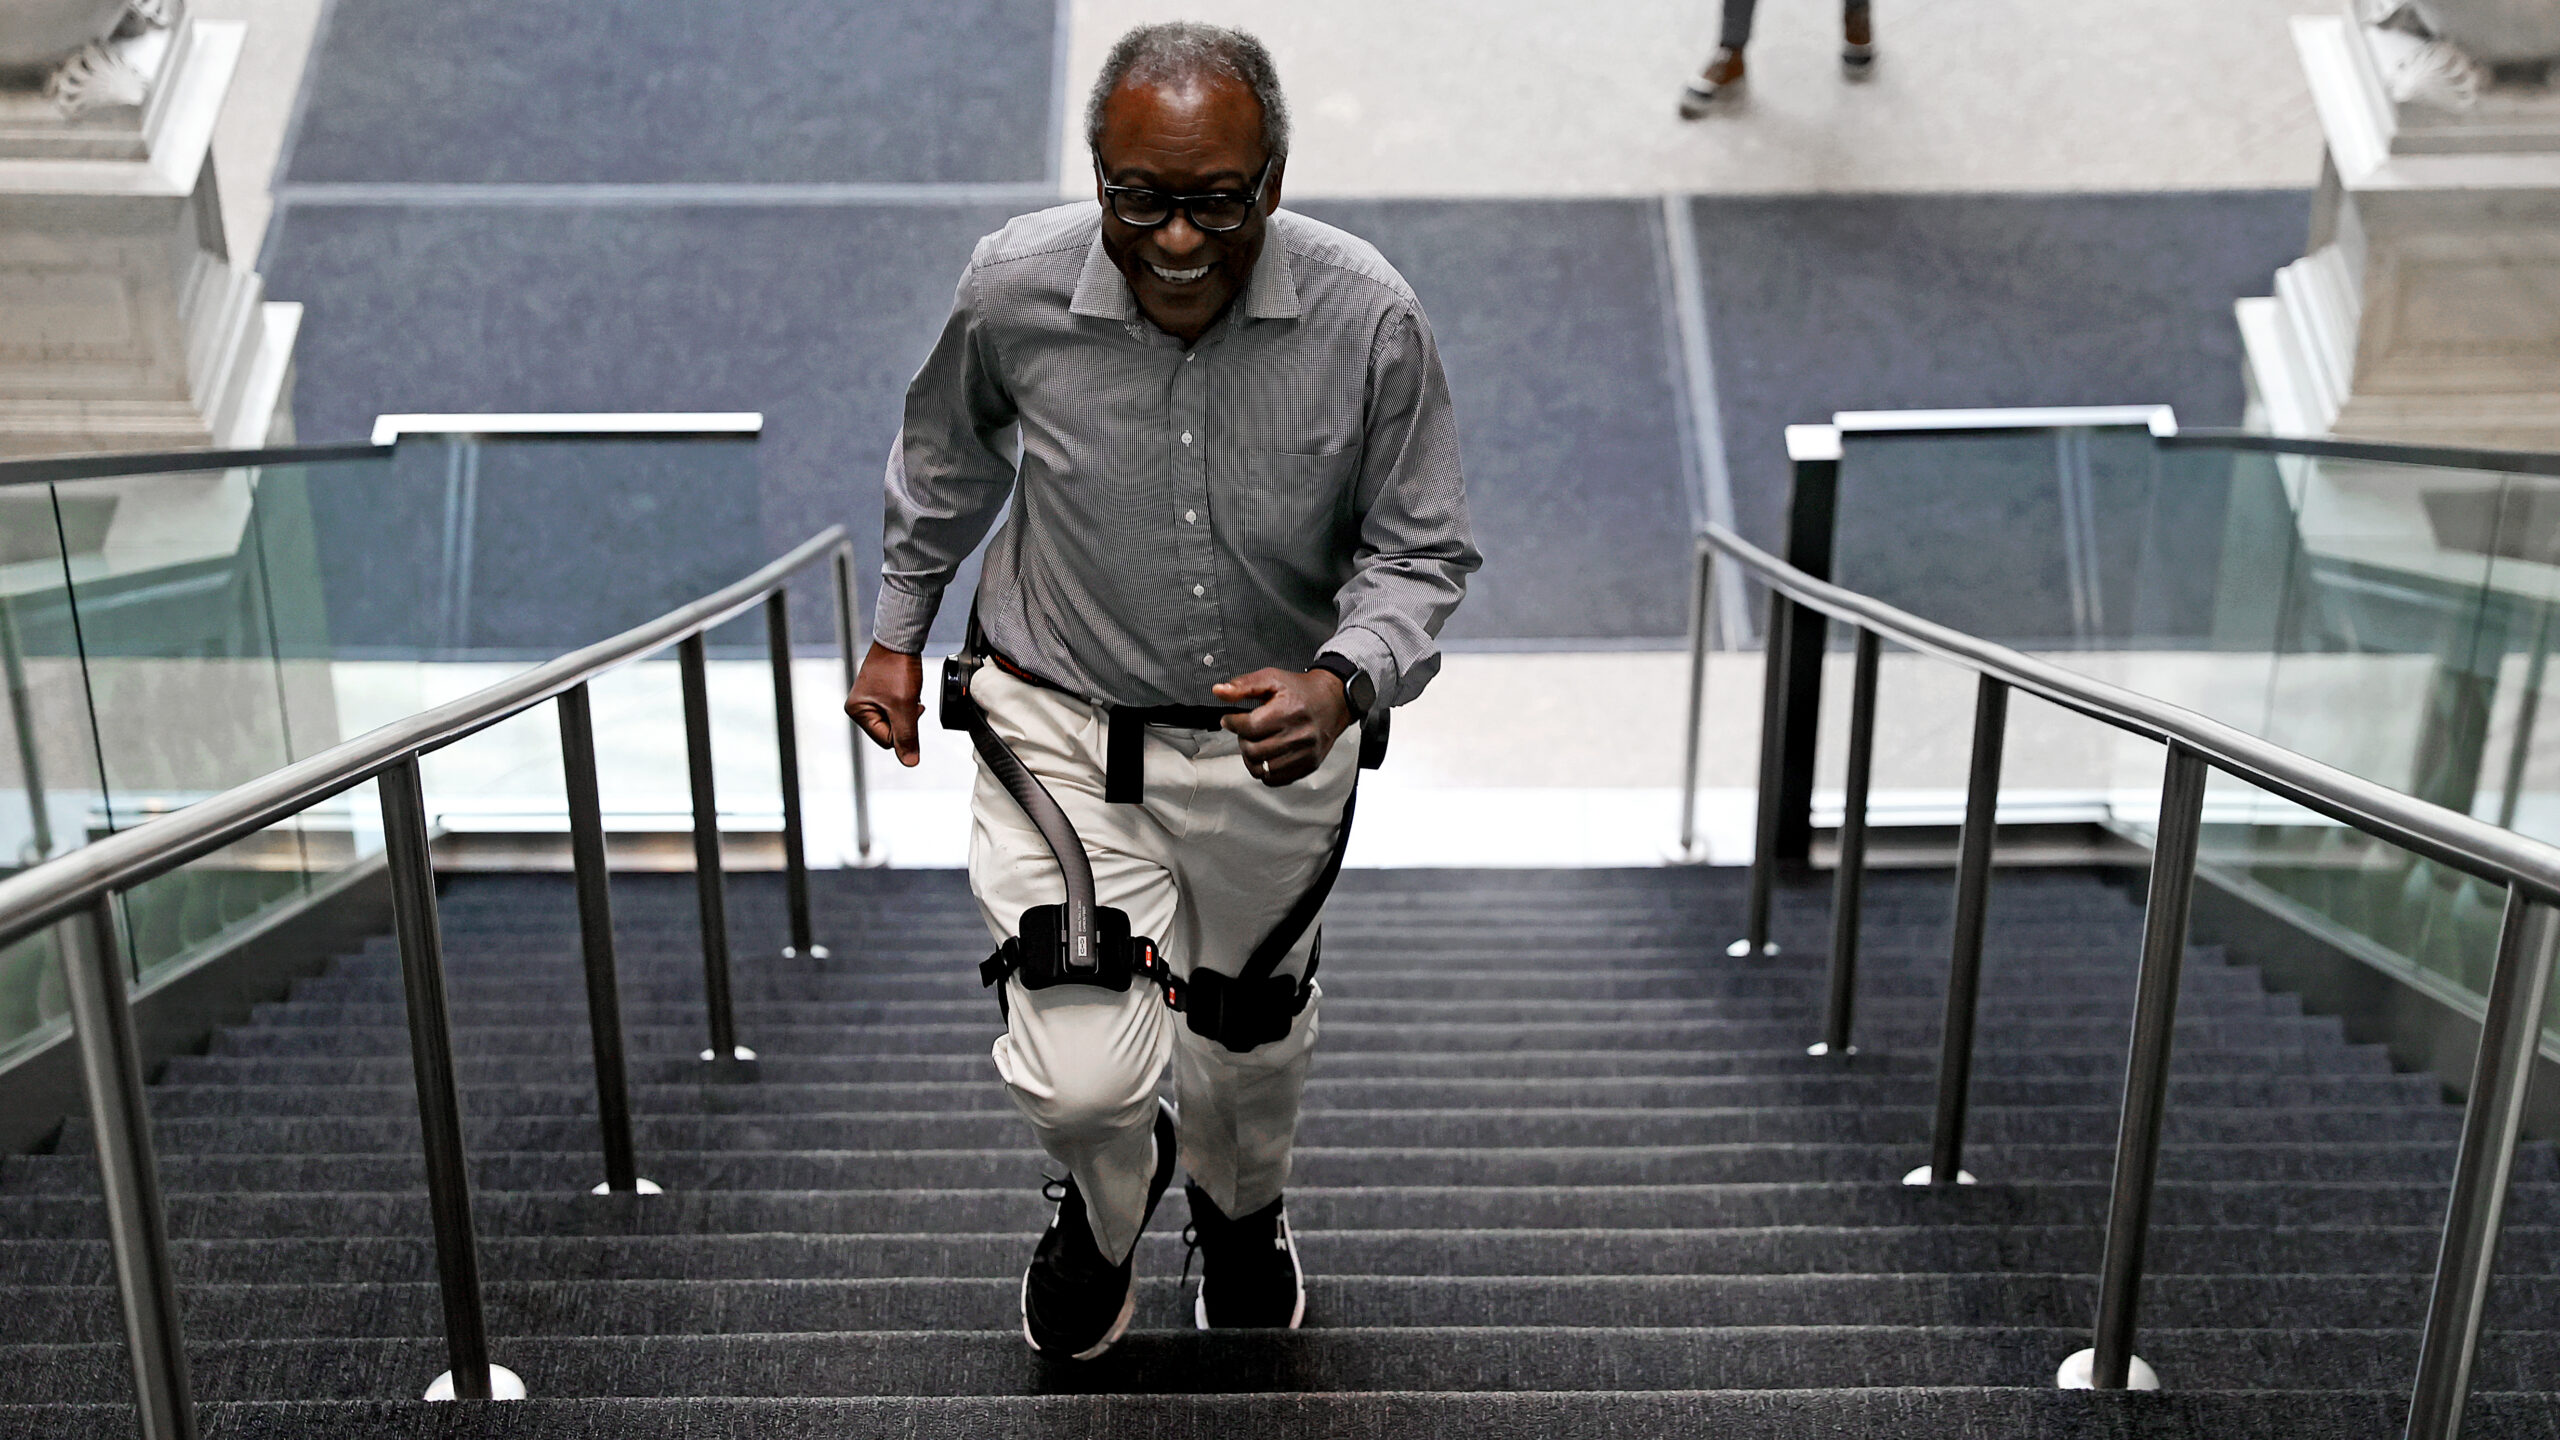
सबसे पुरानी जानी जाने वाली अवधारणाओं में से एक को 1890 में आत्म-शिक्षित रूसी आविष्कारक निकोलास याग्न द्वारा पेटेंट किया गया था, जिन्होंने व्यायाम के लिए एक पहनने योग्य उपकरण का डिजाइन किया था। 1919 में, अमेरिकी लेसली सी. केली ने चलने का समर्थन करने के लिए एक भाप चालित उपकरण के लिए पेटेंट प्राप्त किया, जो चालित एक्सोस्केलेट की सबसे पहली अवधारणाओं में से एक थी। 1960 के दशक के अंत तक, इलेक्ट्रॉनिक नियंत्रण प्रणालियों के साथ कई चालित रोबोटिक एक्सोस्केलेट विकसित किए गए थे। तब से, अनुसंधान और विकास तेजी से आगे बढ़ा है, जिससे वाणिज्यिक और चिकित्सीय अनुप्रयोगों वाले उपकरणों का विकास हुआ है।
आधुनिक, सक्रिय रोबोटिक एक्सोस्केलेट आमतौर पर मानव शरीर के साथ एर्गोनॉमिक अटैचमेंट के साथ हल्के यांत्रिक फ्रेम से मिलते हैं, जो आमतौर पर ट्रंक, कमर और ऊपरी या निचले अंगों पर लगाए जाते हैं। उदाहरण के लिए, यूक्रेन में देखा गया Hypershell उपकरण उपयोगकर्ता की कमर और जांघों पर लगाया जाता है ताकि हिप फ्लेक्सन और एक्सटेंशन की मदद करें और निचले शरीर के गति को मजबूत करें। IKEA द्वारा उपयोग किया जाने वाला Suit X उपकरण पीठ और कंधों का समर्थन करने के लिए टॉरसो और ऊपरी अंगों पर लगाया जाता है। अधिकांश चालित एक्सोस्केलेट में, एक्चुएटर बैटरी से विद्युत ऊर्जा को यांत्रिक गति में बदलते हैं, जो शरीर की गति का समर्थन या सुधार करने के लिए बल पैदा करते हैं। इन्हें एक्सोस्केलेट में एम्बेडेड नियंत्रण इकाइयां समन्वित करती हैं, जो गति ट्रैक्टरी और बल अनुप्रयोग की परिभाषा करती हैं। बिल्कुल कैसे उपकरण गति करता है यह कार्य और उपयोगकर्ता की स्थिति पर निर्भर करता है, सेंसर आवश्यकताओं को निर्धारित करते हैं; यदि कोई उपयोगकर्ता दौड़ना शुरू करता है, तो उपकरण समर्थन गति तेज करता है, और यदि थकावट महसूस की जाती है, तो पावर आउटपुट बढ़ सकता है।
ये उपकरण विभिन्न वास्तविक दुनिया के कार्यों में उपयोगकर्ताओं के लिए अभी भी अच्छे परिणाम दिखाते हैं।
स्रोत: Ars Technica · HeadlinesBriefing द्वारा सारांशित