
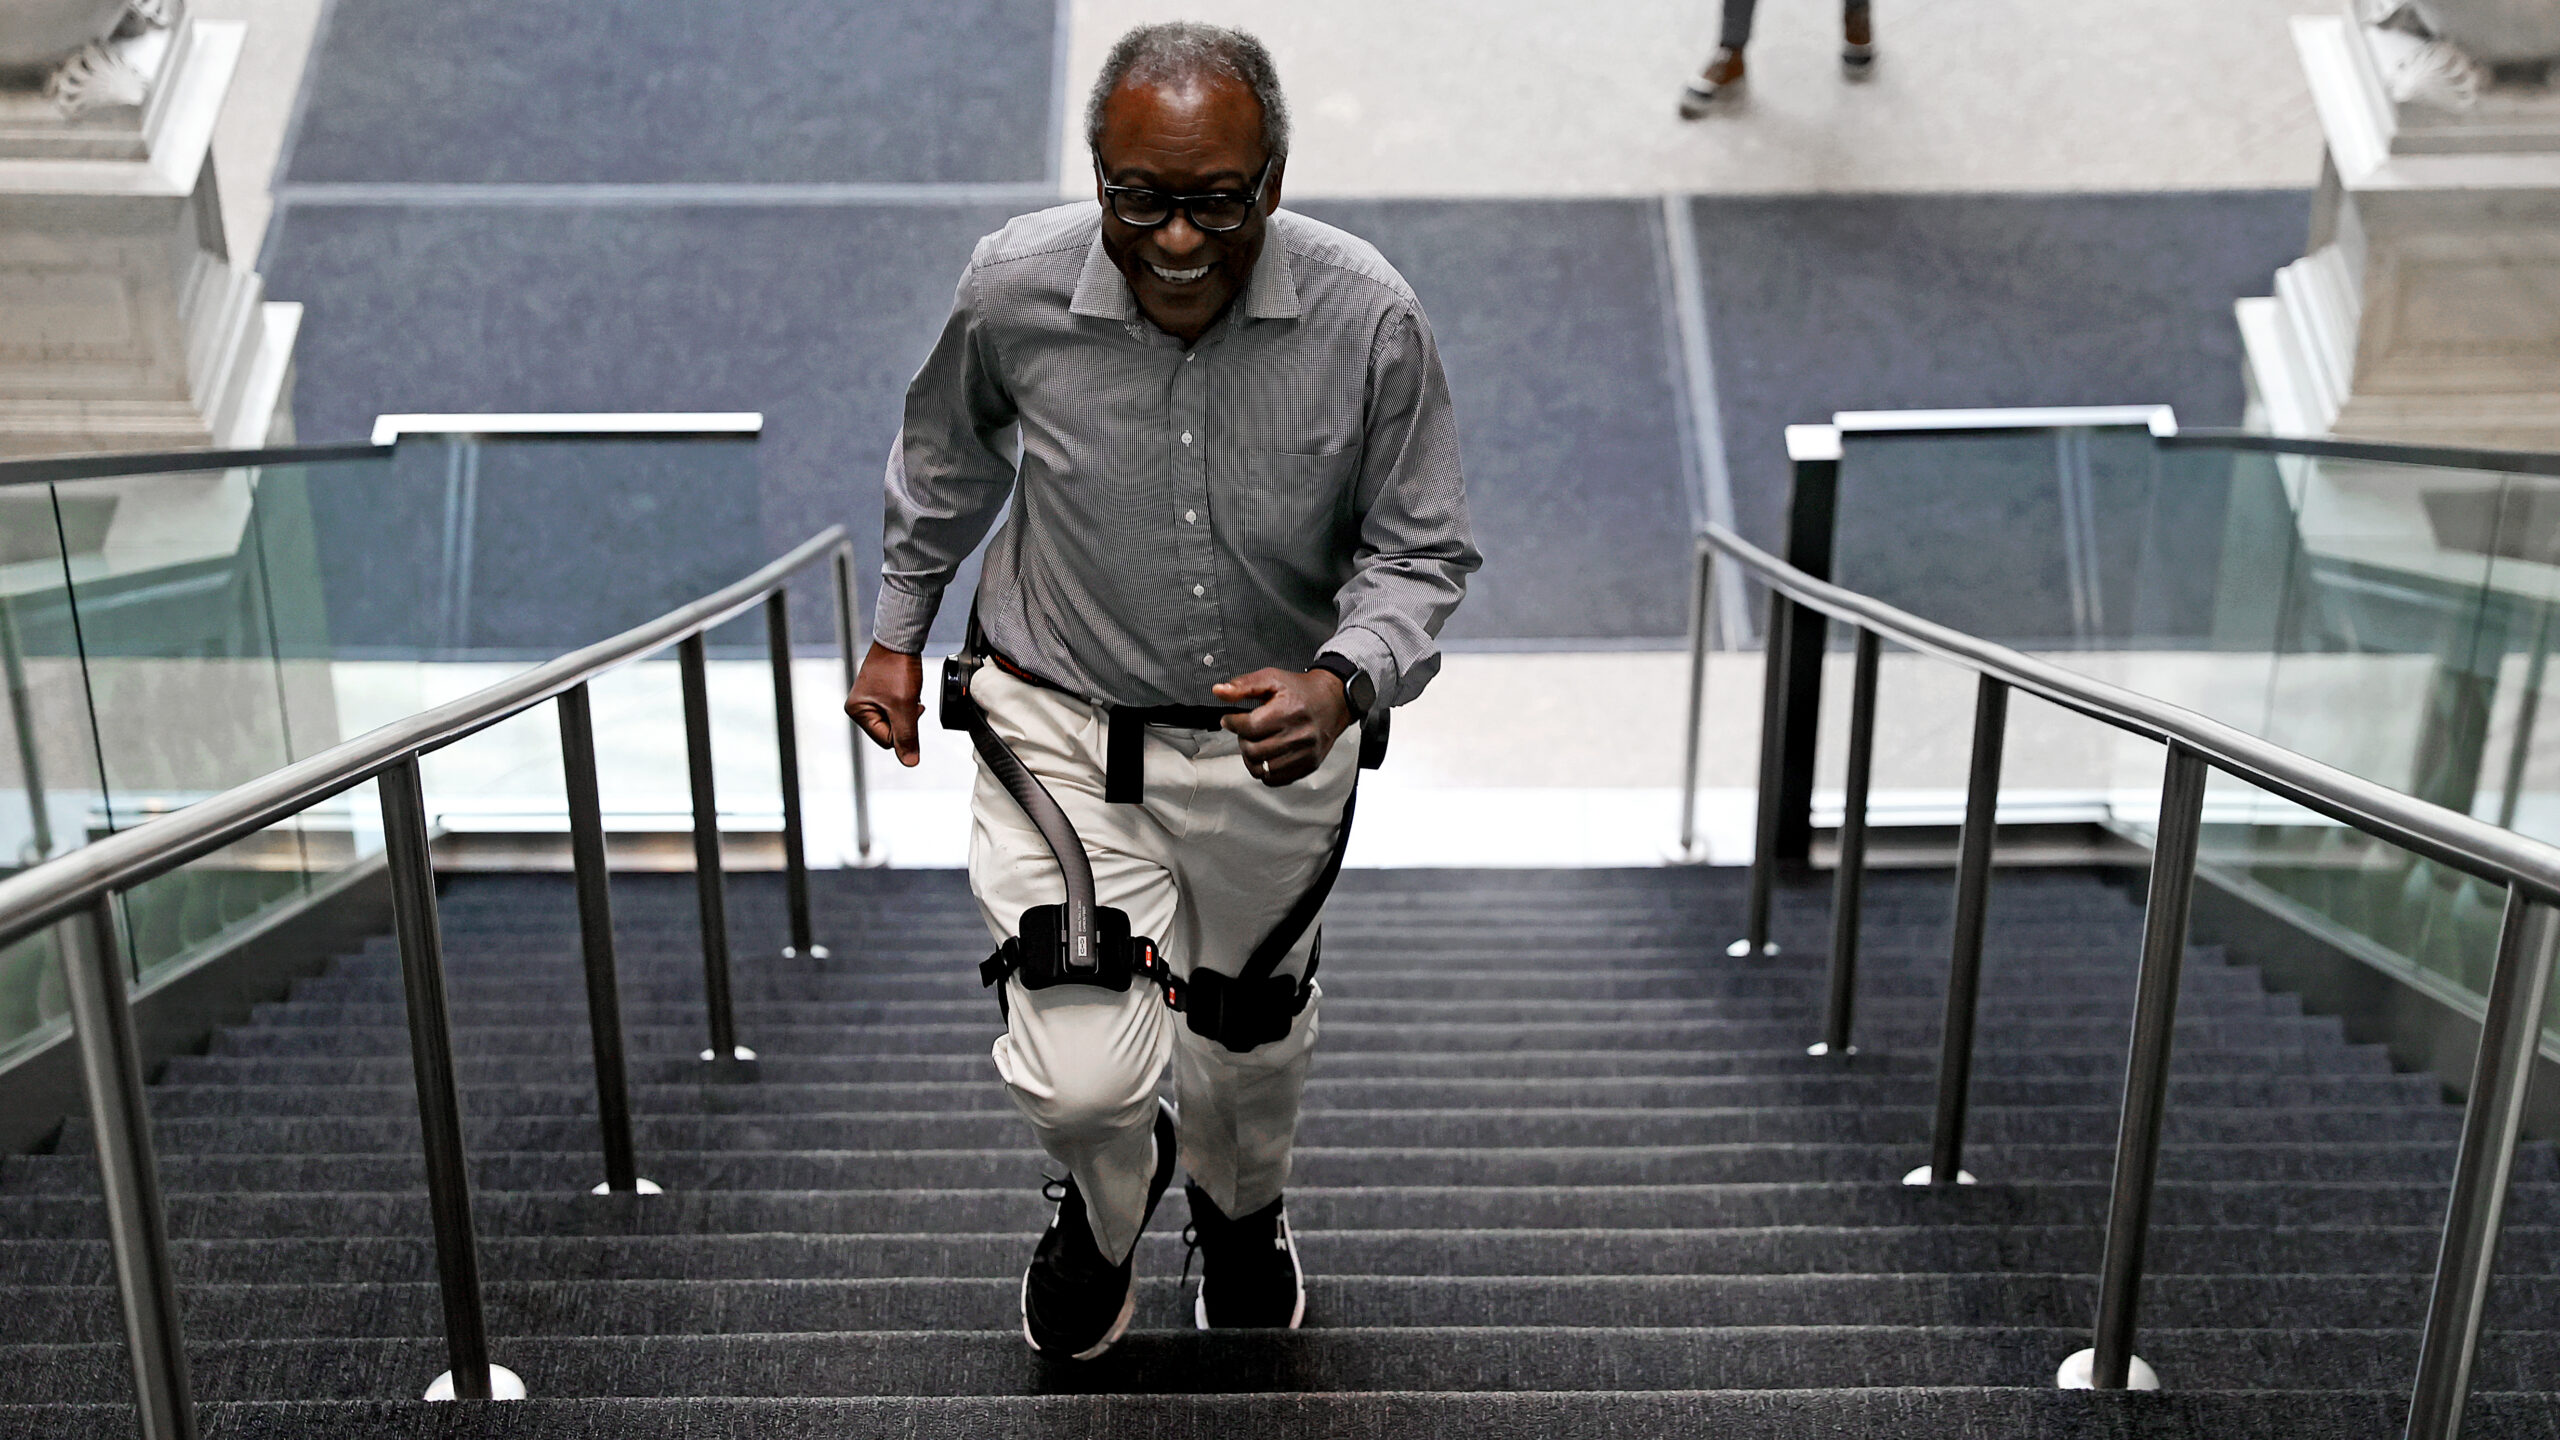
إحدى أوائل المفاهيم المعروفة كانت مخترعة في عام 1890 من قبل نيكولاس ياغن، مخترع روسيذاتي، الذي صمم جهازًا قابلًا للارتداء للتمرين. في عام 1919، حصل-America لسلي كيللي على براءة اختراع لجهاز بخاري لدعم المشي، وهو أحد أوائل مفاهيم الإطاراتexternal الميكانيكية. بحلول نهاية السينيات من القرن العشرين، تم تطوير عدة إطاراتexternal روبوتية متحركة تشمل نظم تحكم إلكترونية. منذ ذلك الحين، تقدمResearch والتطوير بسرعة، مما أدى إلى أجهزة ذات تطبيقات تجارية وسريرية.
تتكون الإطاراتexternal الروBOTية النشطة الحديثة عادةً من هيكل ميكانيكي خفيف مع توصيلات مريحة للجسم البشري، عادةً ما تُثبت على الجذع، الخصر، أو الأطراف العلوية أو السفلية. على الرغم من أن جهاز Hypershell الذي يُرى في أوكرانيا يُثبت على خصر المستخدم وفخذيه لمساعدته في ثني وتوسيع الفخذ وتعزيز حركة الجسد السفلي. جهاز Suit X الذي تستخدمه IKEA يُثبت على الصدر والأطراف العلوية لدعم الظهر والكتفيين. في معظم الإطاراتexternal الميكانيكية، يحول المُ dynamics الطاقة الكهربائية من Battaries إلى حركة ميكانيكية، مُنتجًا قوى تدعم أو تعزز حركة الجسد. يتم تنسيق هذه القوى من قبل وحدات تحكم مدمجة في الإطاراتexternal، التي تحدد مسارات الحركة وتطبيق القوة. كيف يتحرك الجهاز بدقة يعتمد على المهمة وحالة المستخدم، حيث تحدد المستشعرات اumas؛ إذا بدأ المستخدم الجري، يسرّع الجهاز الحركات الداعمة، وإذا اكتُشف التعب، قد يزداد إخراج الطاقة.
ما زال هذه الأجهزة تُظهر فوائد ملحوظة للمستخدمين في مهام حقيقية مختلفة.
المصدر: Ars Technica · لخّصه HeadlinesBriefing