
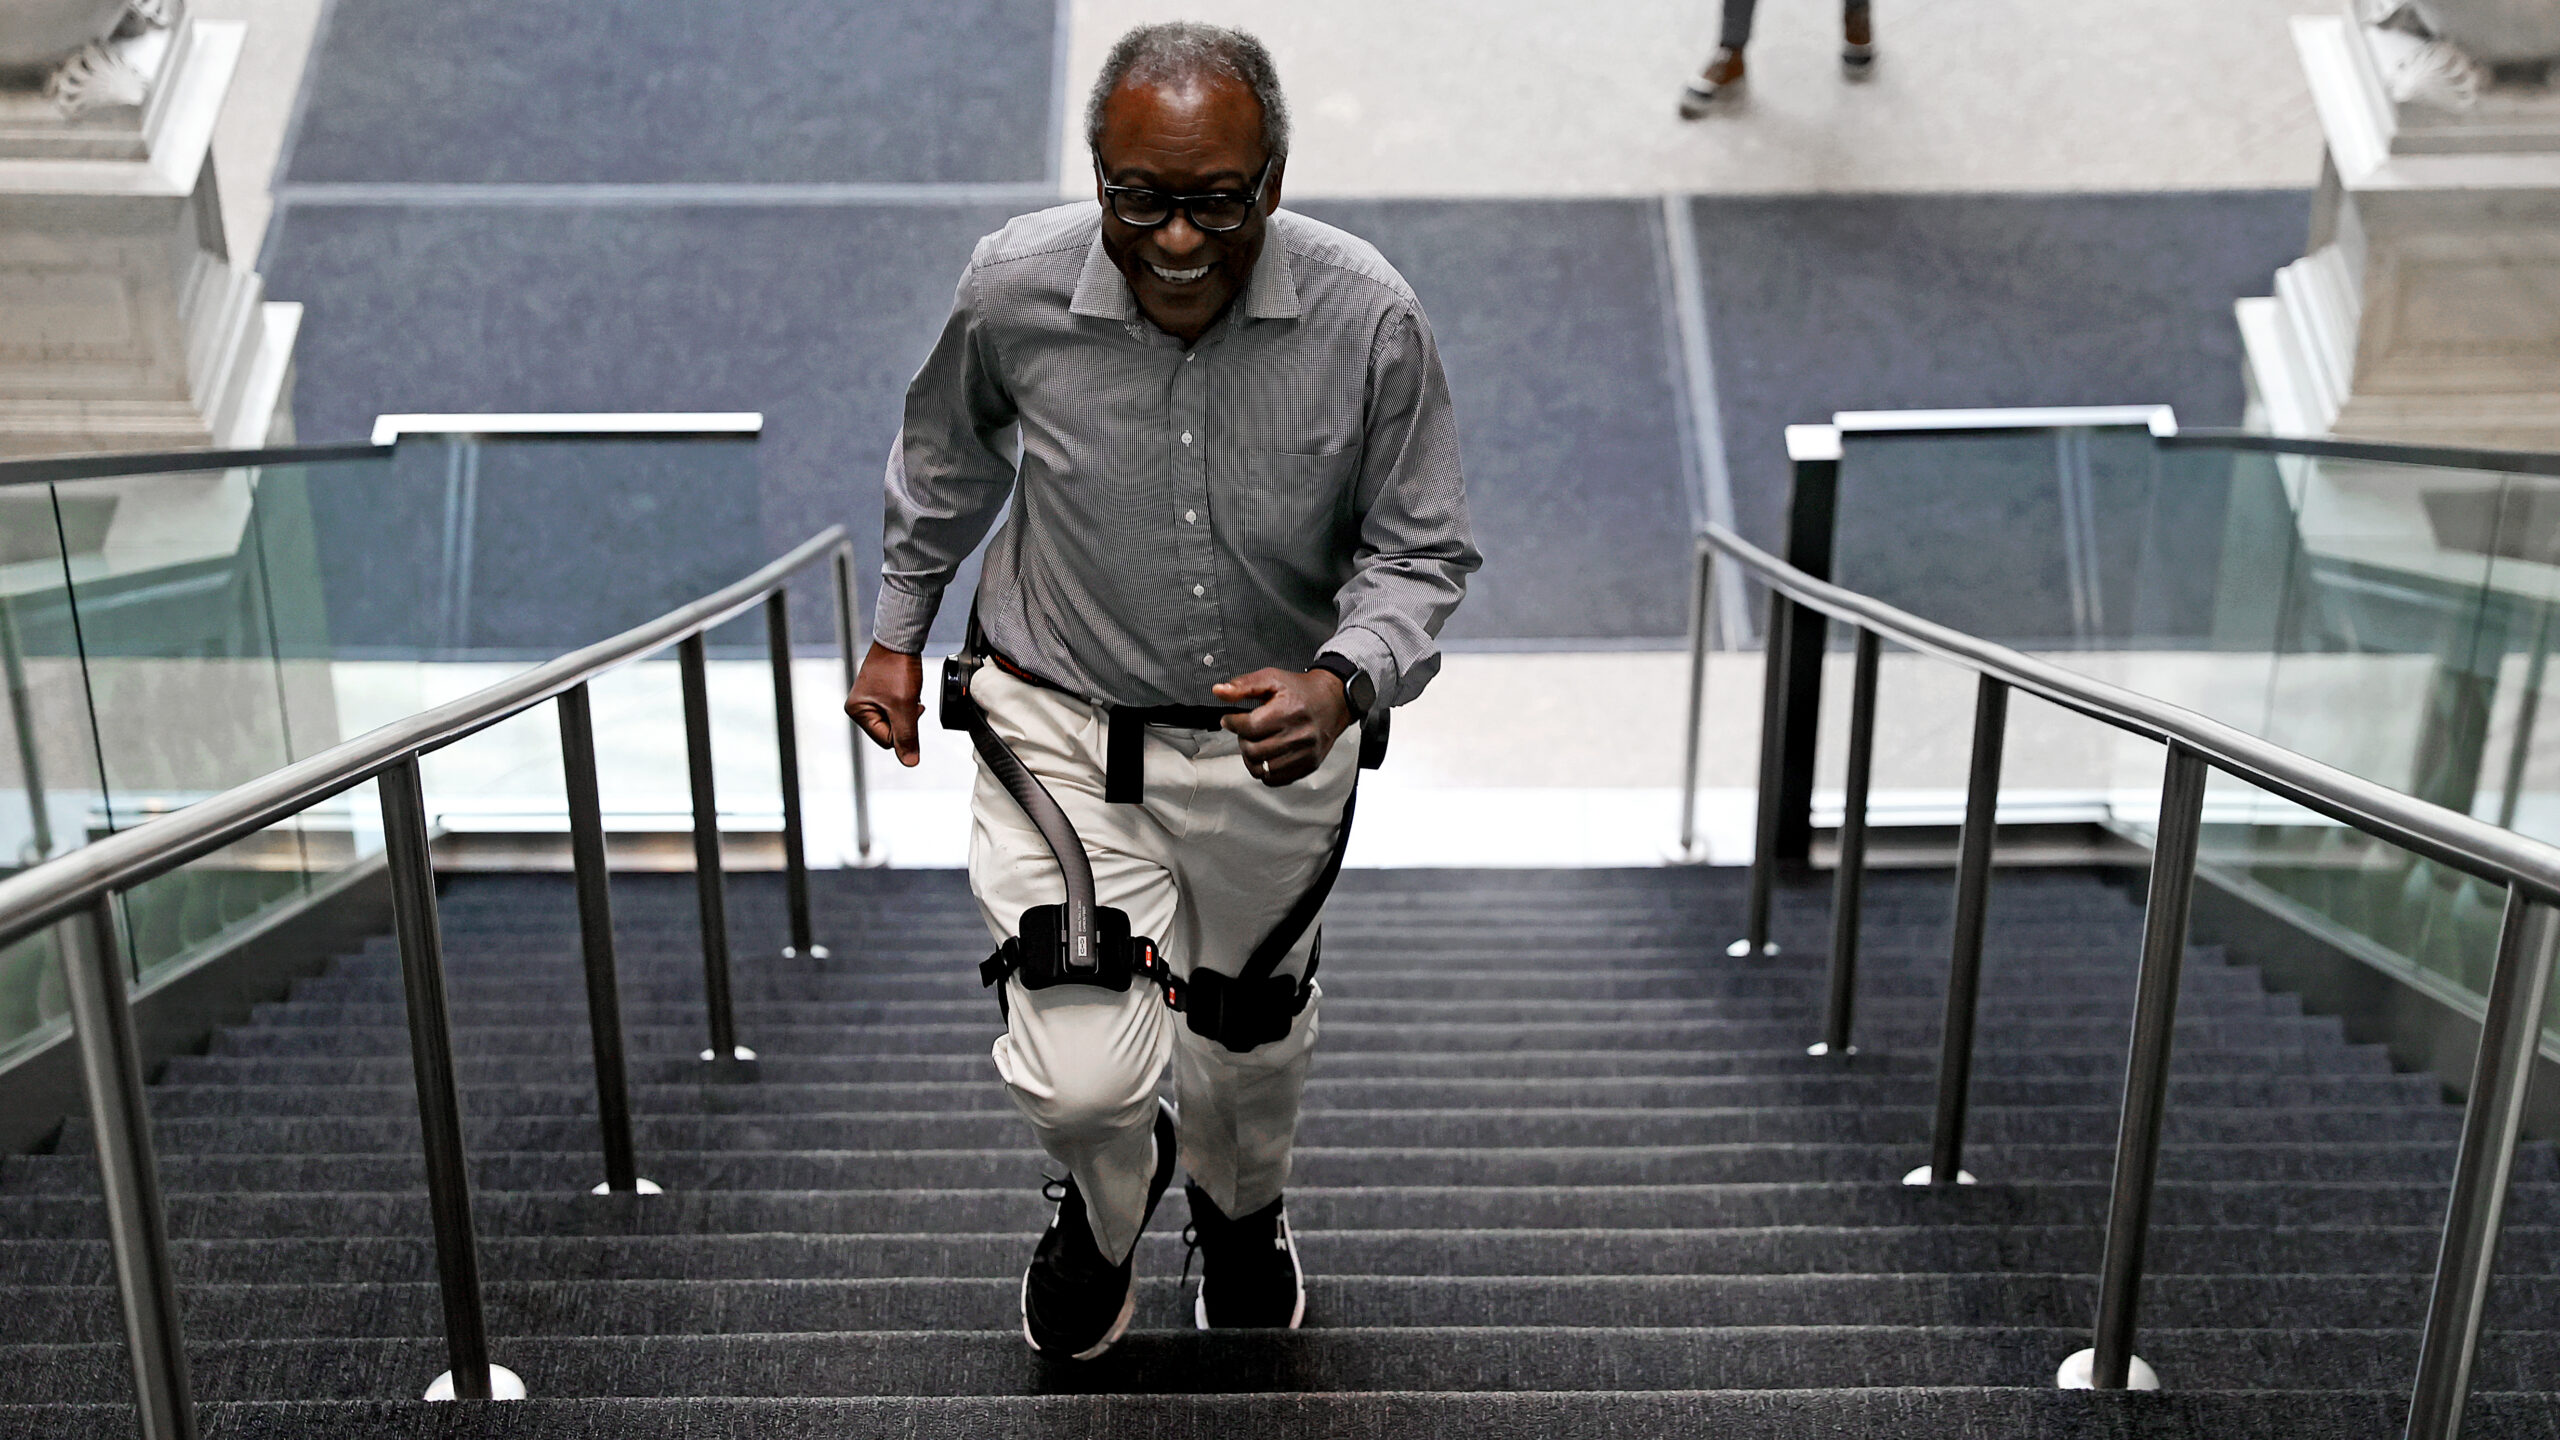
সবচেয়ে পুরানো জানা গতিপ্রযুক্তি একটি পেটেন্ট করা হয়েছিল ১৮৯০ সালে নিকোলাস ইয়াগন একটি আত্ম-শিক্ষিত রাশিয়ান আবিষ্কারক যিনি একটি ব্যায়ামের জন্য একটি পরিধানযোগ্য যন্ত্র ডিজাইন করেছিলেন। ১৯১৯ সালে, আমেরিকান লেসলি সি. কেলে একটি স্টিম-চালিত যন্ত্রের জন্য একটি পেটেন্ট লাভ করেন যা হাঁটার সমর্থন করে, এটি চালিত এক্সোস্কেলেটের একটি প্রথম ধারণা। ১৯৬০ দশকের শেষ পর্যন্ত, একটি ইলেকট্রনিক নিয়ন্ত্রণ সিস্টেম সহ বিভিন্ন চালিত রোবটিক এক্সোস্কেলেট তৈরি করা হয়েছিল। এর পর থেকে, গবেষণা এবং উন্নয়ন দ্রুত এগিয়ে গেছে, যার ফলে বাণিজ্যিক এবং ক্লিনিক্যাল অ্যাপ্লিকেশন সহ ডিভাইসগুলো প্রস্তুত হয়েছে।
আধুনিক, সক্রিয় রোবটিক এক্সোস্কেলেটগুলো সাধারণত একটি হালকা যান্ত্রিক ফ্রেম নিয়ে গঠিত যা মানবদেহের সাথে ইরগোনোমিক সংযোগ আছে, সাধারণত ট্রাংক, কোমর এবং উপরের অথবা নিচের অঙ্গের সাথে সংযুক্ত থাকে। উদাহরণ হিসাবে, ইউক্রেনে দেখা হয়েছে একটি Hypershell ডিভাইসটি ব্যবহারকারীর কোমর এবং উরুর সাথে সংযুক্ত থাকে যাতে হিপ ফ্লেক্সন এবং এক্সটেনশনে সহায়তা করে এবং নিচের দেহের গতি শক্তিশালী করে। আইকিয়া দ্বারা ব্যবহৃত Suit X ডিভাইসটি পিঠ এবং কাঁধ সমর্থনের জন্য টরসো এবং উপরের অঙ্গের সাথে সংযুক্ত থাকে। বেশিরভাগ চালিত এক্সোস্কেলেটে, অ্যাকচুয়েটরগুলো ব্যাটারির ইলেকট্রিক শক্তিকে যান্ত্রিক গতিতে রূপান্তর করে, যা দেহের গতি সমর্থন অथবা উন্নত করার জন্য বল তৈরি করে। এগুলো এক্সোস্কেলেটের মধ্যে এমবেডেড নিয়ন্ত্রক ইকাইগুলো দ্বারা সমন্বিত হয় যেগুলো গতির ট্র্যাকটরি এবং বল প্রয়োগ সংজ্ঞায়িত করে। কিভাবে ডিভাইসটি গতি করে তা কাজ এবং ব্যবহারকারীর অবস্থার উপর নির্ভর করে, সেন্সরগুলো প্রয়োজন নির্ধারণ করে; যদি একটি পরিধানকারী দৌড়াতে শুরু করে, তাহলে ডিভাইসটি সমর্থনকারী গতি ত্বরান্বিত করে, এবং যদি ক্লান্তি আদৃত হয়, তাহলে পাওয়ার আउটপুট বাড়তে পারে।
এই ডিভাইসগুলো বিভিন্ন বাস্তব কাজে ব্যবহারকারীদের জন্য অনুভূতিমূলক উপকার দেখাতে থাকে।
উৎস: Ars Technica · সারাংশ: HeadlinesBriefing