
Одно из самых ранних известных изобретений было запатентовано в 1890 году Николаем Ягным, самоучкой изобретателем из России, который разработал носимое устройство для тренировок. В 1919 году американец Лесли К. Келли получил патент на паровое устройство для поддержки ходьбы, одно из первых концепций экзоскелета с приводом. К концу 1960-х годов было разработано несколько роботизированных экзоскелетов с электронной системой управления. С тех пор исследования и разработки продвигаются rapidly, приводя к устройствам с коммерческим и клиническим применением.
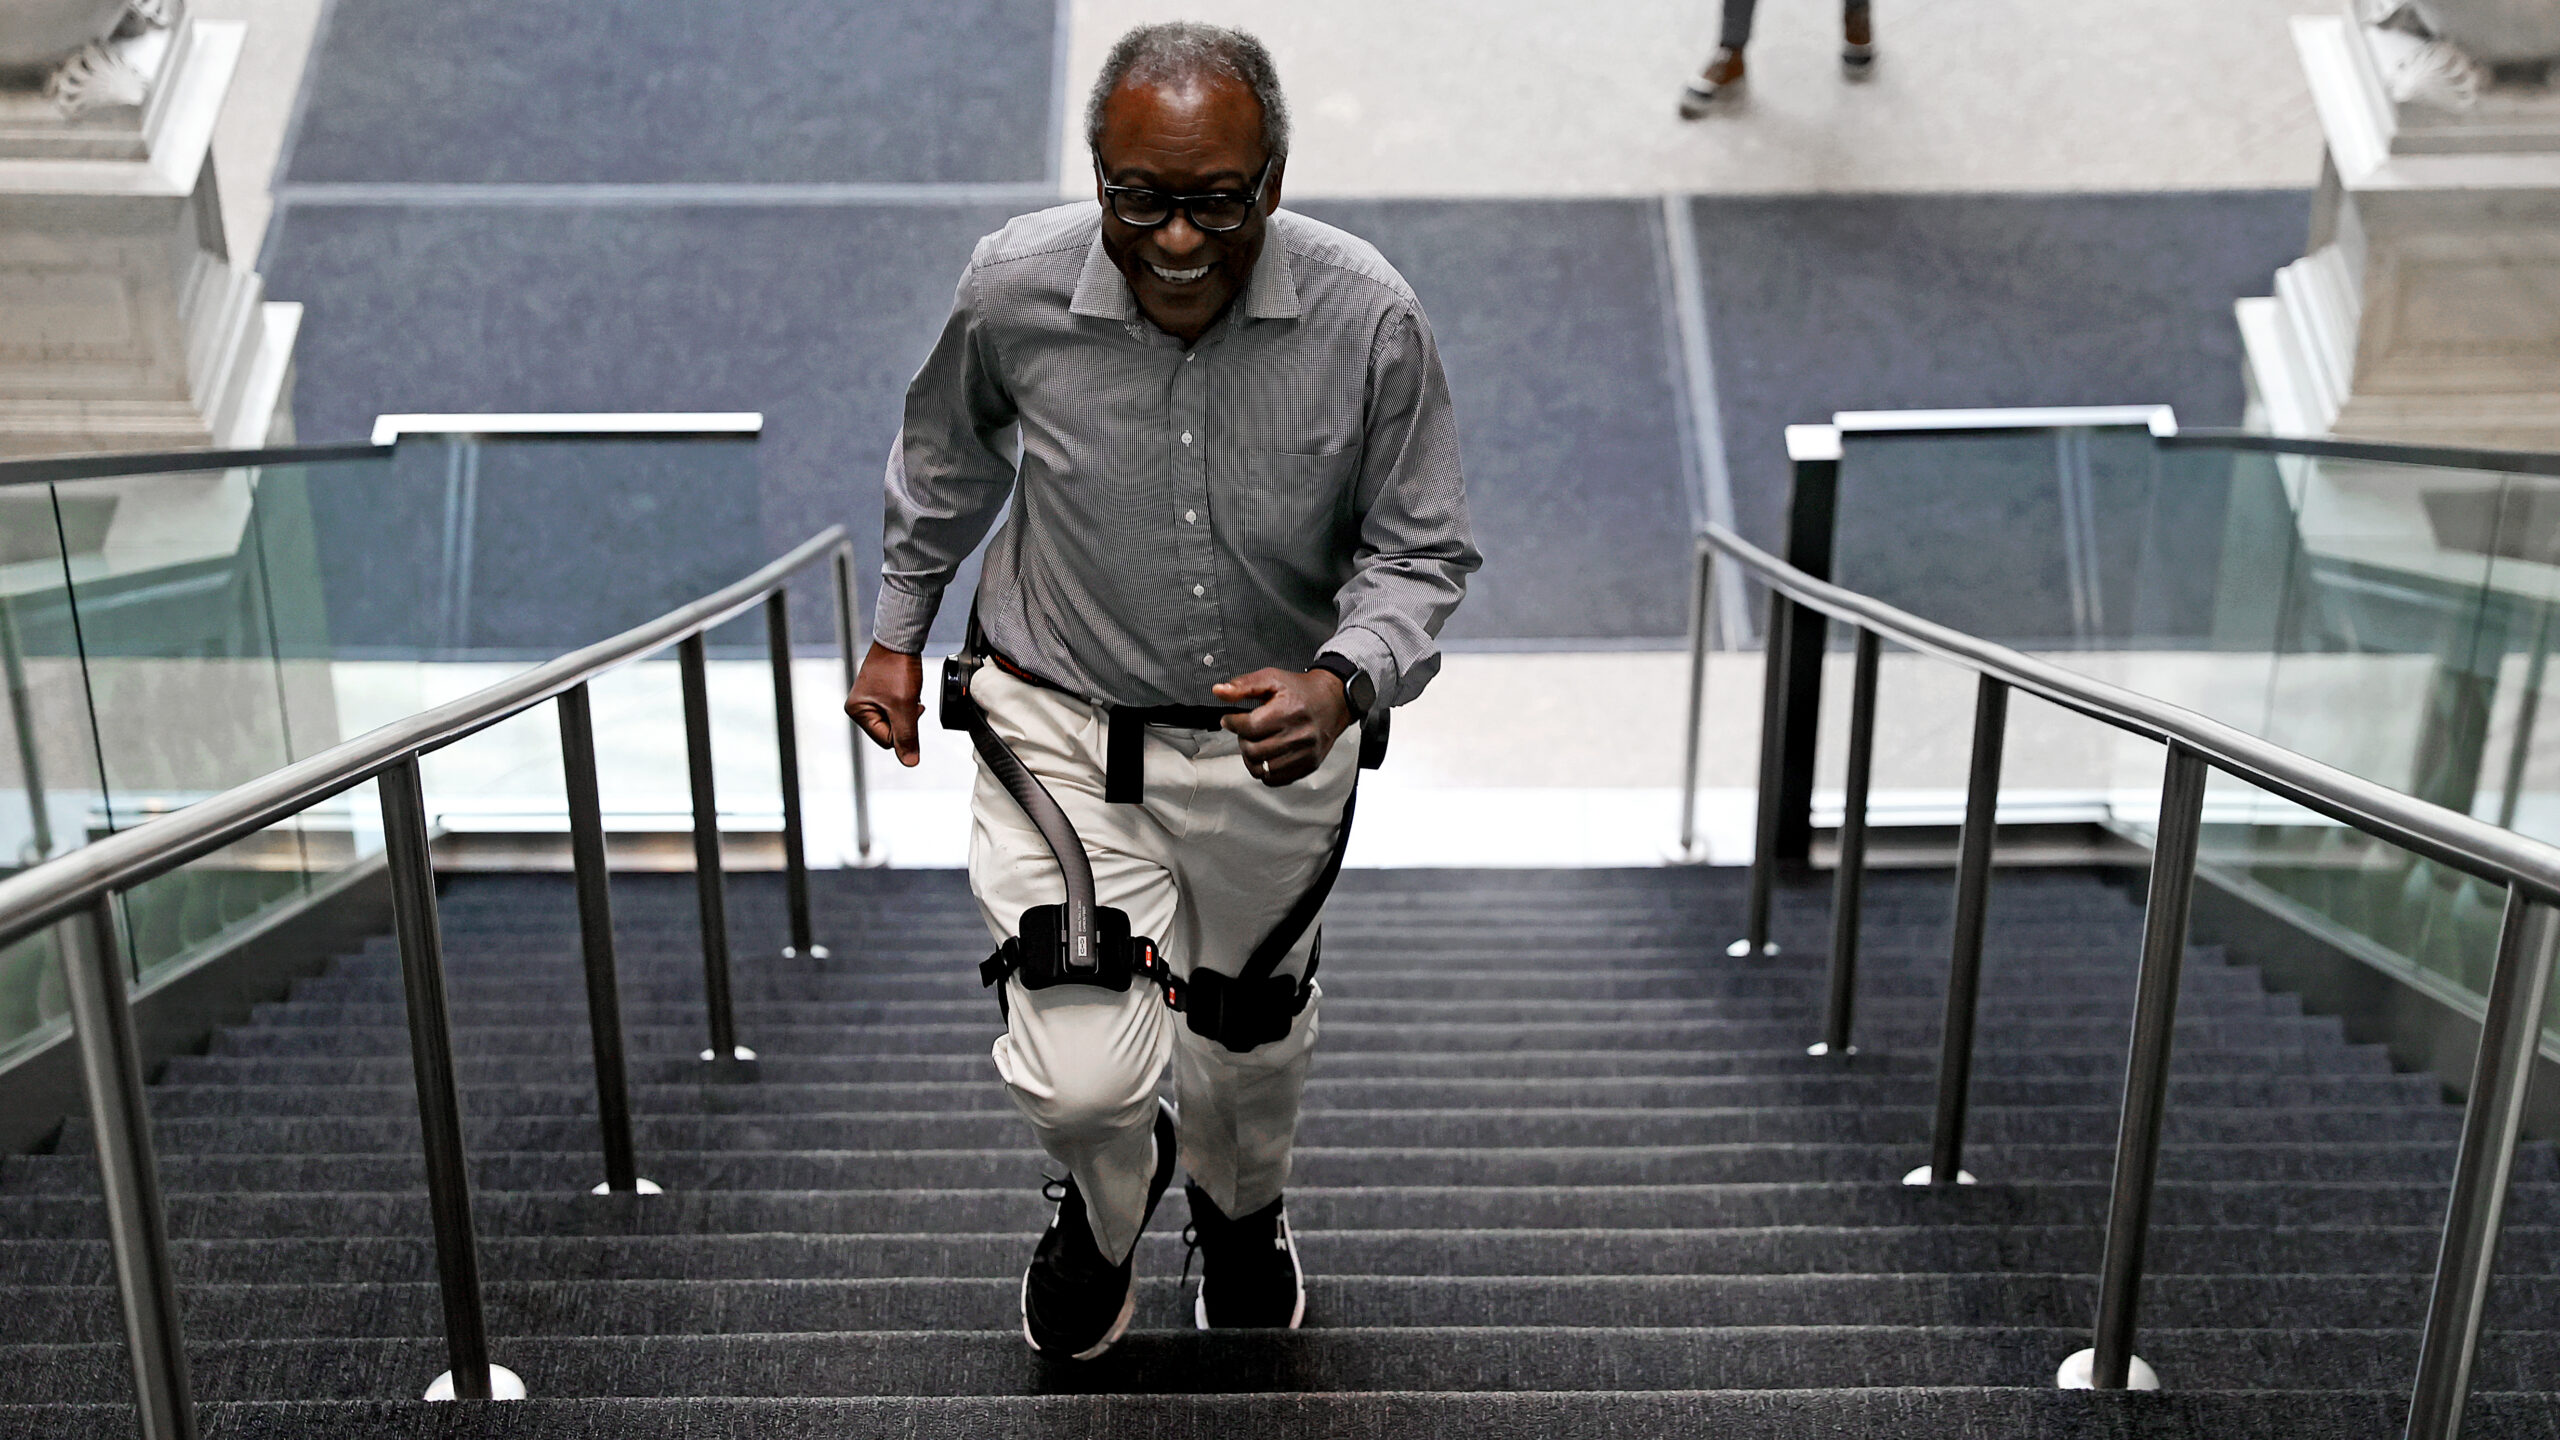
Современные активные роботизированные экзоскелеты обычно состоят из легкой механической рамы с эргономичными креплениями к человеческому телу, обычно закрепляемым на туловище, талии и верхних или нижних конечностях. Например, устройство Hypershell,_seen в Ukraine, крепится к талии и бедрам пользователя, чтобы помочь с сгибанием и разгибанием тазобедренного сустава и усилить движение нижних конечностей. Устройство Suit X, используемое IKEA, крепится к туловищу и верхним конечностям для поддержки спины и плеч. В большинстве экзоскелетов с приводом actuators превращают электрическую энергию из батарей в механическое движение, создавая силы, которые поддерживают или усиливают движение тела. Эти силы координируются блоками управления, встроенными в экзоскелет, которые определяют траектории движения и приложение силы. Точно, как устройство движется, зависит от задачи и состояния пользователя, с датчиками, определяющими потребности; если пользователь начинает бежать, устройство ускоряет поддерживающие движения, и если обнаруживается усталость, мощность может быть увеличена.
Эти устройства продолжают показывать заметные преимущества для пользователей в различных задачах в реальном мире.
Источник: Ars Technica · Сводку подготовил HeadlinesBriefing