
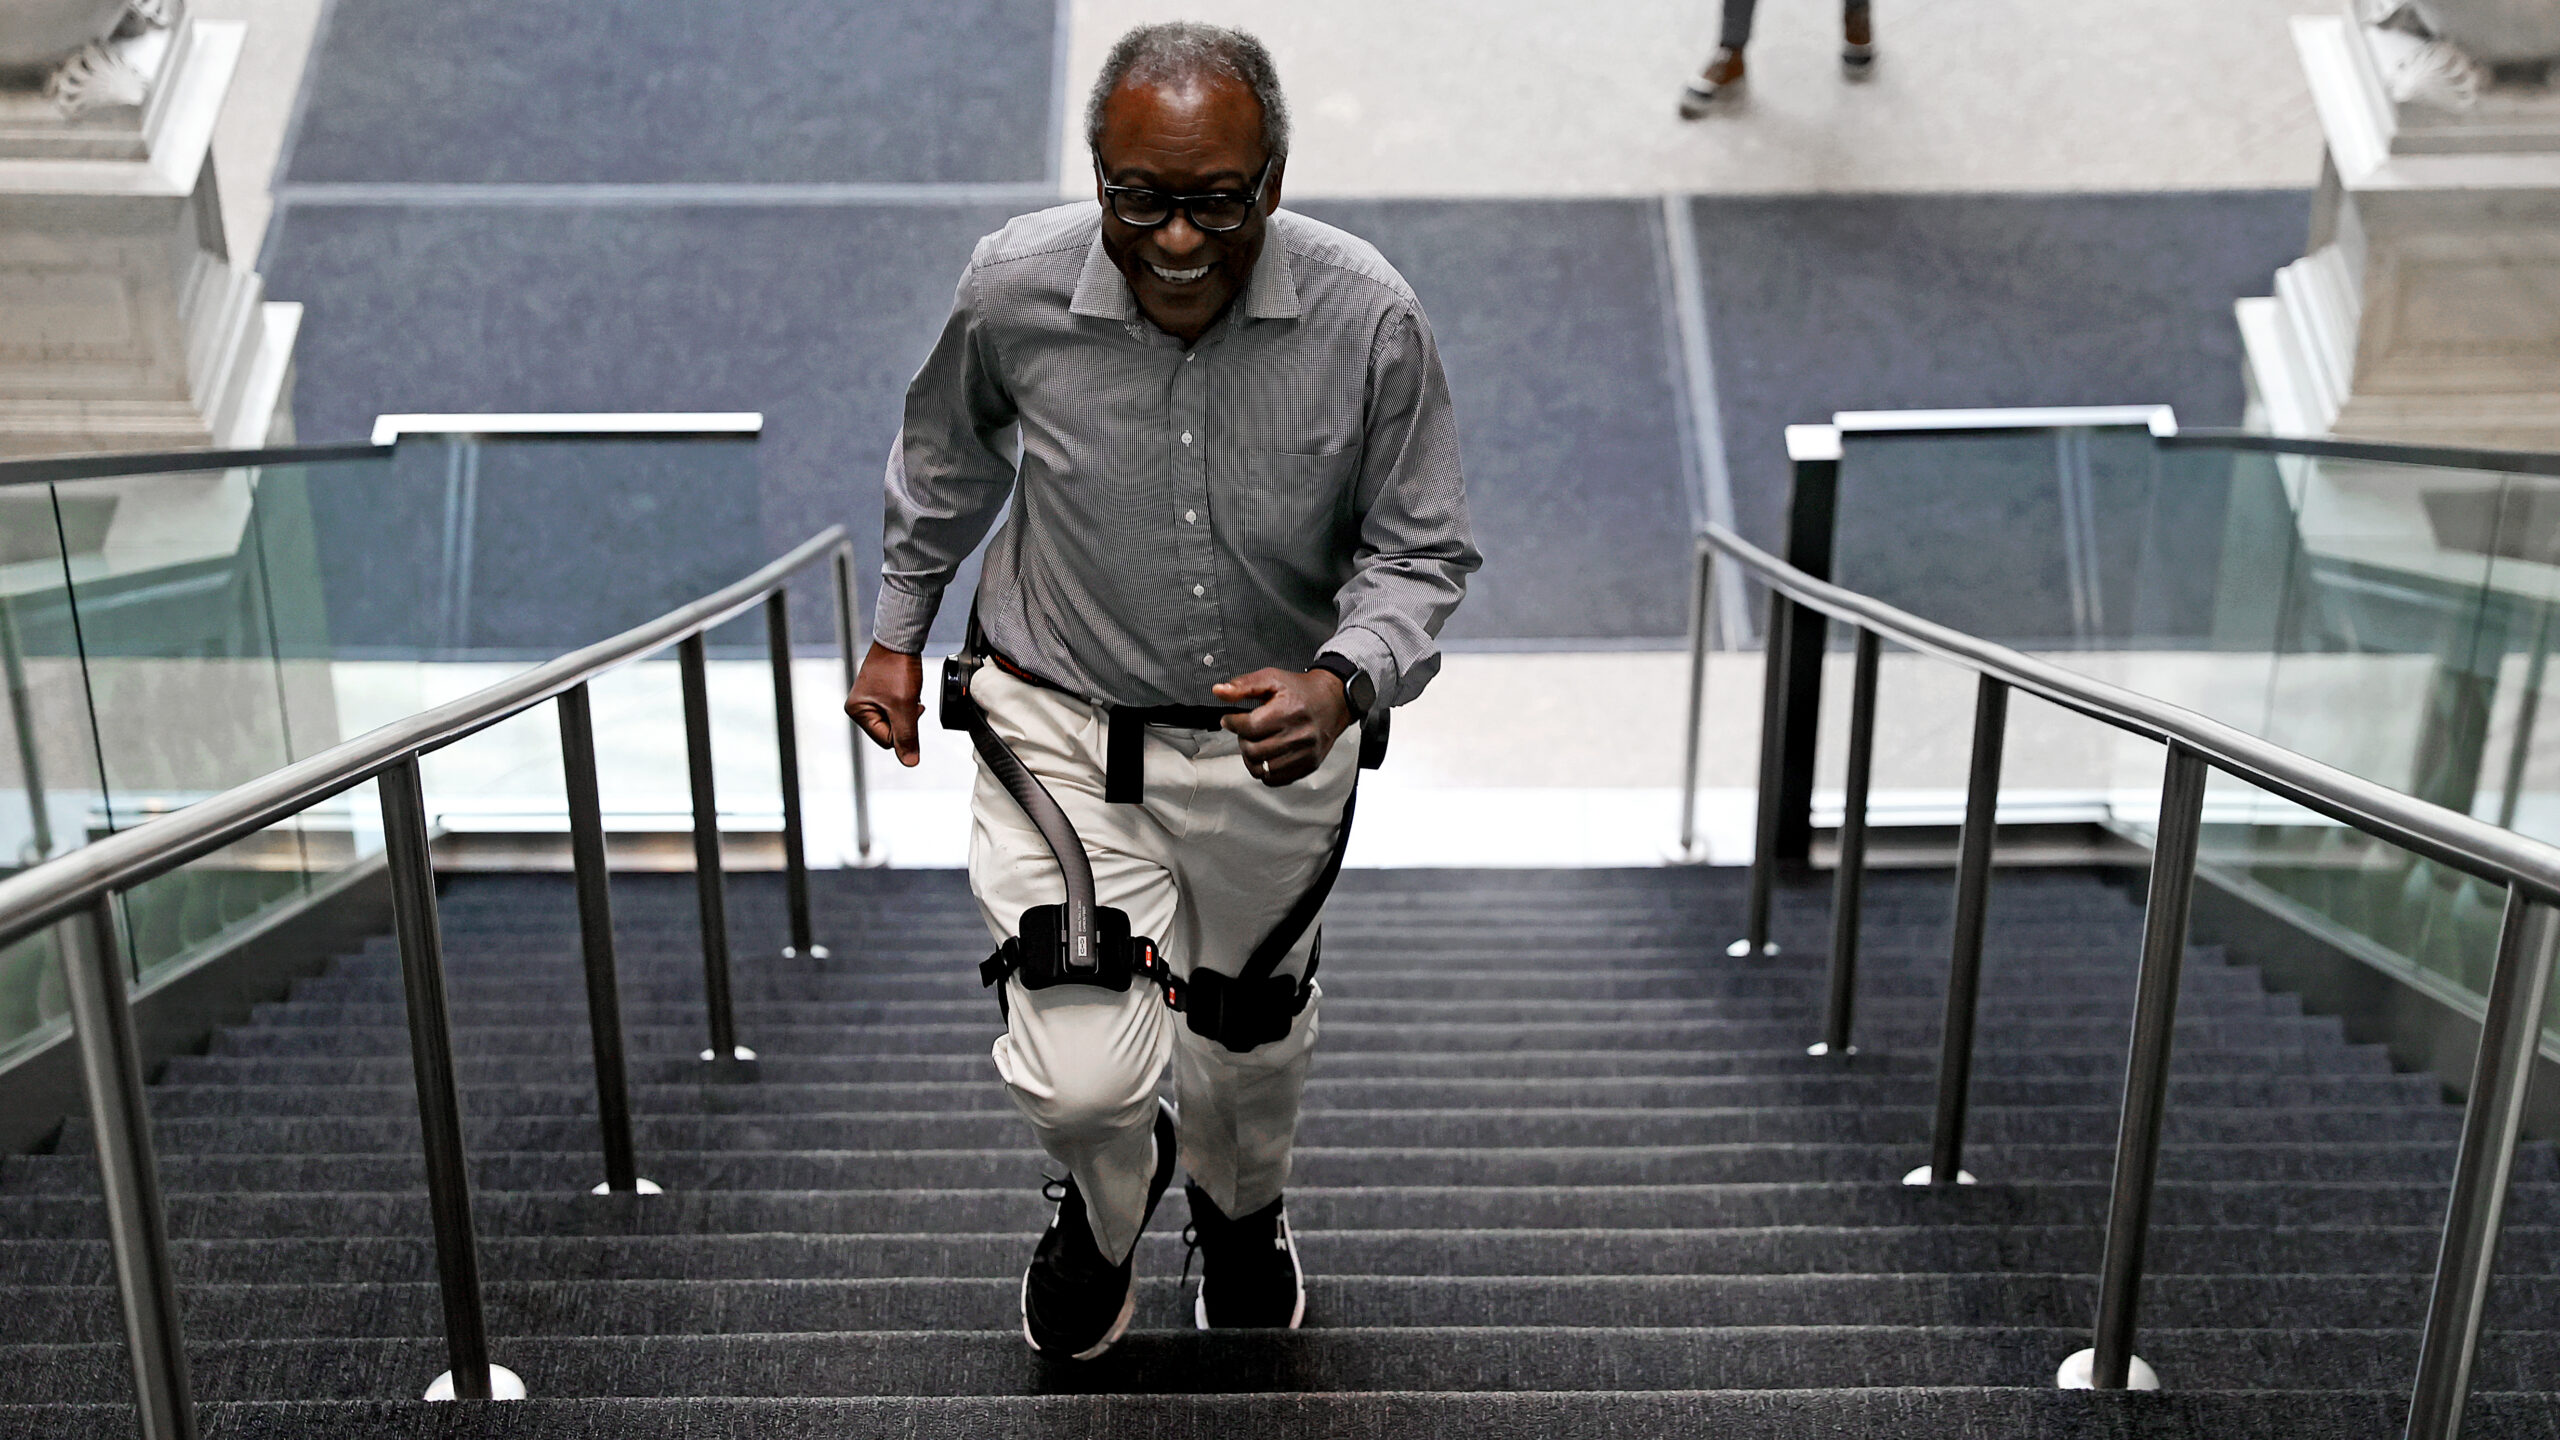
最も初期の知られる概念の一つは、1890年に独学のロシア人発明家ニコラス・ヤインによって特許取得され、彼は運動用の着用可能な装置を設計した。1919年、アメリカ人レズリー・C・ケリーは、歩行を支援する蒸気駆動装置の特許を取得し、これは動力駆動エクソスケルトの最初の概念の一つだった。1960年代の終りまでに、電子制御システムを組み込み複数の駆動ロボットエクソスケルトが開発された。それ以来、研究開発は急速に進展し、商用および臨床応用を持つデバイスが生み出された。
現代の能動的ロボットエクソスケルトは、通常、人間の身体に ergonomicな取り付け部品を持つ軽い機械的フレームから構成され、通常、体幹、腰部、上肢または下肢に固定される。例えば、ウクライナで見られるHypershellデバイスは、ユーザーの腰部と大腿に取り付けられ、髋関節の屈曲と伸展を支援し、下肢の運動を強化する。IKEAで使用されるSuit Xデバイスは、背部と肩を支援するため、体幹と上肢に固定される。大多数の動力駆動エクソスケルトでは、アクチュエーターがバッテリーの電気エネルギーを機械的運動に変換し、身体の運動を支援または強化する力を生成する。これらの力は、エクソスケルトに埋め込まれた制御单元によって調整され、運動軌跡と力の適用を定義する。デバイスが正確にどう動くかは、タスクとユーザーの状態に依存し、センサーがニーズを判断する;ユーザーが走り出すと、デバイスは支援的な運動を加速し、疲労が検出されると、出力が増加する可能性がある。
これらのデバイスは、現実の様々なタスクでユーザーに著しい利益を提供し続けている。
主要エンティティ:企業:IKEA | 人物:Nicholas Yagn, Leslie C. Kelley | 場所:Ukraine
FAQ:現代のエクソスケルトはユーザーの運動をどう強化するのか?
現代のエクソスケルトは、埋め込みセンサーと制御单元を使用し、バッテリーのエネルギーを機械的運動に変換するアクチュエーターを調整する。デバイスはユーザーの活動に基づいて支援を調整し、疲労が検出されると出力を増加させたり、走る際に運動を加速するなどする。
出典: Ars Technica · 要約:HeadlinesBriefing