
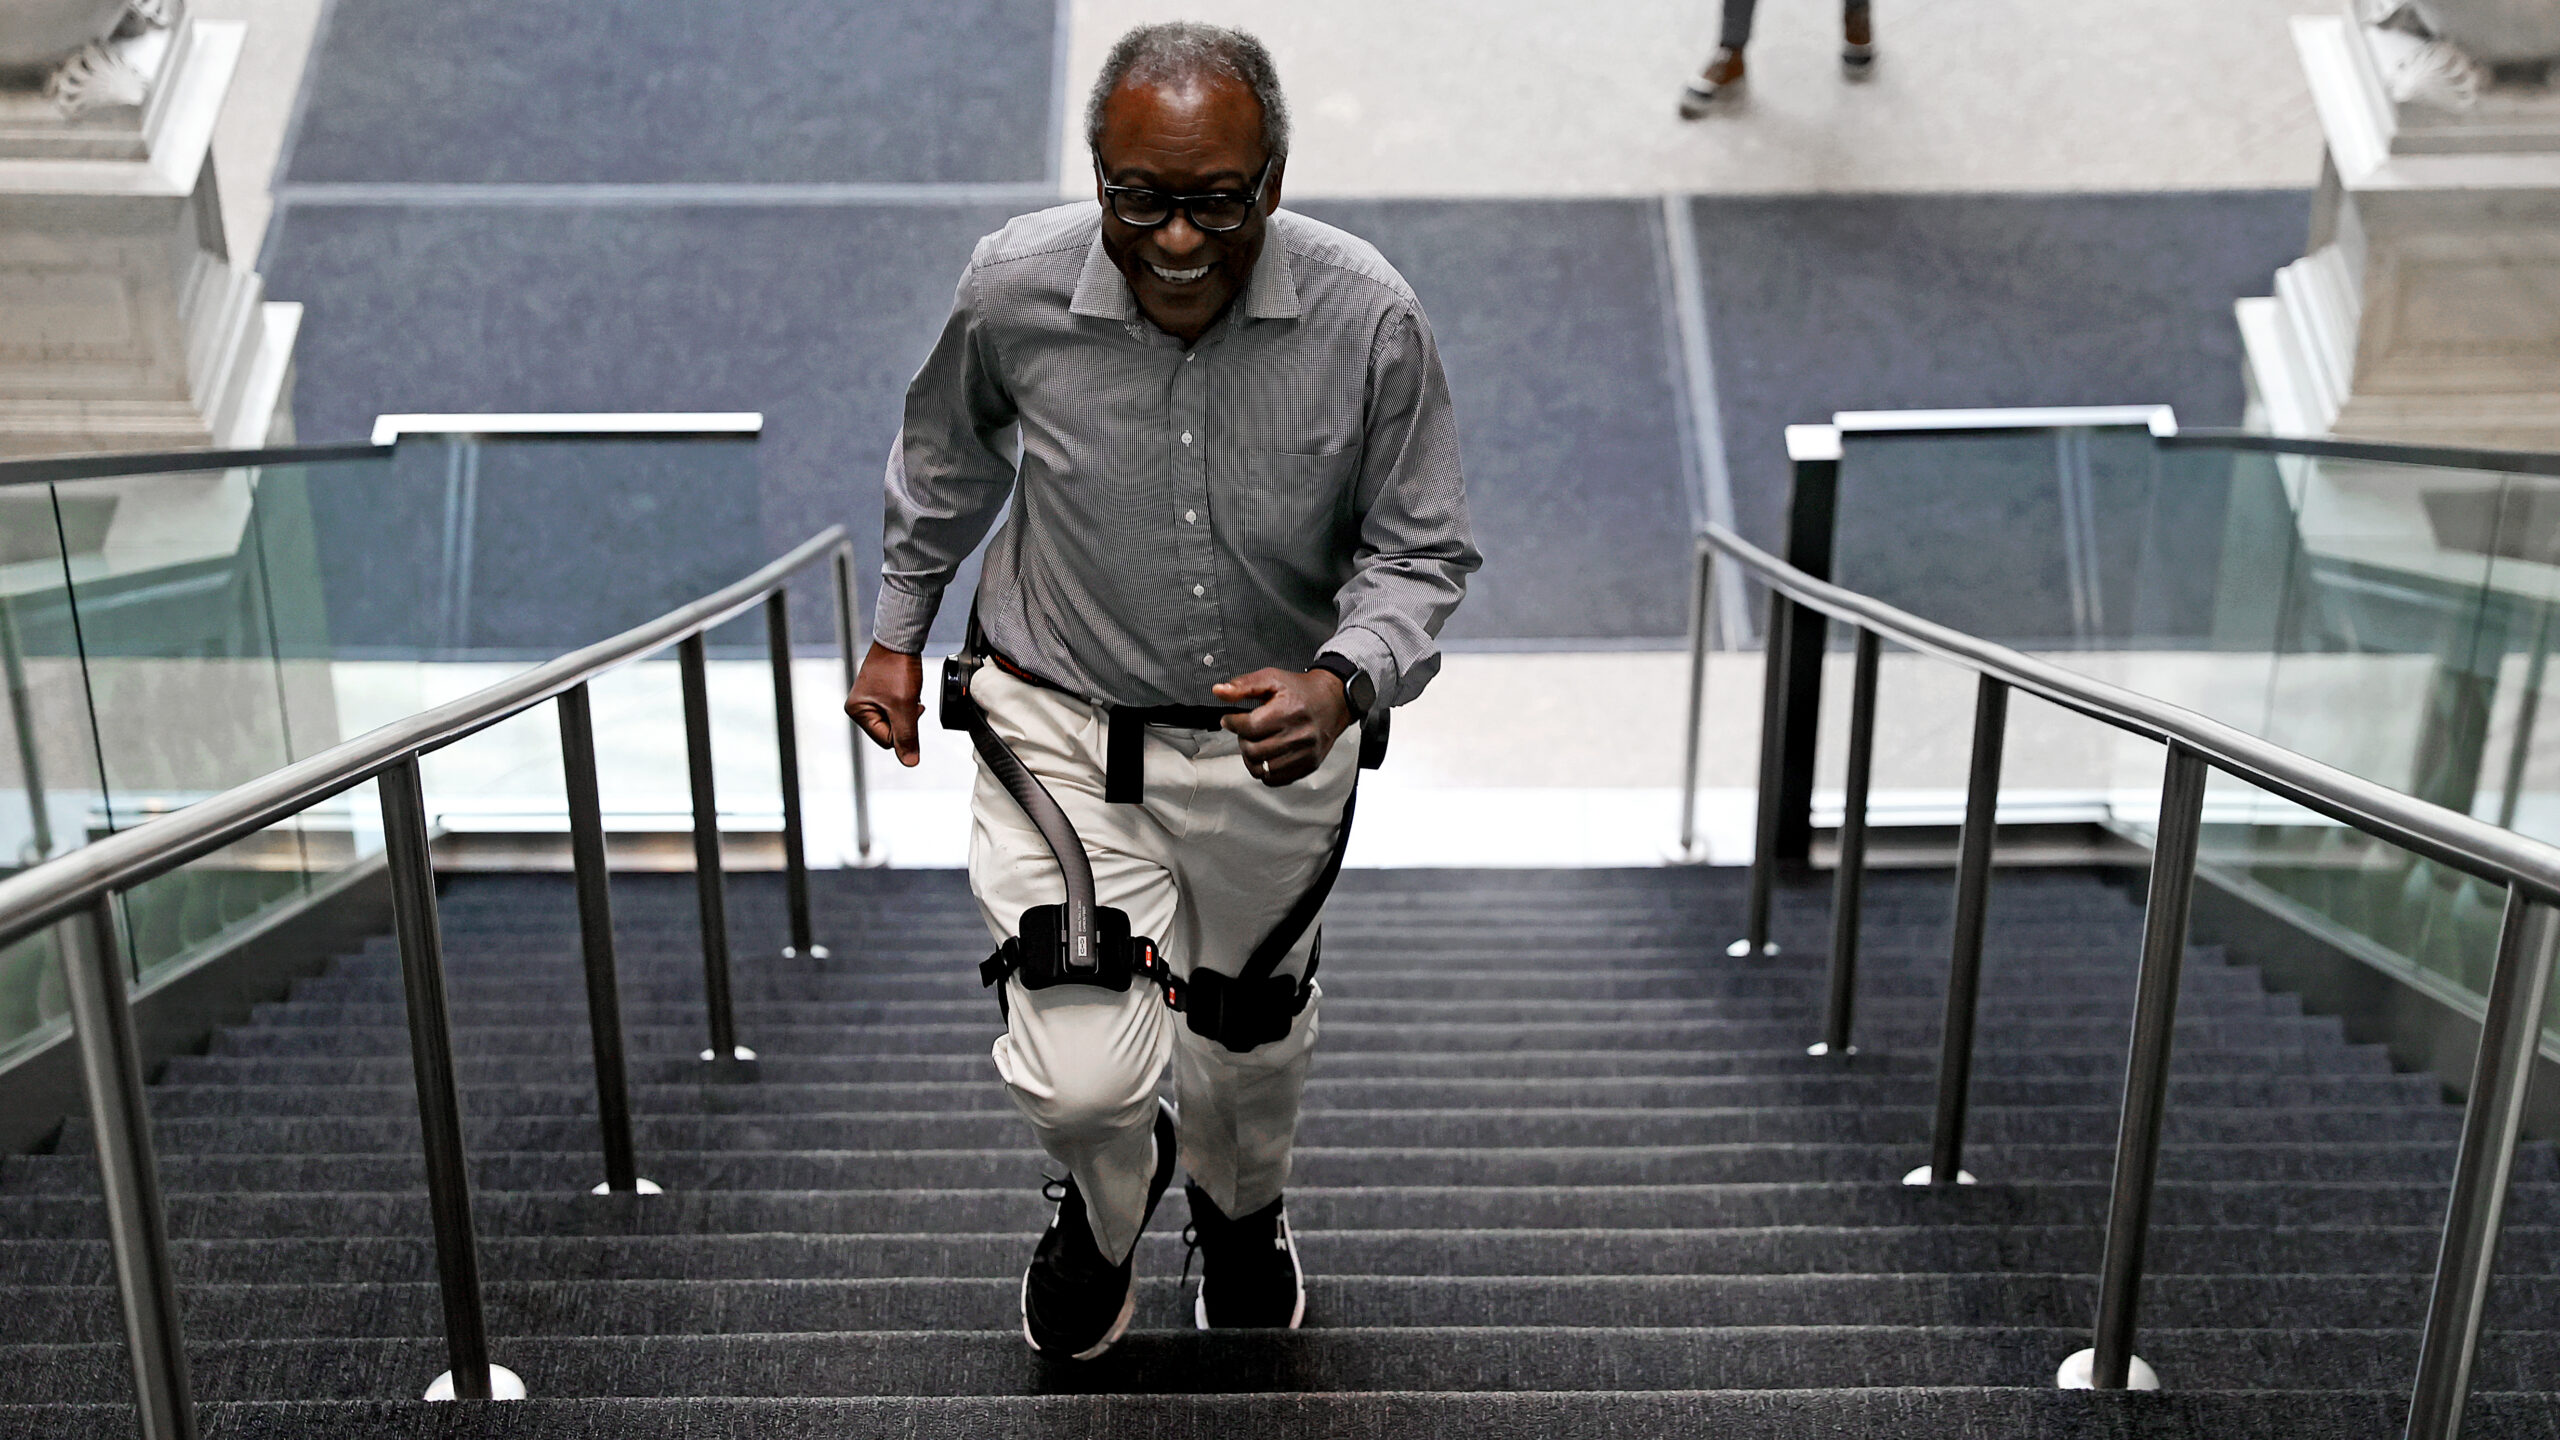
Salah satu konsep awal yang diketahui dipatenkan pada tahun 1890 oleh Nicholas Yagn, seorang penemu Rusia yang belajar sendiri, yang merancang alat latihan yang dapat dipakai. Pada tahun 1919, Amerika Leslie C. Kelley mendapatkan paten untuk perangkat uap untuk mendukung berjalan, salah satu konsep eksoskeleton bertenaga pertama. Pada akhir tahun 1960, beberapa eksoskeleton robotik bertenaga yang menggabungkan sistem kontrol elektronik telah dikembangkan. Sejak saat itu, penelitian dan pengembangan maju dengan cepat, menghasilkan perangkat dengan aplikasi komersial dan klinis.
Eksoskeleton robotik aktif modern biasanya terdiri dari kerangka mekanis ringan dengan lampiran ergonomis ke tubuh manusia, biasanya dipasang pada badan, pinggang, dan anggota tubuh bagian atas atau bawah. Misalnya, perangkat Hypershell yang terlihat di Ukraina dipasang pada pinggang dan paha pengguna untuk membantu fleksi dan ekstensi pinggul dan memperkuat gerakan tubuh bagian bawah. Perangkat Suit X yang digunakan oleh IKEA dipasang pada badan dan anggota tubuh bagian atas untuk mendukung punggung dan bahu. Pada kebanyakan eksoskeleton bertenaga, aktuator mengkonversi daya listrik dari baterai menjadi gerakan mekanik, menghasilkan kekuatan yang mendukung atau meningkatkan gerakan tubuh. Ini dikoordinasikan oleh unit kontrol yang tertanam dalam eksoskeleton, yang mendefinisikan lintasan gerakan dan penerapan kekuatan. Persis bagaimana perangkat bergerak tergantung pada tugas dan status pengguna, dengan sensor menentukan kebutuhan; jika pengguna mulai berlari, perangkat mempercepat gerakan pendukung, dan jika kelelahan terdeteksi, output daya dapat meningkat.
Perangkat ini terus menunjukkan manfaat yang signifikan untuk pengguna dalam berbagai tugas di dunia nyata.
Sumber: Ars Technica · Diringkas oleh HeadlinesBriefing