
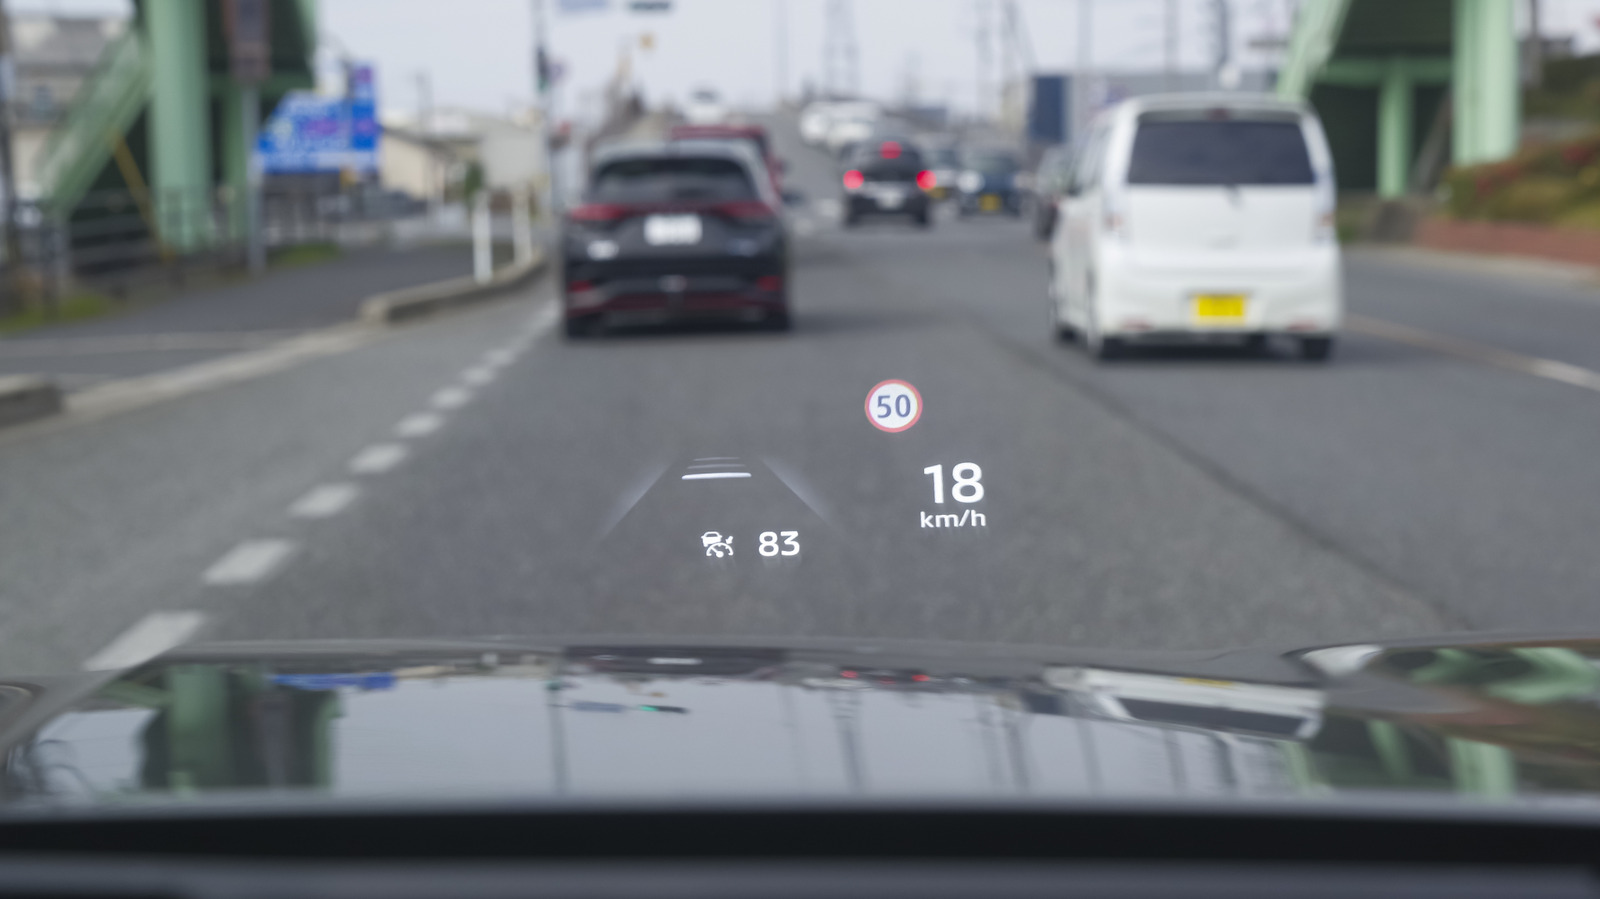
アダプティブクルーズコントロールは、その中核技術が比較的単純であるにもかかわらず、多くのドライバーの走行スタイルを変えてきました。このシステムの中心となるのは、車の鼻先に備えられたレーダーセンサーと、バックミラーの後ろに設置されたカメラです。両者は前方車両との車間距離と、その距離が縮まる速さを測定し、スロットルとブレーキを調整して、ドライバーが設定した車間距離を維持します。
レーダーは前方の車に向けて電波を発射し、その反射波が戻るまでの時間を計測します。これにより、暗闇や霧の中でも距離と接近速度を把握できます。カメラは車線の白線を追跡して追従すべき車両を判断し、他の車両が割り込んできたことも認識します。センサーは非常に敏感なため、ナンバープレートにフレームやステッカーを付けたり、駐車時に物にぶつけたりすると、オーナーが意図せずに性能を損なうことがあります。
1990年代後半の登場以来、ハードウェアを取り巻くソフトウェアは大幅に高性能になりました。フォードのBlueCruiseはGPS地図データを使い、カーブの手前で減速します。ヒュンダイのSmart Cruise Controlはドライバーの運転習慣を学習します。ホンダのLow Speed Followは渋滞の後ろで停止し、ワンタッチで再発進できるため、ジャムの中で役立ちます。ハードウェアも進化しており、ボッシュの長距離レーダーは約530メートル先の物体を検知でき、2014年の250メートルから大きく伸びています。
こうした進歩にもかかわらず、この技術には明確な限界があります。トヨタ、ボルボ、ホンダはいずれも、雨、霧、雪、激しい渋滞、急カーブ、滑りやすい路面でのシステム使用について注意を促しています。激しい雨はレーダーの性能を低下させ、コンピューターが制御するスロットルは、冠水した路面で速度を維持してしまう恐れがあります。ドライバーはアダプティブクルーズコントロールを運転の補助と考え、常に注意を怠らないことが大切です。
出典: Engadget · 要約:HeadlinesBriefing