
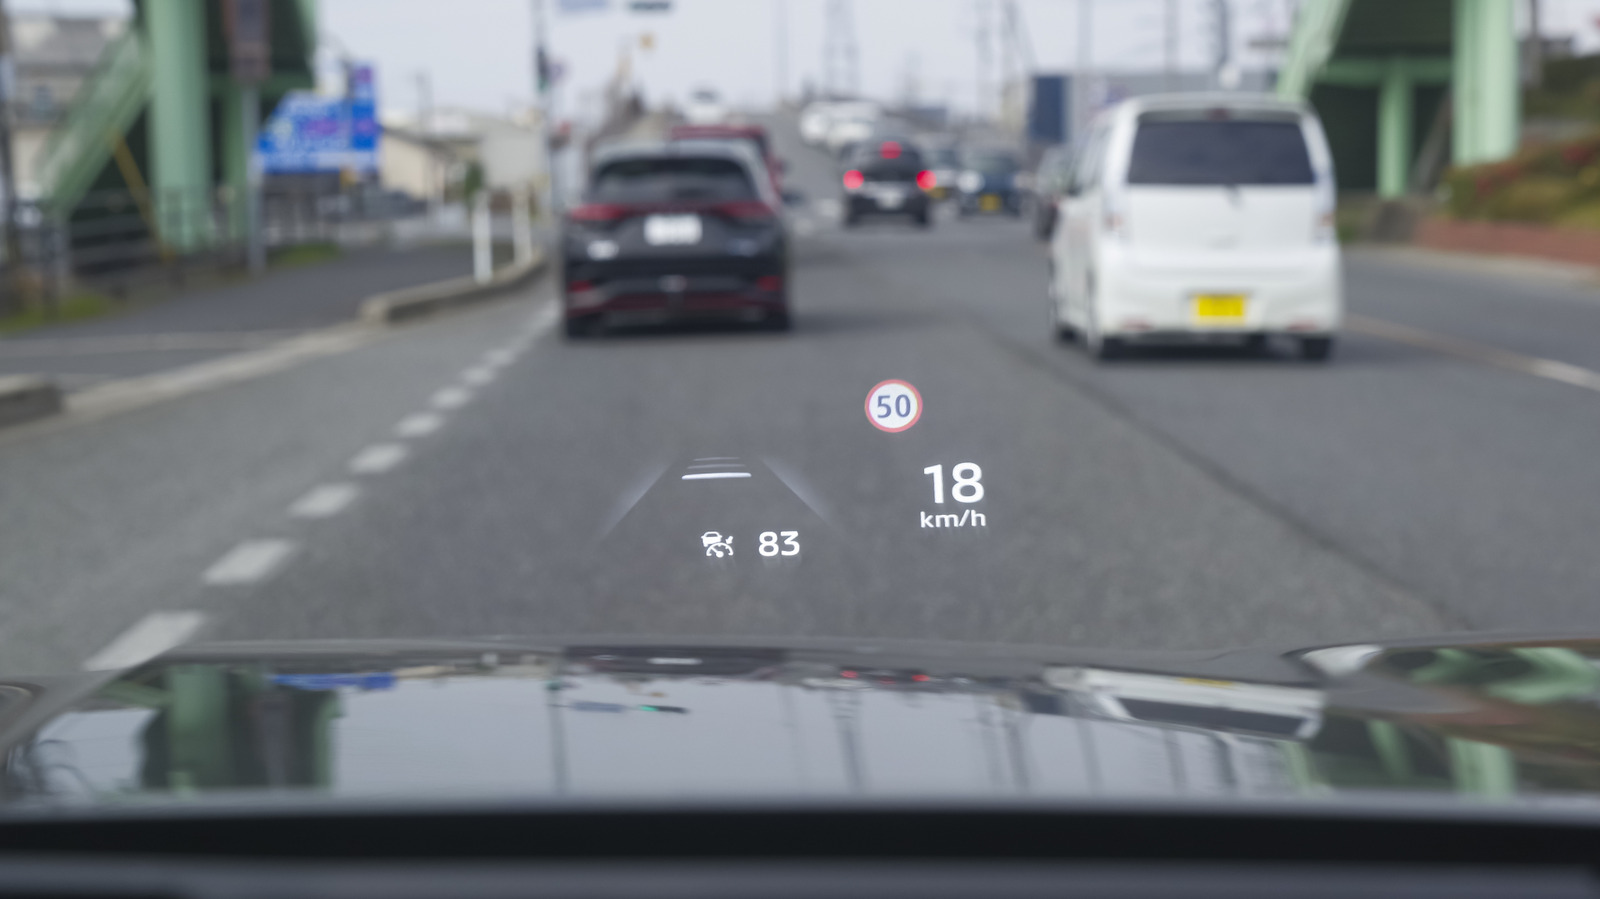
自适应巡航控制已经改变了许多驾驶者的驾驶方式,尽管其核心技术相对简单。该系统的核心依赖于汽车车头的雷达传感器和后视镜后方的摄像头。两者共同测量与前车的距离以及这一距离缩小的速度,然后调节油门和刹车,以保持驾驶者所选定的跟车距离。
雷达向前车发射无线电信号并计算回波的时间,即使在黑暗或雾中,也能获得距离和接近速度。摄像头追踪车道标线,以确定应跟随哪辆车,并识别其他车辆突然切入的情况。由于这些传感器非常敏感,车主可能会因加装车牌框架或贴纸,或在停车时碰撞物体,而无意中影响系统性能。
自20世纪90年代末问世以来,围绕硬件的软件功能已大幅增强。福特的BlueCruise利用GPS地图数据,在弯道前减速;现代的Smart Cruise Control则会学习驾驶者的习惯。本田的低速跟随功能可以在车流中停车,并通过轻点即可恢复行驶,在拥堵路段十分实用。硬件也有所提升,博世的远程雷达可在约530米外探测到物体,而2014年时这一距离为250米。
尽管取得了这些进步,该技术仍有明显的局限性。丰田、沃尔沃和本田均警告,不应在雨天、雾天、雪天、交通拥堵、急弯或湿滑路面上使用其系统。大雨可能削弱雷达性能,而由计算机控制的油门可能使车速在积水路面上失控。驾驶者应将自适应巡航控制视为辅助工具,并始终保持专注。
来源: Engadget · 由HeadlinesBriefing整理摘要