
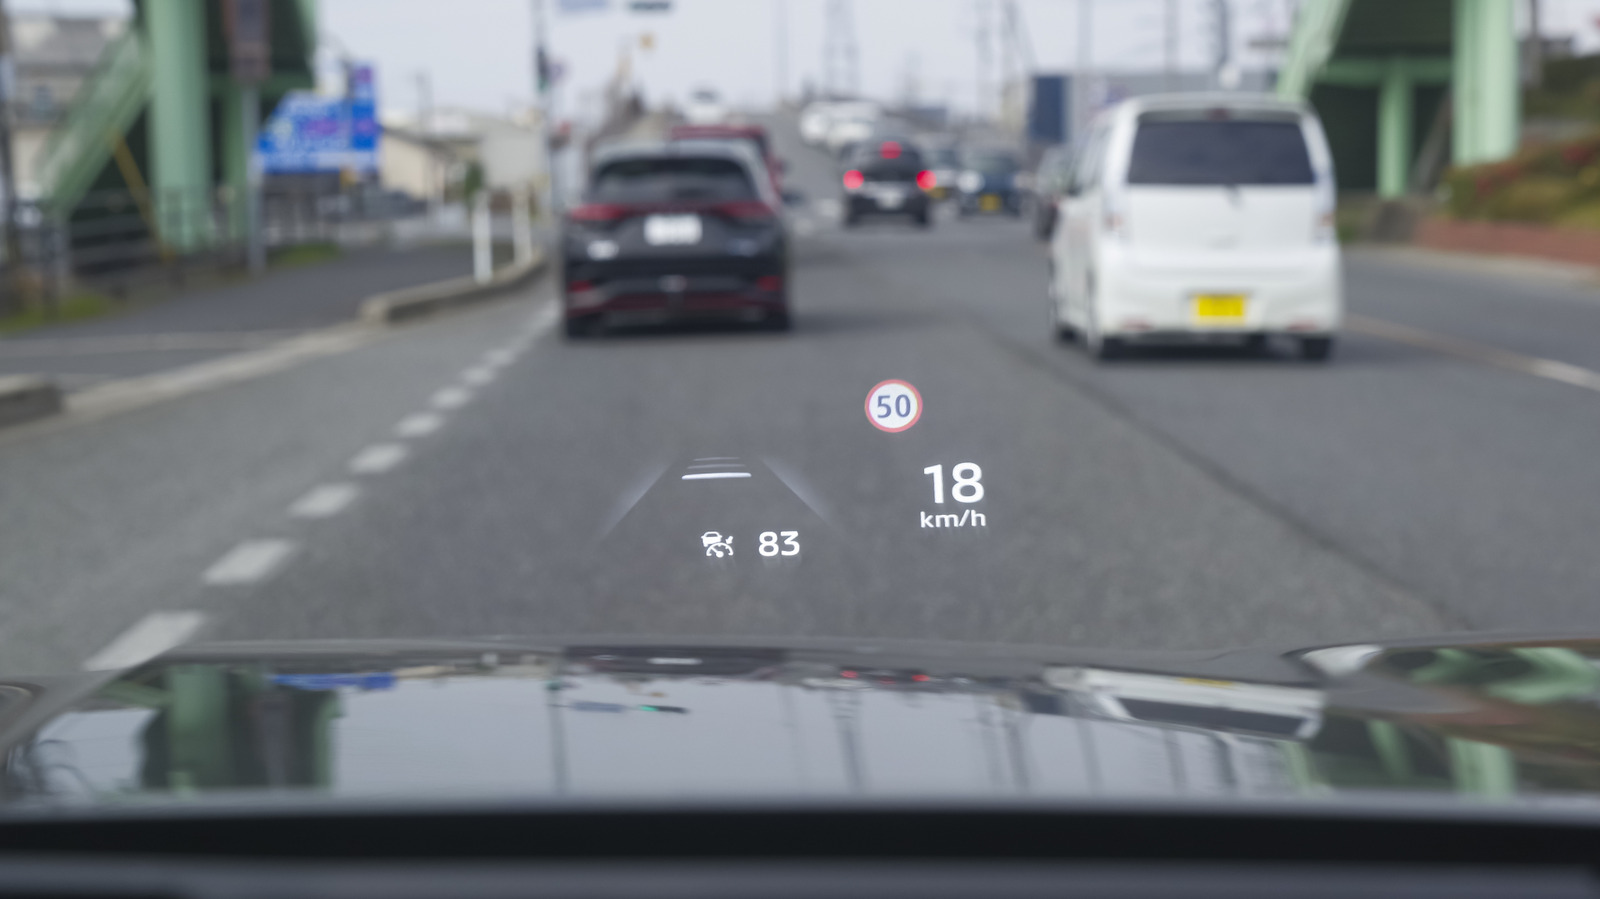
অ্যাডাপ্টিভ ক্রুজ কন্ট্রোল অনেক চালকের সড়কে গাড়ি চালানোর ধরন বদলে দিয়েছে, যদিও এর মূল প্রযুক্তি অপেক্ষাকৃত সহজ। এই ব্যবস্থার মূল ভিত্তি হলো গাড়ির নাকের অংশে থাকা একটি রাডার সেন্সর এবং রিয়ারভিউ মিররের পেছনে লাগানো একটি ক্যামেরা। দুটি মিলে সামনের গাড়ির সঙ্গে দূরত্ব এবং সেই দূরত্ব কত দ্রুত কমছে তা মাপে, তারপর চালকের নির্বাচিত দূরত্ব বজায় রাখতে থ্রটল ও ব্রেক সমন্বয় করে।
রাডার সামনের গাড়িতে একটি রেডিও সংকেত পাঠায় এবং তার প্রতিধ্বনি ফিরে আসার সময় মাপে, ফলে অন্ধকার বা কুয়াশায়ও এটি দূরত্ব ও কাছে আসার গতি জানতে পারে। ক্যামেরা লেনের চিহ্ন অনুসরণ করে ঠিক করে কোন গাড়িকে অনুসরণ করতে হবে, এবং অন্য কোনো চালক হঠাৎ সামনে ঢুকে পড়লে তা শনাক্ত করে। সেন্সরগুলো অত্যন্ত সংবেদনশীল হওয়ায় মালিকরা অজান্তেই নম্বর-প্লেটের ফ্রেম বা স্টিকার লাগিয়ে, কিংবা পার্কিংয়ের সময় কিছুতে ধাক্কা লাগিয়ে এর কার্যকারিতায় ব্যাঘাত ঘটাতে পারেন।
১৯৯০-এর দশকের শেষদিকে এর প্রবর্তনের পর থেকে হার্ডওয়্যারের চারপাশের সফটওয়্যার অনেক সক্ষম হয়ে উঠেছে। ফোর্ডের BlueCruise বাঁকের আগে গাড়ি ধীর করতে GPS মানচিত্রের তথ্য ব্যবহার করে, আর হুন্দাইয়ের Smart Cruise Control চালকের অভ্যাস থেকে শেখে। হোন্ডার Low Speed Follow যানজটের পেছনে থামতে এবং একটি ট্যাপে আবার চলতে পারে, ফলে জ্যামে এটি কার্যকর। হার্ডওয়্যারও উন্নত হয়েছে; বশের দীর্ঘ-পাল্লার রাডার প্রায় ৫৩০ মিটার দূরের বস্তু শনাক্ত করতে পারে, যেখানে ২০১৪ সালে এটি ছিল ২৫০ মিটার।
এসব অগ্রগতি সত্ত্বেও প্রযুক্তিটির স্পষ্ট সীমাবদ্ধতা আছে। টয়োটা, ভলভো ও হোন্ডা সবাই বৃষ্টি, কুয়াশা, তুষারপাত, ভারী যানজট, তীক্ষ্ণ বাঁক বা পিচ্ছিল সড়কে তাদের সিস্টেম ব্যবহারের বিরুদ্ধে সতর্ক করে। ভারী বৃষ্টি রাডারের কার্যকারিতা দুর্বল করতে পারে, এবং কম্পিউটার-নিয়ন্ত্রিত থ্রটল জমে থাকা পানিতে গতি বজায় রাখতে পারে। চালকদের উচিত অ্যাডাপ্টিভ ক্রুজ কন্ট্রোলকে সহায়ক হিসেবে দেখা এবং সব সময় সতর্ক থাকা।
উৎস: Engadget · সারাংশ: HeadlinesBriefing