
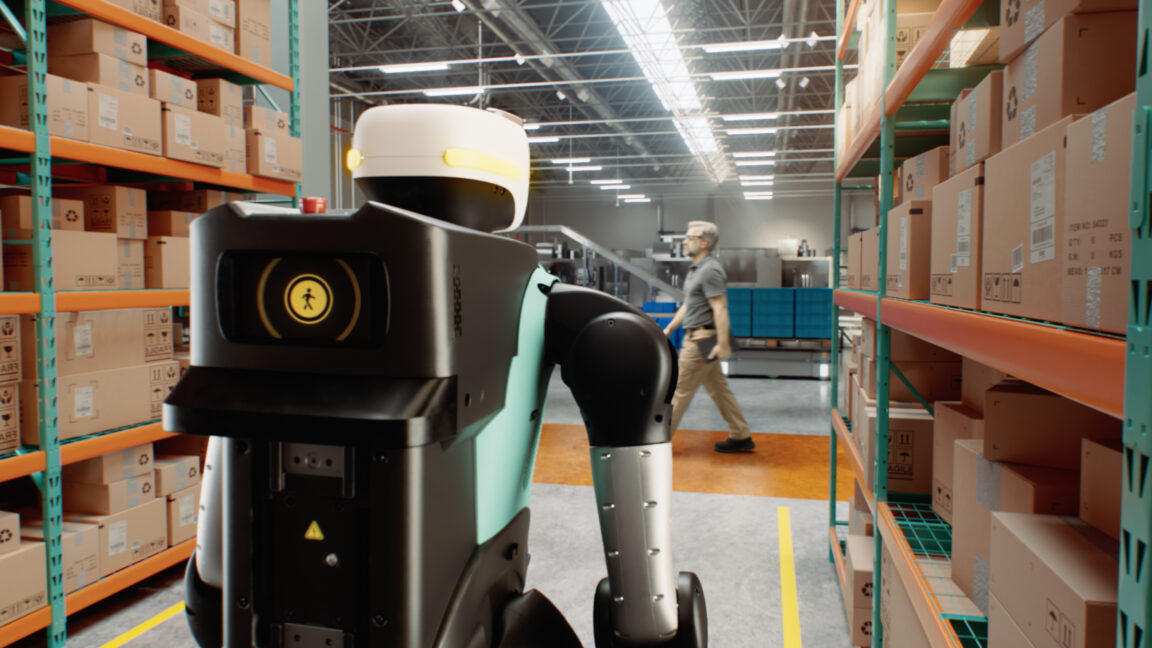
Nvidia étend sa plateforme de sécurité Halos, conçue à l'origine pour les véhicules autonomes, à la robotique. Côté logiciel, le système est conçu pour surveiller en permanence « chaque bloc matériel » et « chaque bibliothèque logicielle » afin de repérer rapidement toute défaillance, a expliqué Goel. Le système isole également les charges de calcul critiques pour la sécurité afin d'éviter toute interférence potentielle.
Halos comprend le Nvidia Holoscan Sensor Bridge, qui relie les données des capteurs au traitement informatique lié à la sécurité afin de repérer facilement les données corrompues. Cette fonctionnalité peut être intégrée à des composants matériels individuels, comme un microcontrôleur ou un réseau de portes programmables (FPGA). Le package comprend également les simulations de Nvidia pour tester des robots dans des environnements virtuels, ainsi qu'un programme de laboratoire d'inspection qui offre aux entreprises de robotique et à leurs partenaires un retour rapide sur tout « artefact » de sécurité apparaissant pendant le développement.
Adapter Halos des véhicules autonomes à la robotique a toutefois nécessité de prendre en compte de nombreuses définitions différentes de la sécurité. La définition de la sécurité fonctionnelle pour la conduite autonome reste généralement la même d'un constructeur automobile et d'un pays à l'autre. Mais un aspirateur robot qui nettoie un couloir présente des enjeux de sécurité très différents de ceux d'un chariot élévateur robotisé manipulant de lourdes charges sur un quai de chargement d'entrepôt. Goel a expliqué que l'équipe avait dû repenser une grande partie du travail fondamental pour construire une plateforme programmable, permettant aux développeurs de définir des fonctions de sécurité personnalisées sans fragiliser l'infrastructure sous-jacente. « Offrir de la flexibilité peut se payer par une perte de contrôle sur la pile logicielle », a-t-il déclaré à Ars.
Les fonctions de sécurité personnalisées sont également indispensables, car les robots évoluent dans des environnements complexes et variés. Un robot qui descend une allée à dix kilomètres par heure ne voit ni les angles morts ni ce qui arrive au coin de la rue ; il ralentit donc presque à l'arrêt avant chaque virage. Comme l'a formulé Gold, usines, entrepôts et hôpitaux sont des environnements non structurés où les choses peuvent surgir de n'importe où.
Source: Ars Technica · Résumé par HeadlinesBriefing