
Nvidia está extendiendo su plataforma de seguridad Halos, creada originalmente para vehículos autónomos, a la robótica. El componente de software está diseñado para permitir la monitorización constante de "cada bloque de hardware" y "cada biblioteca de software" para detectar rápidamente los fallos, según explicó Goel. El sistema también aísla las cargas de cómputo críticas para la seguridad a fin de evitar posibles interferencias.
Halos incluye el Nvidia Holoscan Sensor Bridge, que conecta los datos de los sensores con el procesamiento informático relacionado con la seguridad, de modo que los datos corruptos se puedan identificar fácilmente. Esta capacidad puede integrarse en componentes de hardware individuales, como un microcontrolador o una matriz de puertas programables en campo (FPGA). El paquete también incluye las simulaciones de Nvidia para probar robots en entornos virtuales, así como un programa de laboratorio de inspección que ofrece a las empresas de robótica y a otros socios una retroalimentación rápida sobre cualquier "artefacto" de seguridad que surja durante el desarrollo.
Sin embargo, adaptar Halos de los vehículos autónomos a la robótica exigió tener en cuenta muchas definiciones diferentes de seguridad. La definición de seguridad funcional para la conducción autónoma suele mantenerse igual entre las distintas empresas automovilísticas y países. Pero un robot aspiradora que limpia un pasillo tiene consideraciones de seguridad muy distintas a las de un robot apilador que maneja cargas pesadas en un muelle de carga de almacén. Goel explicó que el equipo tuvo que replantear gran parte del trabajo fundamental para construir una plataforma programable, que permitiera a los desarrolladores definir funciones de seguridad personalizadas sin romper la infraestructura subyacente. "Dar flexibilidad puede costar cierta pérdida de control sobre la pila tecnológica", le dijo a Ars.
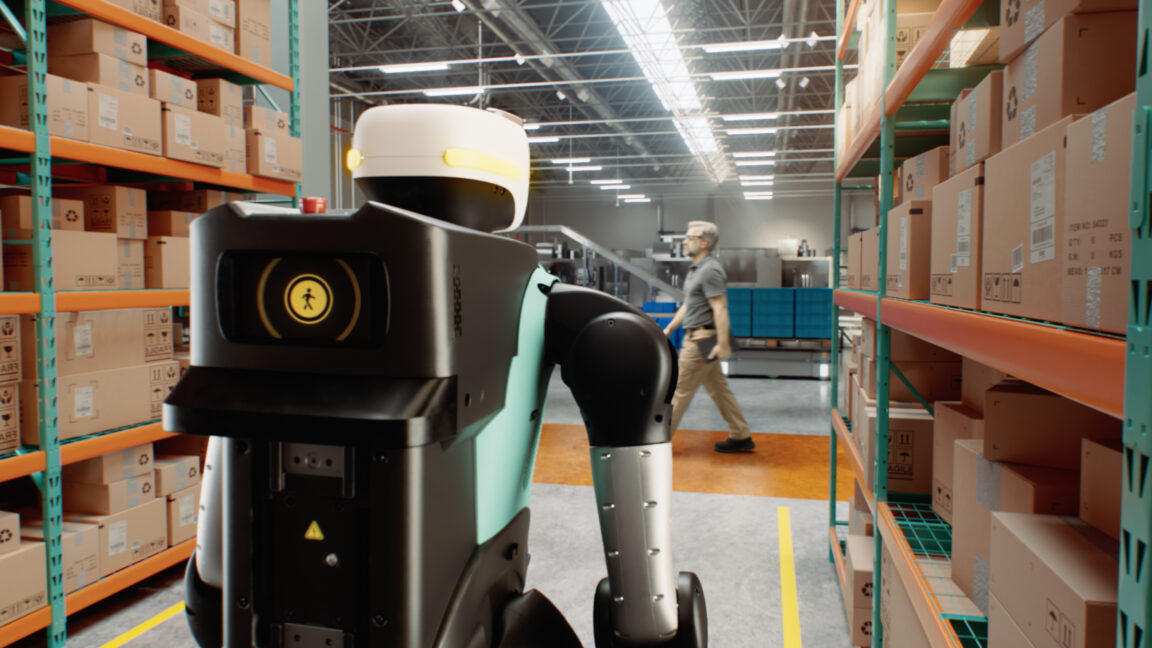
Las funciones de seguridad personalizadas también son esenciales porque los robots operan en entornos complejos y diversos. Un robot que avanza por un pasillo a seis millas por hora no puede ver los puntos ciegos ni lo que viene al doblar la esquina, por lo que a menudo casi se detiene antes de girar. Como dijo Gold, las fábricas, los almacenes y los hospitales son entornos no estructurados donde las cosas pueden aparecer desde cualquier lugar.
Fuente: Ars Technica · Resumido por HeadlinesBriefing