
Nvidia正将其最初为自动驾驶汽车打造的Halos安全平台扩展到机器人领域。据Goel介绍,该平台的软件部分旨在持续监控"每一个硬件模块"和"每一个软件库",以便迅速发现故障。该系统还会隔离安全关键的计算工作负载,避免潜在的相互干扰。
Halos包含Nvidia Holoscan Sensor Bridge,它可将传感器数据与安全相关的计算处理连接起来,从而便于识别损坏的数据。该功能可嵌入到微控制器或现场可编程门阵列等单个硬件组件中。该套件还提供Nvidia用于在虚拟环境中测试机器人的仿真工具,以及一个检测实验室项目,使机器人公司和其他合作伙伴能够在开发过程中快速获得关于出现的任何安全"问题痕迹"的反馈。
然而,将Halos从自动驾驶汽车适配到机器人领域,需要兼顾多种不同的安全定义。自动驾驶的功能安全定义在各汽车公司和各国之间大体保持一致。但是,清扫走廊的机器人吸尘器与在仓库装卸区搬运重型货物的机器人叉车,面临的安全考量截然不同。Goel表示,团队不得不重新构思并完成大量基础性工作,以打造一个可编程的平台,让开发者能够定义自定义安全功能,同时不破坏底层基础设施。"提供灵活性可能会以失去对整个技术栈的部分控制为代价,"他对Ars Technica表示。
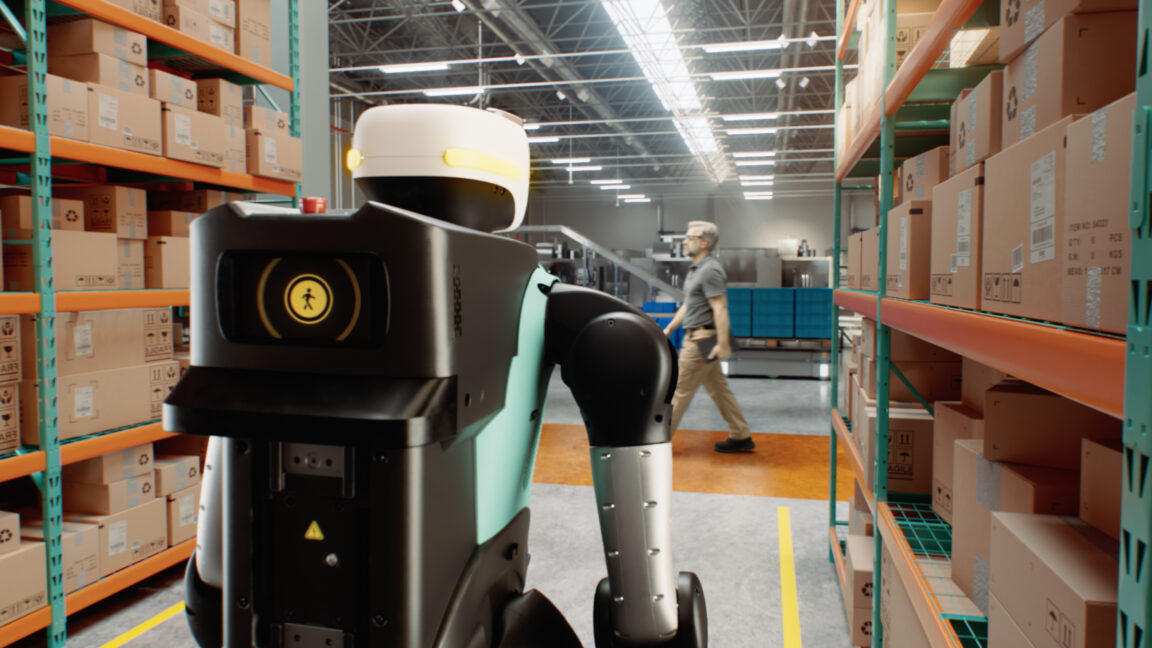
自定义安全功能之所以至关重要,还因为机器人运行于复杂多样的环境中。一台以每小时六英里的速度沿过道行驶的机器人,看不到盲区,也无法察觉拐角处来的东西,因此往往会在转弯前几近停止。正如Gold所言,工厂、仓库和医院都是非结构化环境,事物可能从任何方向出现。
来源: Ars Technica · 由HeadlinesBriefing整理摘要