
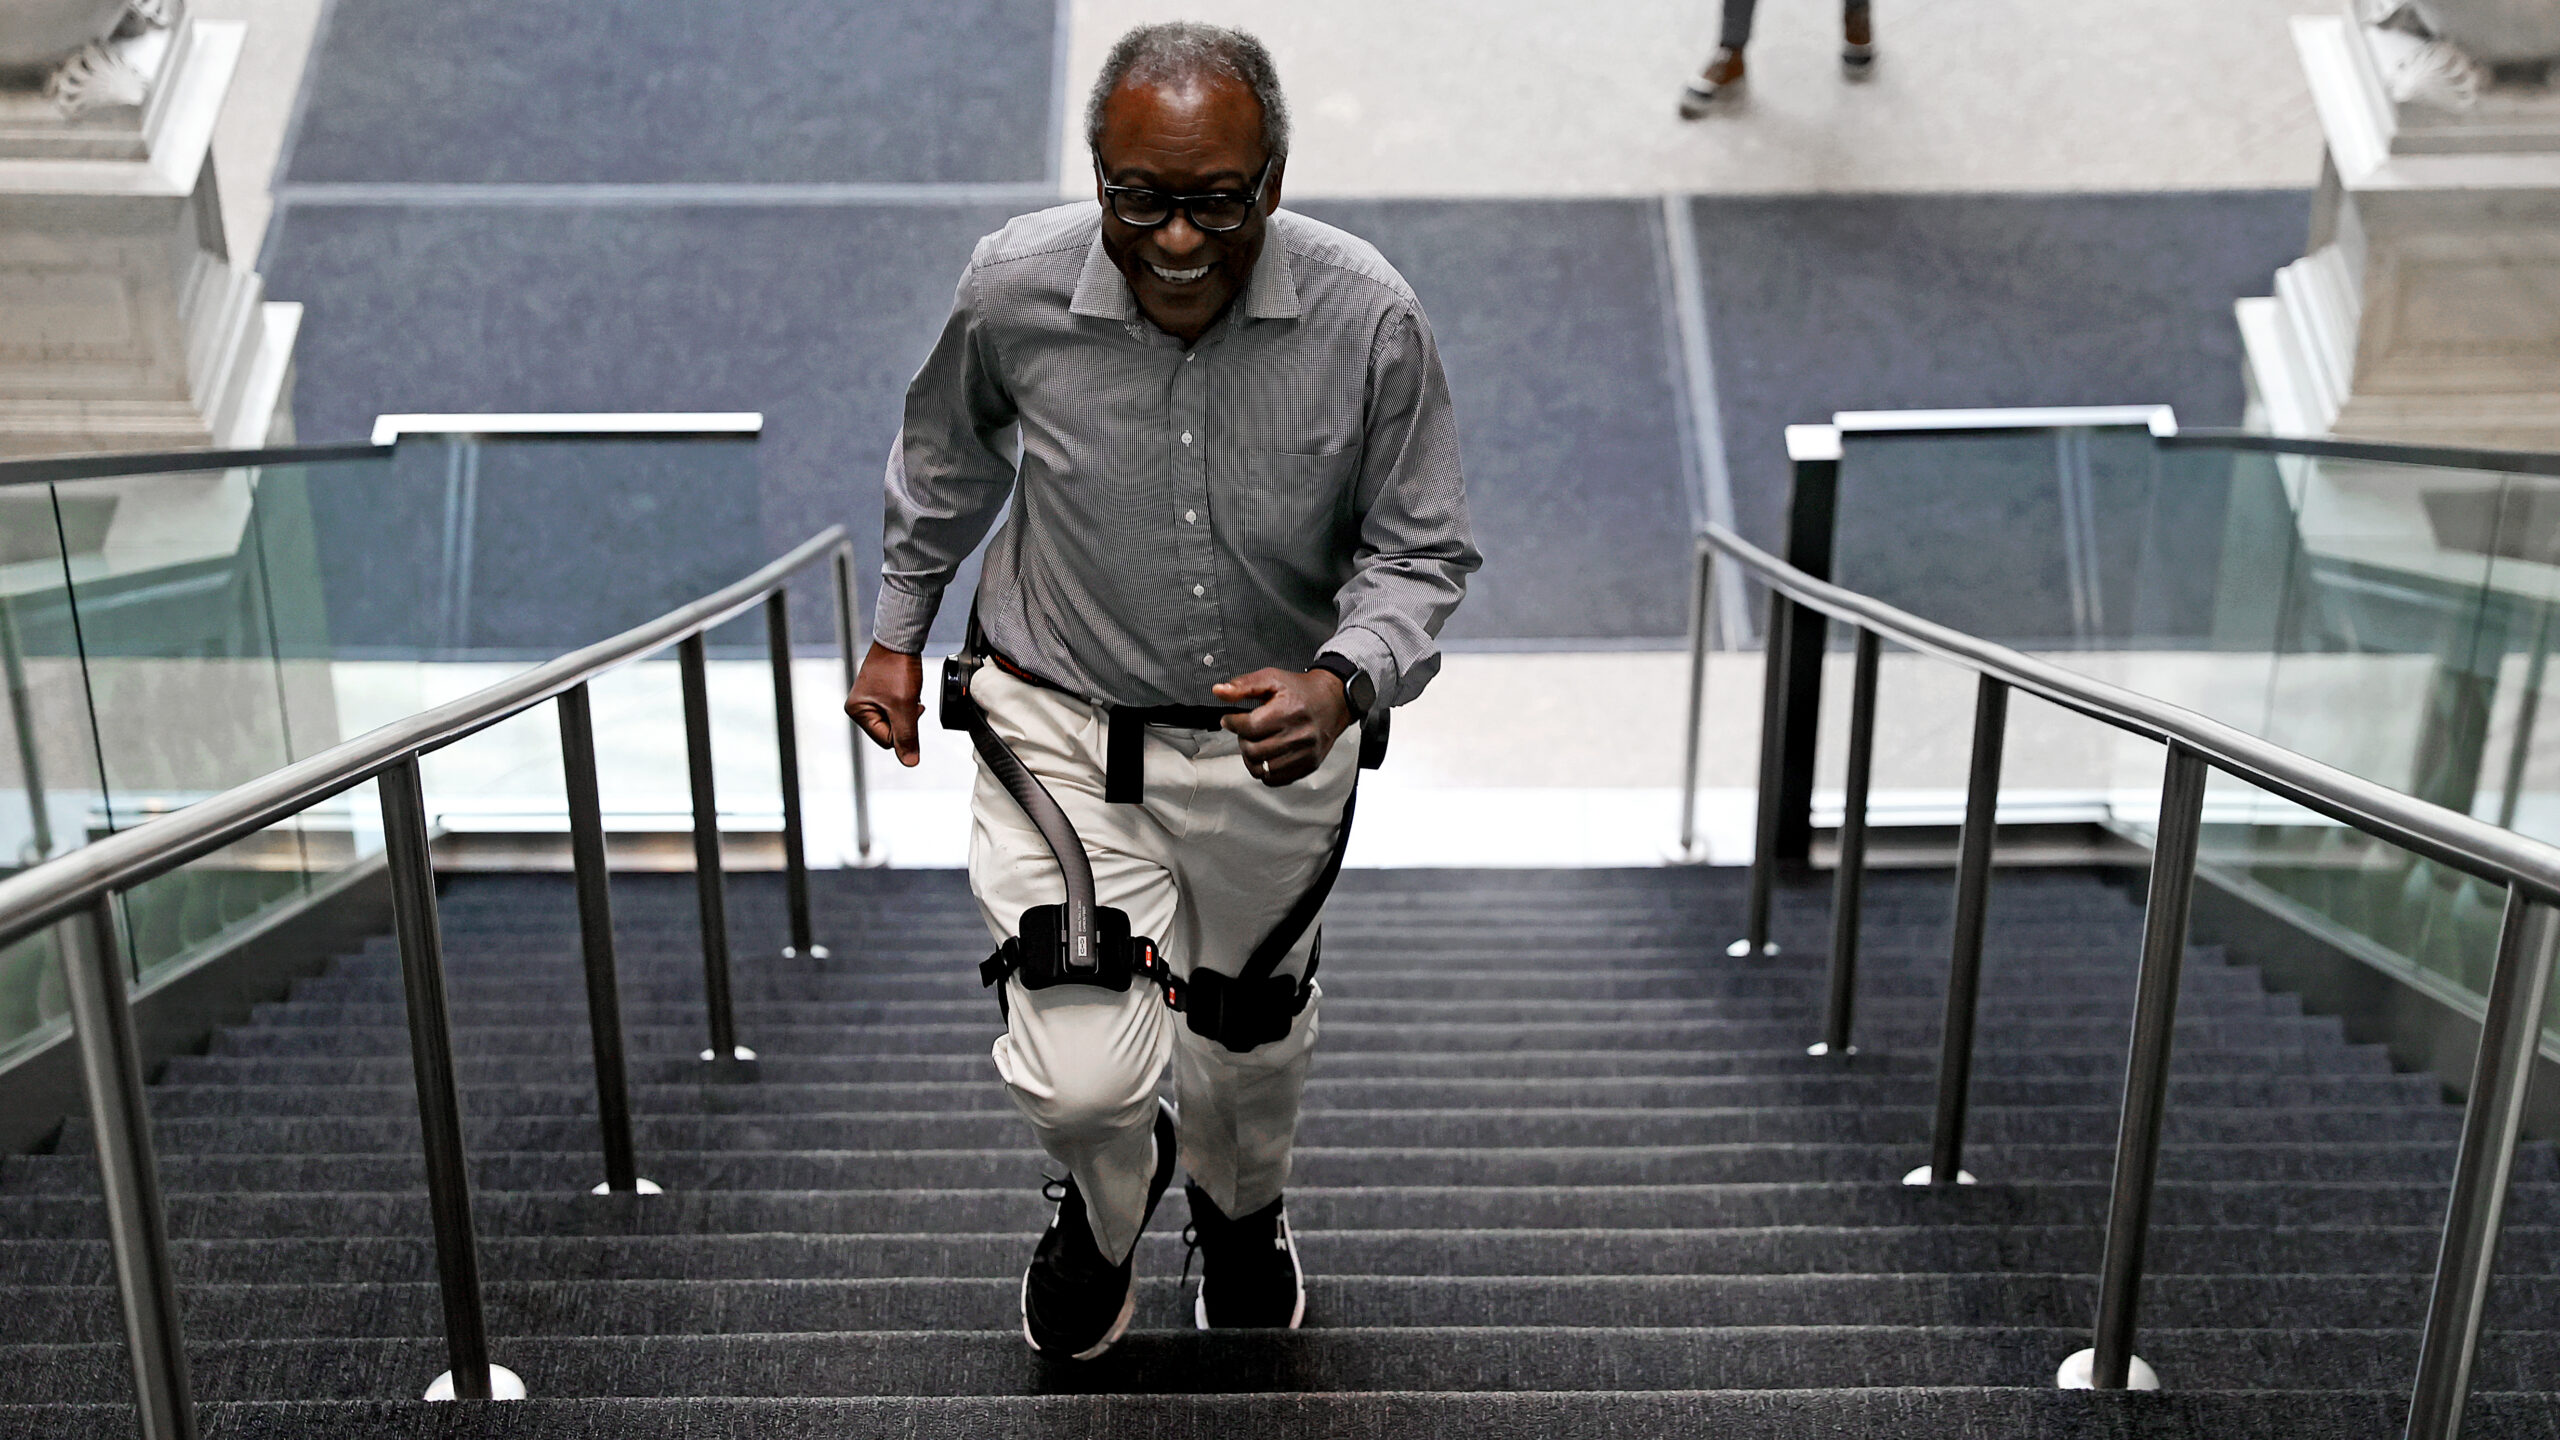
Концепция носимых экзоскелетов возникла в 1890 году, когда Николай Ягн, самоучка-изобретатель из России, получил патент на носящее устройство для упражнений. В 1919 году американец Лесли С. Келли получил патент на паровое устройство для поддержки ходьбы, став одним из первых концептов двигаемого экзоскелета. К концу 1960-х годов были разработаны несколько приводимых роботизированных экзоскелетов с электронными системами управления.
Экзоскелеты работают за счет создания сил, делающих носителей сильнее, быстрее или выносливее. Некоторые улучшают точность движения, манеру и осанку, другие превосходят обычные человеческие возможности или помогают пациентам с сниженной физической подвижностью. Современные активные роботизированные экзоскелеты обычно оснащены легкими механическими рамами и эргономичными присоединениями к туловищу, животу и конечностям.
Например, устройство Hypershell, используемое в Украине, крепится к поясу и бедрам для помощи в сгибании и разгибании бедра. Устройство Suit X, используемое IKEA, поддерживает спину и плечи за счет крепления к туловищу и верхним конечностям. В большинстве двигаемых экзоскелетов приводы преобразуют энергию батарей в механическое движение, координируемое встроенными единицами управления, которые регулируют силу и траекторию в зависимости от состояния пользователя и требований задачи.
Источник: Ars Technica · Сводку подготовил HeadlinesBriefing