
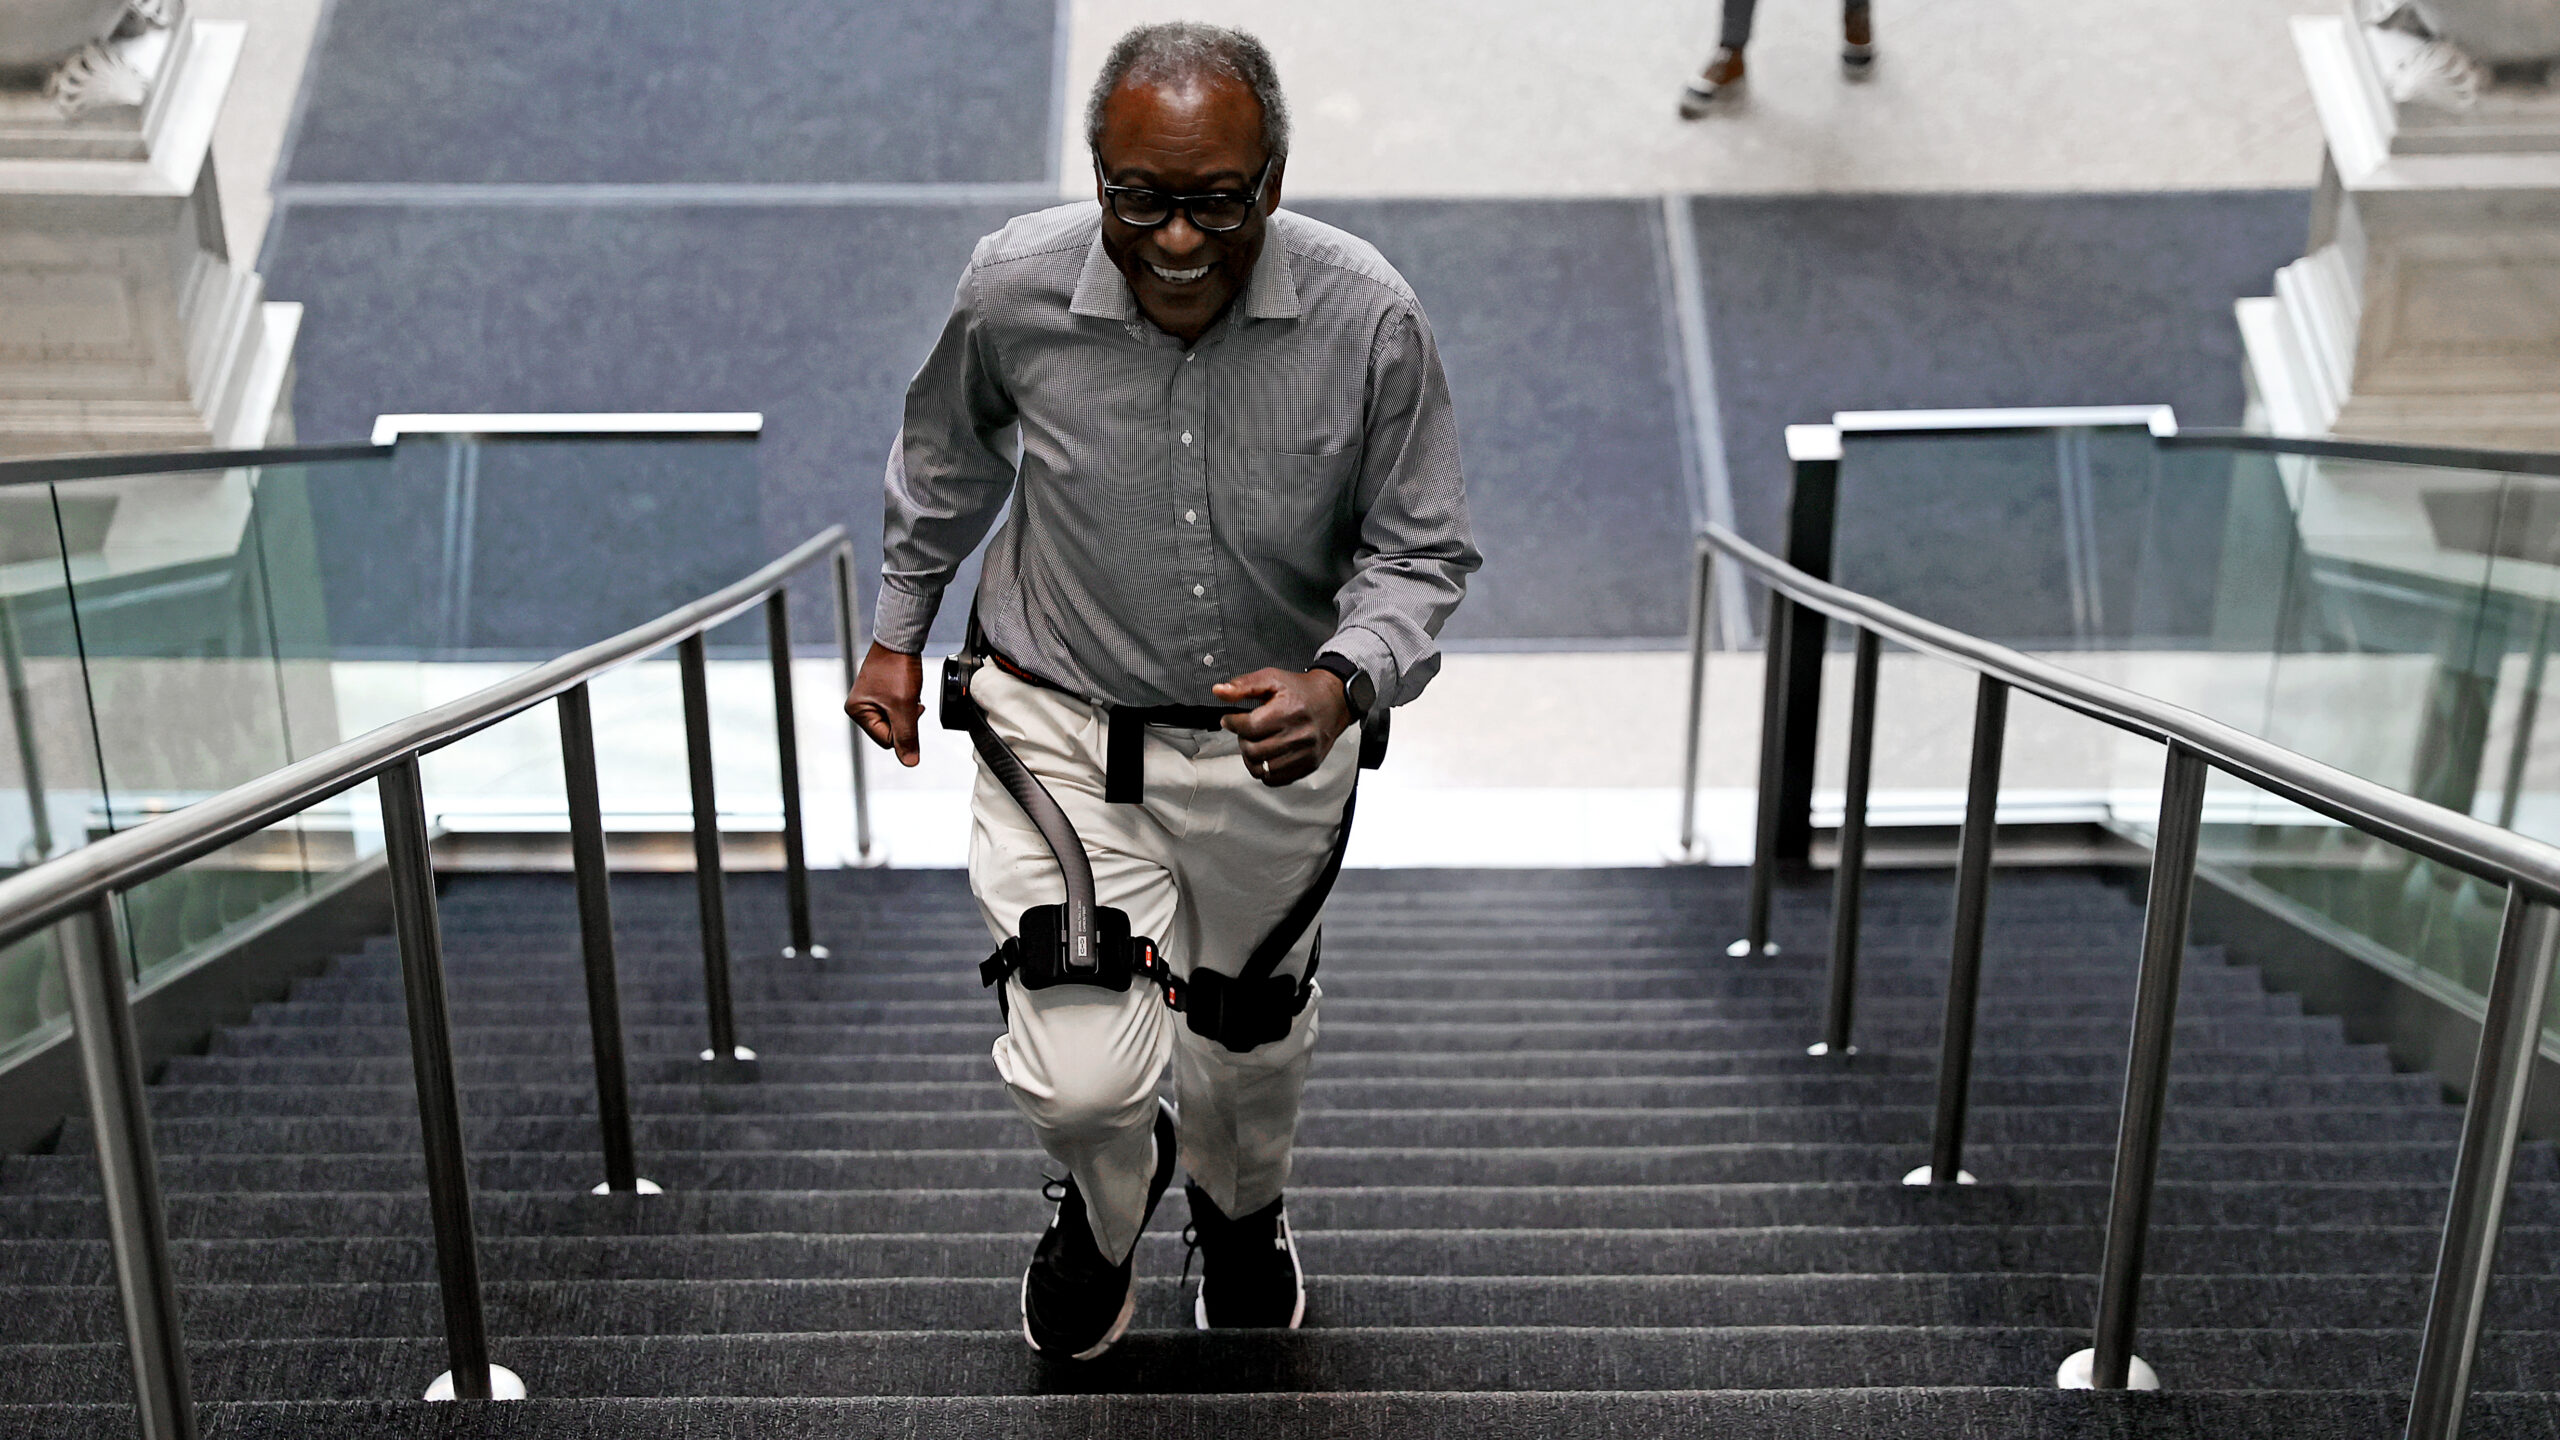
ウェアラブルエクソスケルトンの概念は、1890年にロシア出身の自学発明家ニコラス・ヤグン(Nicholas Yagn)が可動式運動装置の特許を取得したことにさかのぼります。1919年には、アメリカのリスリー・C・ケリー(Leslie C. Kelley)が蒸気駆動の歩行支援装置の特許を取得し、最初の動力式エクソスケルトンの概念の一つとして認識されています。1960年代後半には、電子制御システムを備えた複数のアクチュエータ付きロボットエクソスケルトンが開発されました。
エクソスケルトンは、力を発生させることで、着用者がより強く、速く、または長く持続できるようにします。一部は動きの正確さ、操作性、姿勢を向上させ、他の部分は人間の能力を通常の限界を超えて高め、または身体的能力が低下した患者を支援します。現代のアクティブロボットエクソスケルトンは、軽量の機械フレームと、トランク、ウエスト、四肢部位に装着される人間工学的なアタッチメントを特徴としています。
たとえば、ウクライナで使用されているHypershellデバイスは、股関節の屈伸を支援するためにウエストと太ももに装着されます。IKEAが使用するSuit Xデバイスは、胴体と上肢に装着して背中と肩を支えます。多くの動力式エクソスケルトンのアクチュエータは、バッテリーの電力を機械的な動きに変換し、着用者の状態とタスク要件に基づいて力と軌道を調整する組み込み制御ユニットによって調整されます。
主要エンティティ:企業:IKEA | 人物:Nicholas Yagn, Leslie C. Kelley | 場所:ウクライナ
FAQ:現代のエクソスケルトンはどのようにユーザーのニーズに適応しますか?
現代のエクソスケルトンは、センサーを使用してユーザーの状態とタスク要件を検出し、力の出力と動作軌道を調整します。たとえば、着用者がランニングを始めると、デバイスがサポート速度を上げ、疲労が検出されると、補正のために出力力を増やします。
出典: Ars Technica · 要約:HeadlinesBriefing