
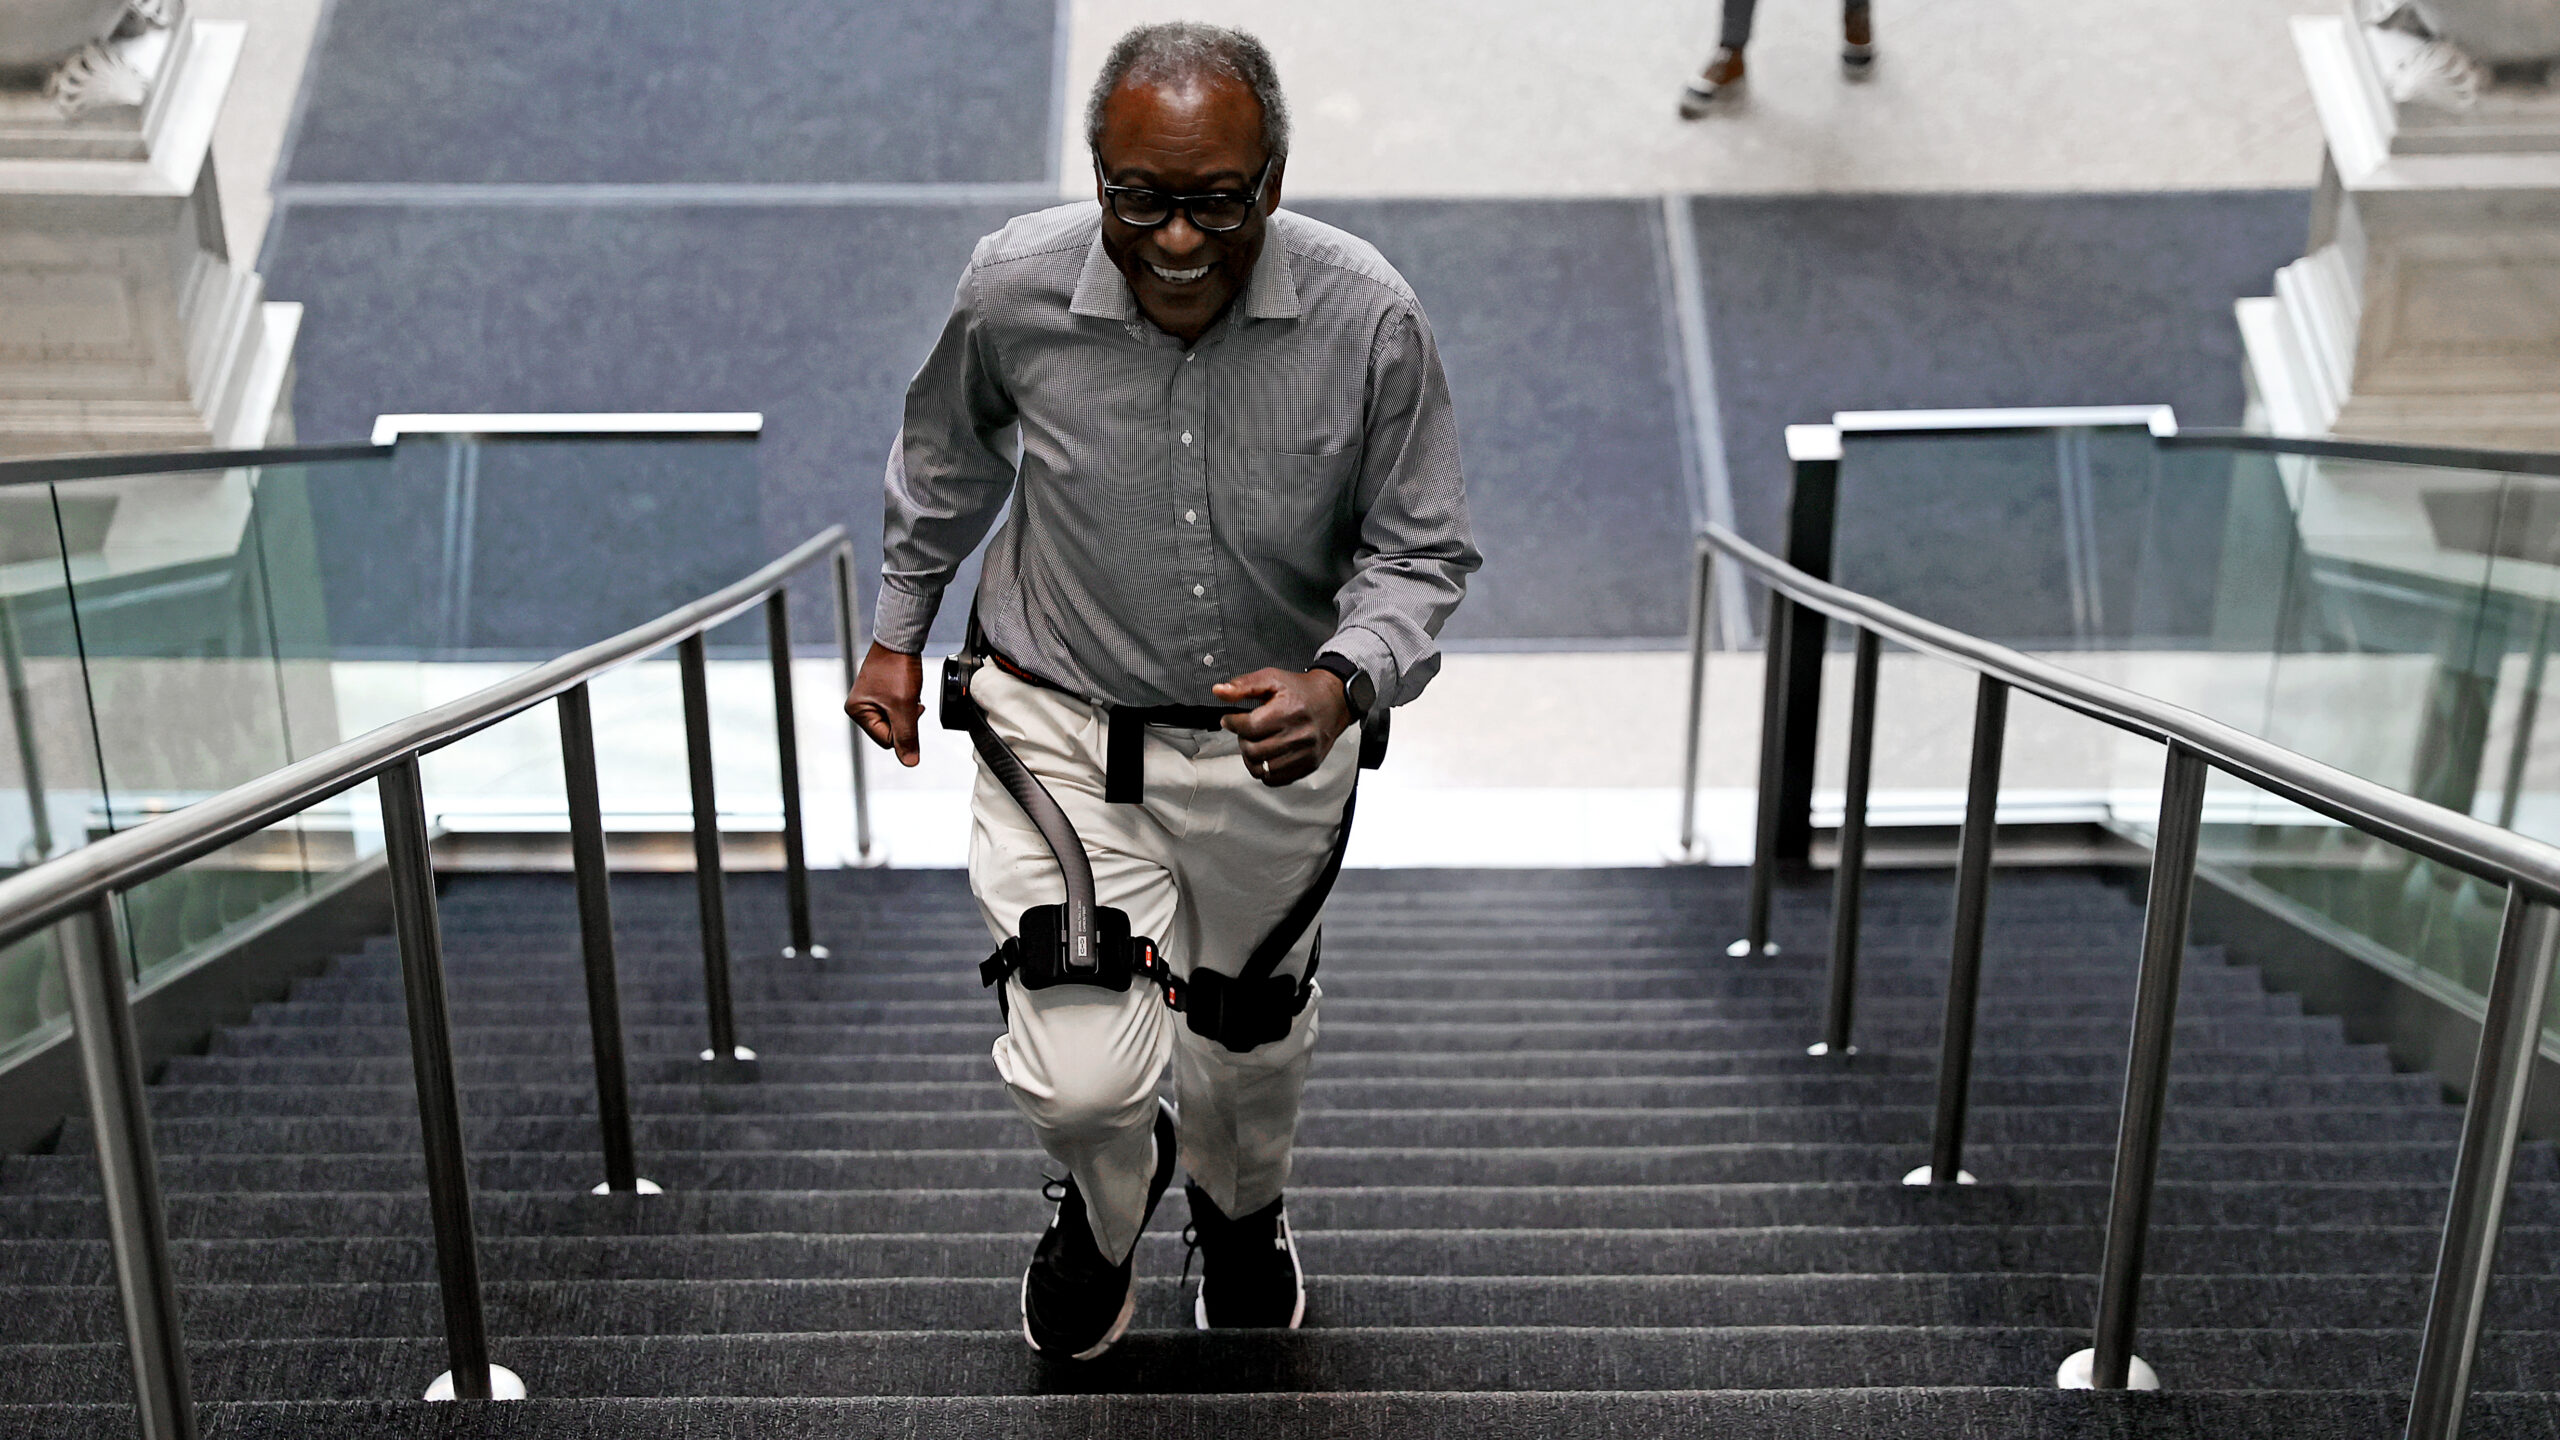
El concepto de exoesqueletos portátiles se remonta a 1890, cuando Nicholas Yagn, un inventor ruso autodidacta, patentó un aparato de ejercicio portátil. En 1919, Leslie C. Kelley, un inventor estadounidense, recibió una patente para un dispositivo de soporte peatonal alimentado por vapor, marcando uno de los primeros conceptos de exoesqueleto motorizado. Para finales de la década de 1960, se habían desarrollado varios exoesqueletos robóticos acionados con múltiples actuadores y sistemas de control electrónico.
Los exoesqueletos funcionan generando fuerzas que hacen que los usuarios sean más fuertes, más rápidos o más resistentes. Algunos mejoran la precisión del movimiento, la destreza y la postura, mientras que otros elevan las capacidades humanas más allá de los límites normales o ayudan a pacientes con capacidad física reducida. Los exoesqueletos robóticos activos modernos suelen contar con marcos mecánicos ligeros y accesorios ergonómicos en la parte superior del cuerpo, la cintura y los miembros.
Por ejemplo, el dispositivo Hypershell utilizado en Ucrania se adjunta a la cintura y los muslos para asistir en la flexión y extensión de la cadera. El dispositivo Suit X utilizado por IKEA soporta la espalda y los hombros al adjuntarse al torso y los miembros superiores. Los actuadores en la mayoría de los exoesqueletos motorizados convierten la energía de las baterías en movimiento mecánico, coordinado por unidades de control integradas que ajustan la fuerza y la trayectoria según el estado del usuario y las demandas de la tarea.
Fuente: Ars Technica · Resumido por HeadlinesBriefing