
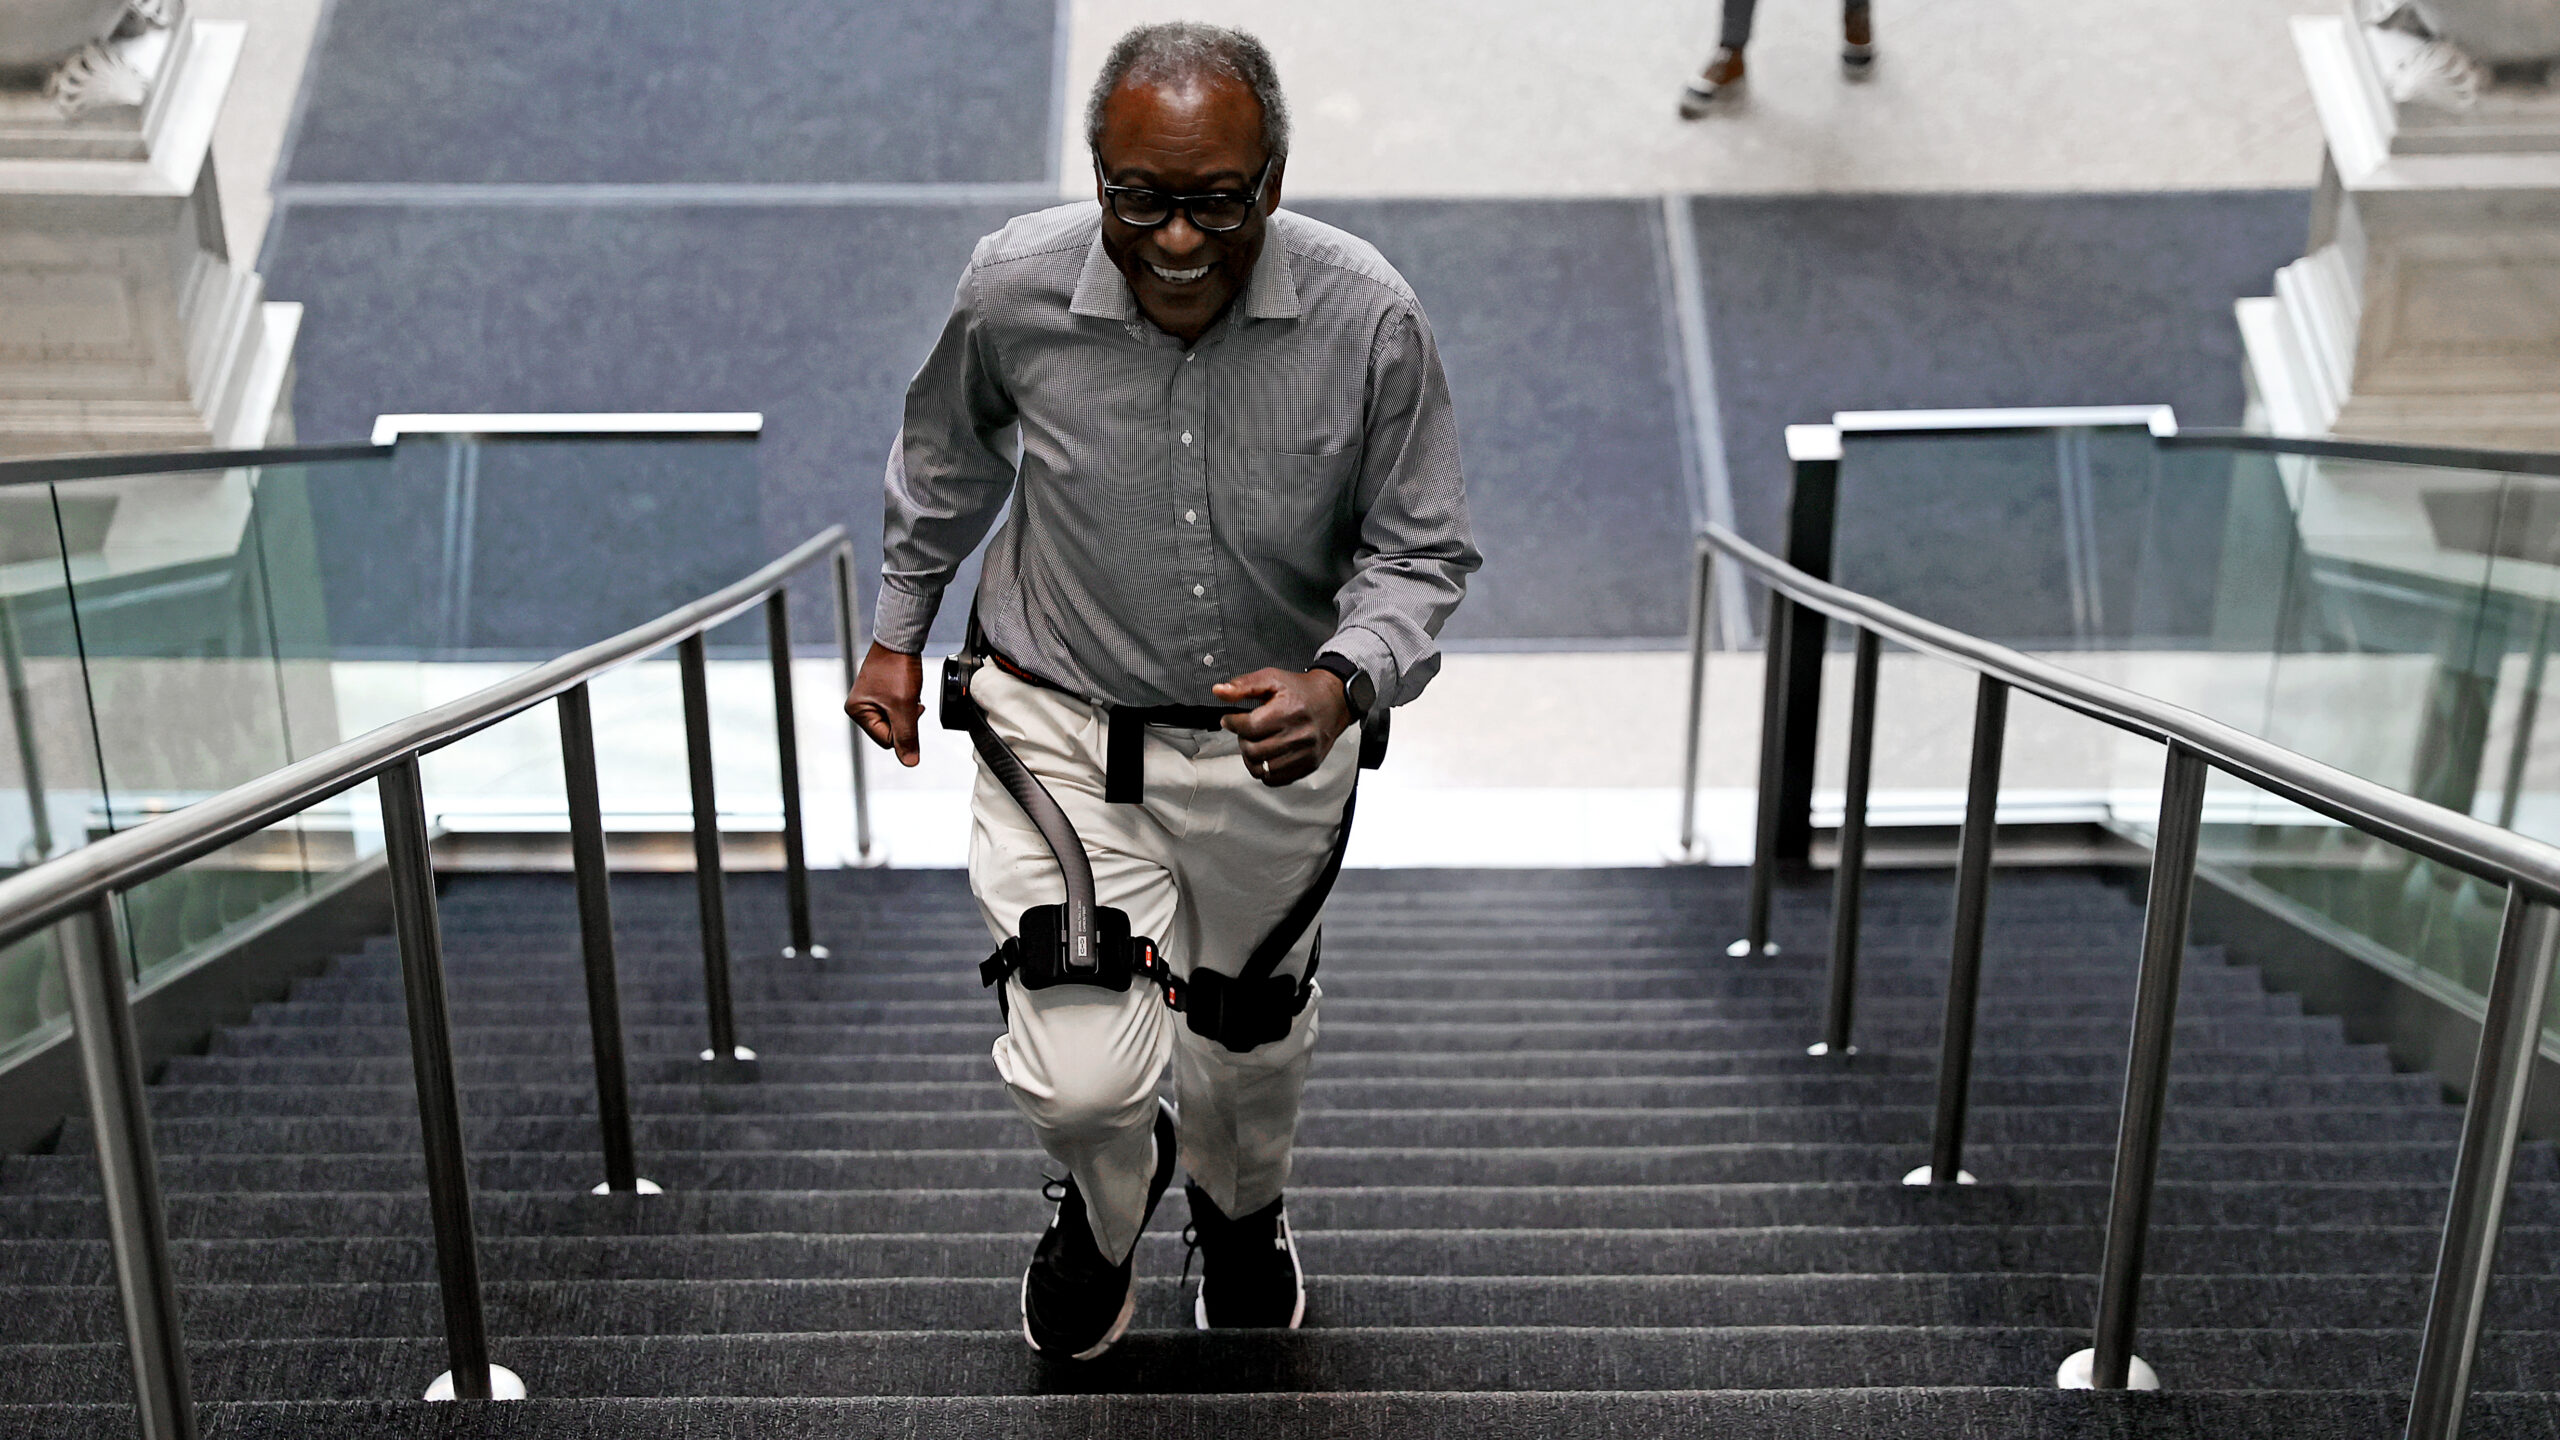
वेअरेबल एक्सोस्केलेटन का समझाव 1890 में उपलब्ध हो गई थी, जब Nicholas Yagn, एक स्वयं-शिक्षित रशियन आविष्कारक ने एक वेअरेबल एक्सर्साइज़ अपारेट के लिए पेटेंट दर्ज कर लिया। 1919 में, अमेरिकी Leslie C. Kelley ने एक स्टीम-पावर्ड वॉकिंग सपोर्ट डिवाइस के लिए पेटेंट प्राप्त कर लिया, जो सबसे पुराने मोटराइज़्ड एक्सोस्केलेटन के समझाव में से एक था। 20थ सदी के अंत के 1960 के दशक में, कई एक्टिएटेड रोबोटिक एक्सोस्केलेटन जो इलेक्ट्रॉनिक कंट्रोल सिस्टम के साथ विकसित किए गए थे।
एक्सोस्केलेटन वह फोर्सेज़ उत्पन्न करके काम करते हैं जो पहरेदारों को तेज़, मजबूत या अधिक समय तक चलने में सक्षम बनाते हैं। कुछ चलने की सटीकता, दक्षता और पोज़ीशन को बेहतर बनाते हैं, जबकि कुछ मानव क्षमताओं को सामान्य सीमाओं से अधिक बढ़ाते हैं या शारीरिक क्षमता घटे हुए रोगी मदद करते हैं। आधुनिक एक्टिव रोबोटिक एक्सोस्केलेटन सामान्यतः हल्के मैकेनिकल फ्रेम और ट्रंक, वेस्ट और लिम्ब्स पर एर्गोनॉमिक अटैचमेंट्स के साथ उपस्थित होते हैं।
उदाहरण के लिए, यूक्रेन में उपयोग किए जाने वाले Hypershell डिवाइस पेटी और थाईज़ के साथ जुड़ता है ताकि हिप फ़्लेक्शन और एक्सटेंशन की सहायता की जा सके। IKEA द्वारा उपयोग किए जाने वाले Suit X डिवाइस टोर्सो और ऊपरी लिम्ब्स के साथ जुड़कर बैक और शोल्डर्स को सपोर्ट करता है। अधिकांश पावर्ड एक्सोस्केलेटन में एक्टुएटर्स बैटरी पावर को मैकेनिकल मूवमेंट में बदलते हैं, इंटेग्रेटेड कंट्रोल यूनिट्स द्वारा जो उपयोगकर्ता स्टेट और टास्क डिमांड्स के आधार पर फ़ोर्स और ट्रेज़ेक्ट्री को समायोजित करते हैं।
स्रोत: Ars Technica · HeadlinesBriefing द्वारा सारांशित