
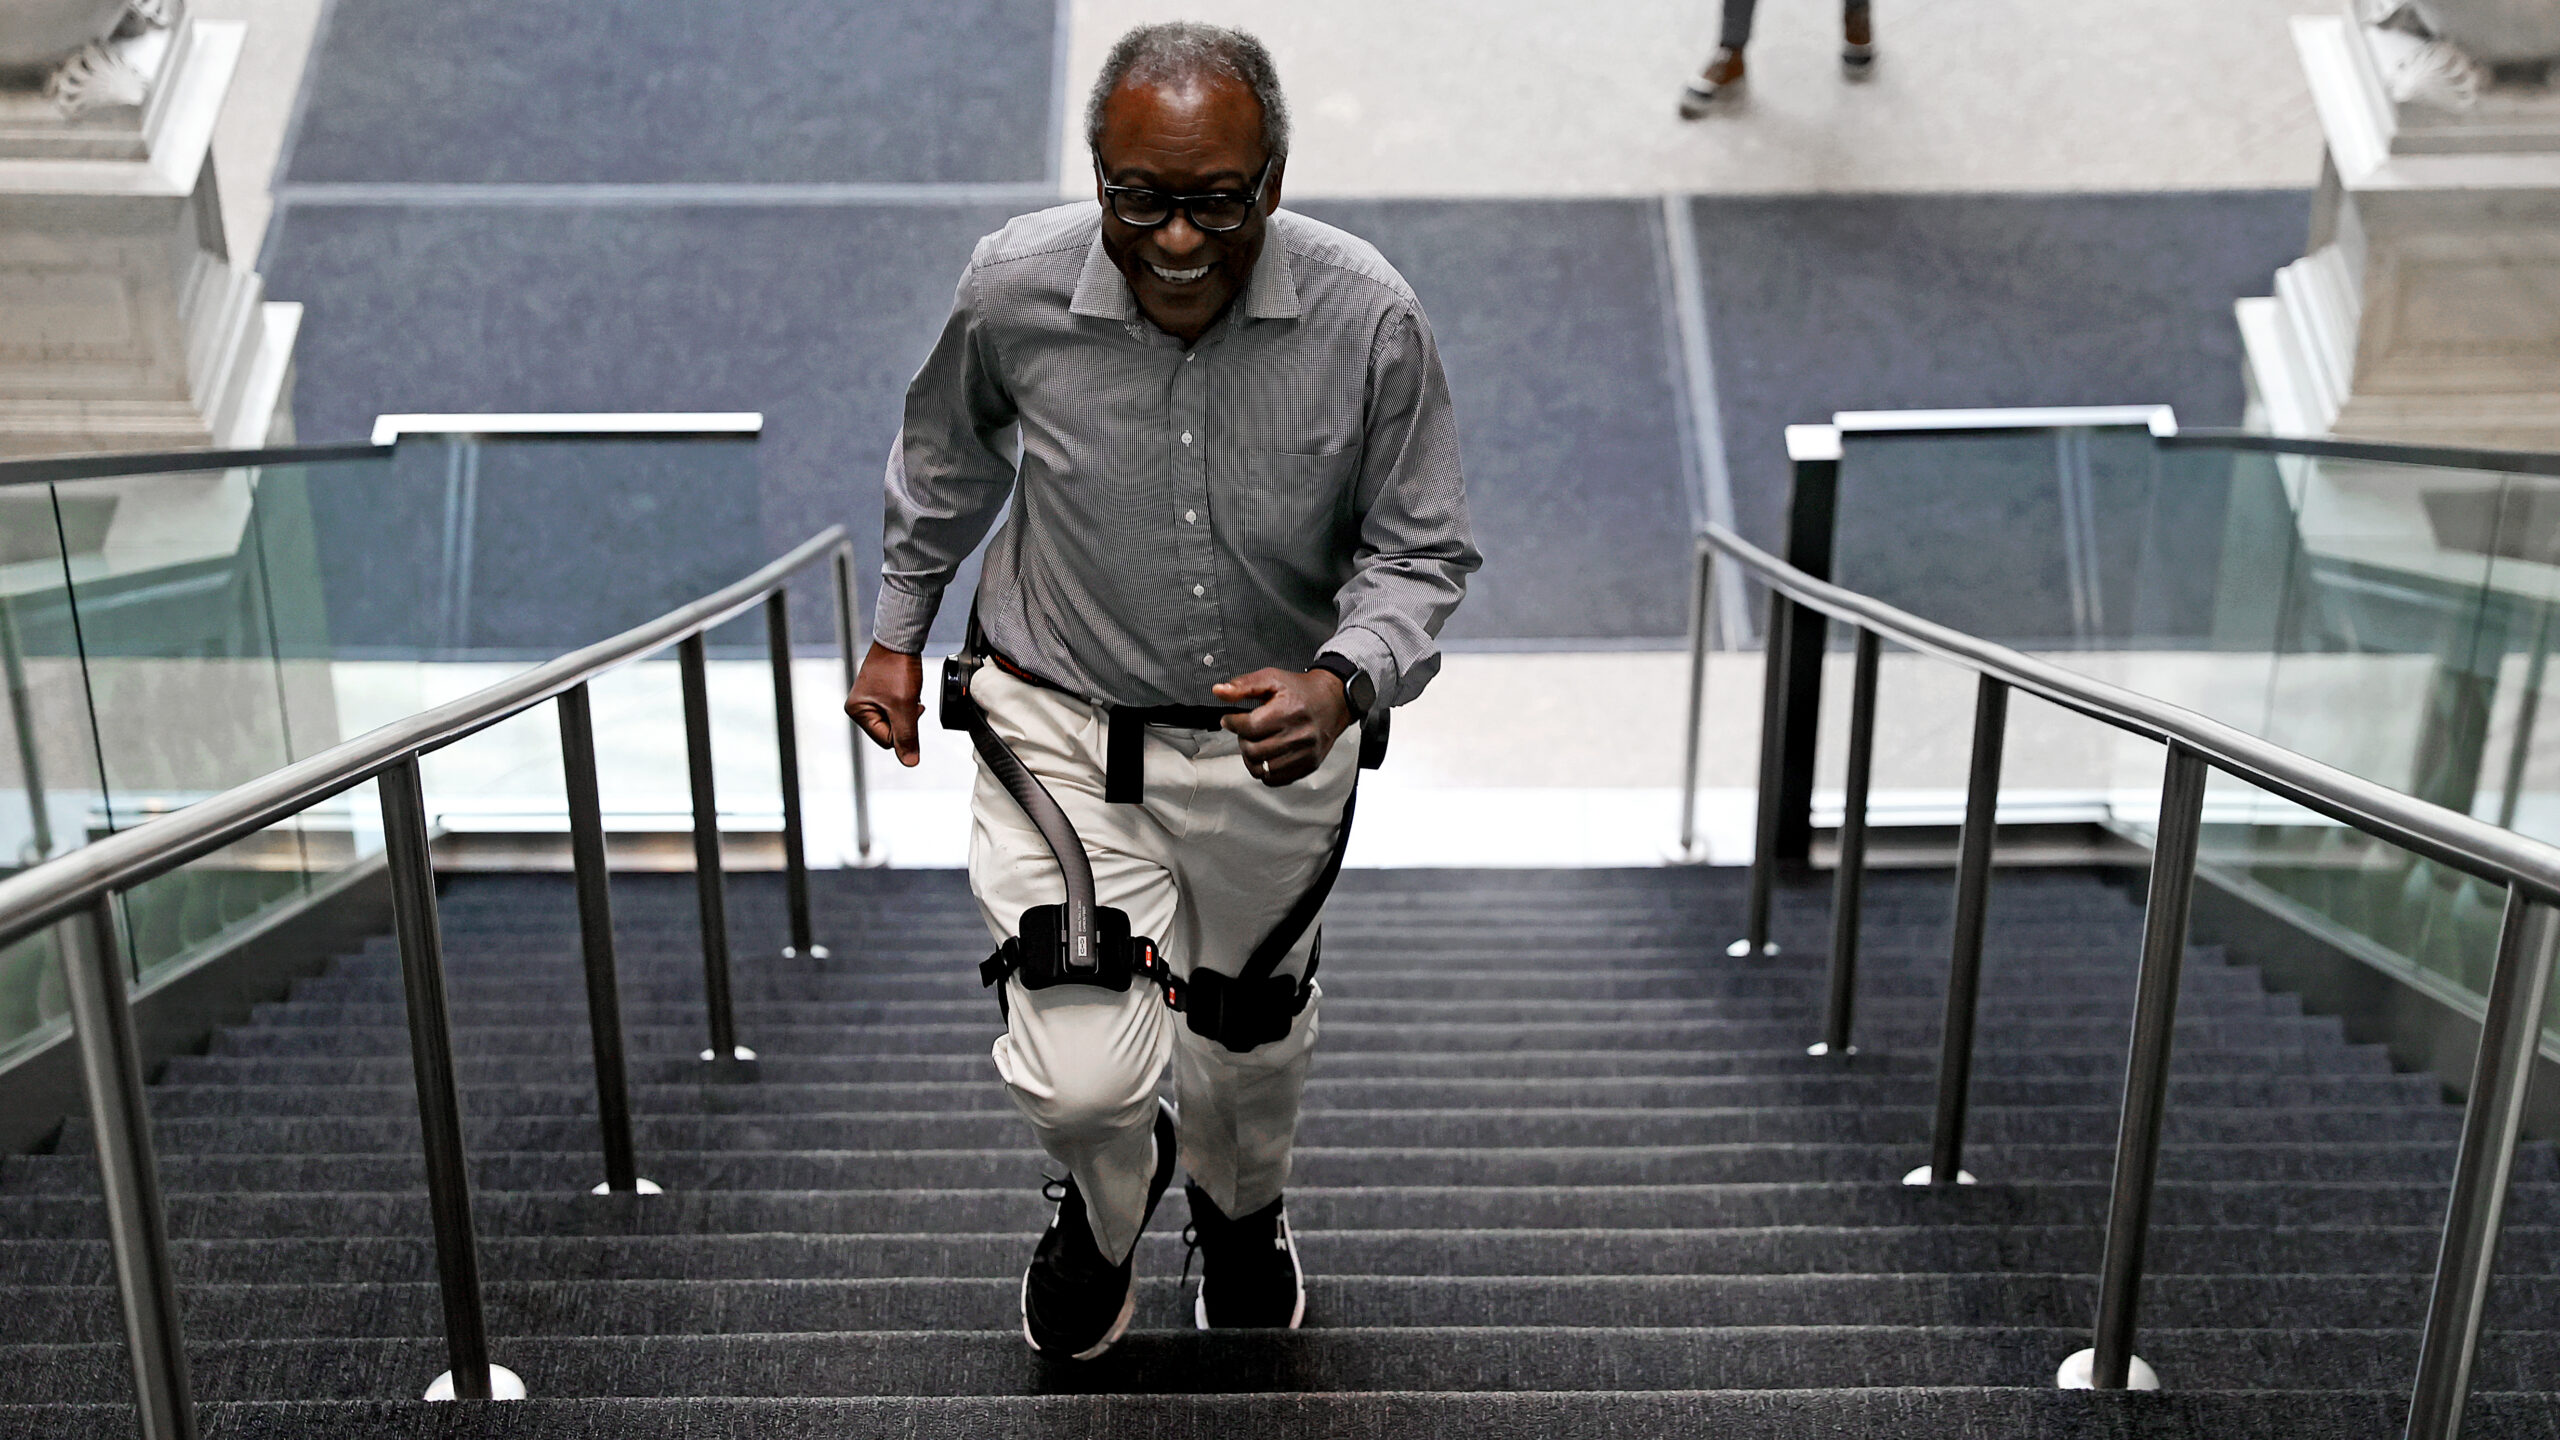
Le concept des exosquelettes portables remonte à 1890, lorsque Nicholas Yagn, un inventeur russe autodidacte, a obtenu un brevet pour un appareil d'exercice portable. En 1919, Leslie C. Kelley, inventeur américain, a obtenu un brevet pour un dispositif de soutien mécanique alimenté à la vapeur, marquant l'un des premiers concepts d'exosquelette motorisé. À la fin des années 1960, plusieurs exosquelettes robotiques actionnés par des actionneurs et disposant de systèmes de contrôle électroniques avaient été développés.
Les exosquelettes fonctionnent en générant des forces qui rendent les porteurs plus forts, plus rapides ou plus résistants. Certains améliorent la précision du mouvement, la dextérité et la posture, tandis que d'autres dépassent les capacités humaines normales ou aident les patients à avoir une capacité physique réduite. Les exosquelettes robotiques actifs modernes comprennent généralement des cadres mécaniques légers et des accessoires ergonomiques sur le tronc, la taille et les membres.
Par exemple, le dispositif Hypershell utilisé en Ukraine se fixe sur la taille et les cuisses pour assister la flexion et l'extension de la hanche. Le dispositif Suit X utilisé par IKEA soutient le dos et les épaules en se fixant sur le torse et les membres supérieurs. Les actionneurs dans la plupart des exosquelettes motorisés transforment l'énergie des batteries en mouvement mécanique, coordonnés par des unités de contrôle intégrées qui ajustent la force et la trajectoire en fonction de l'état de l'utilisateur et des exigences de la tâche.
Source: Ars Technica · Résumé par HeadlinesBriefing