
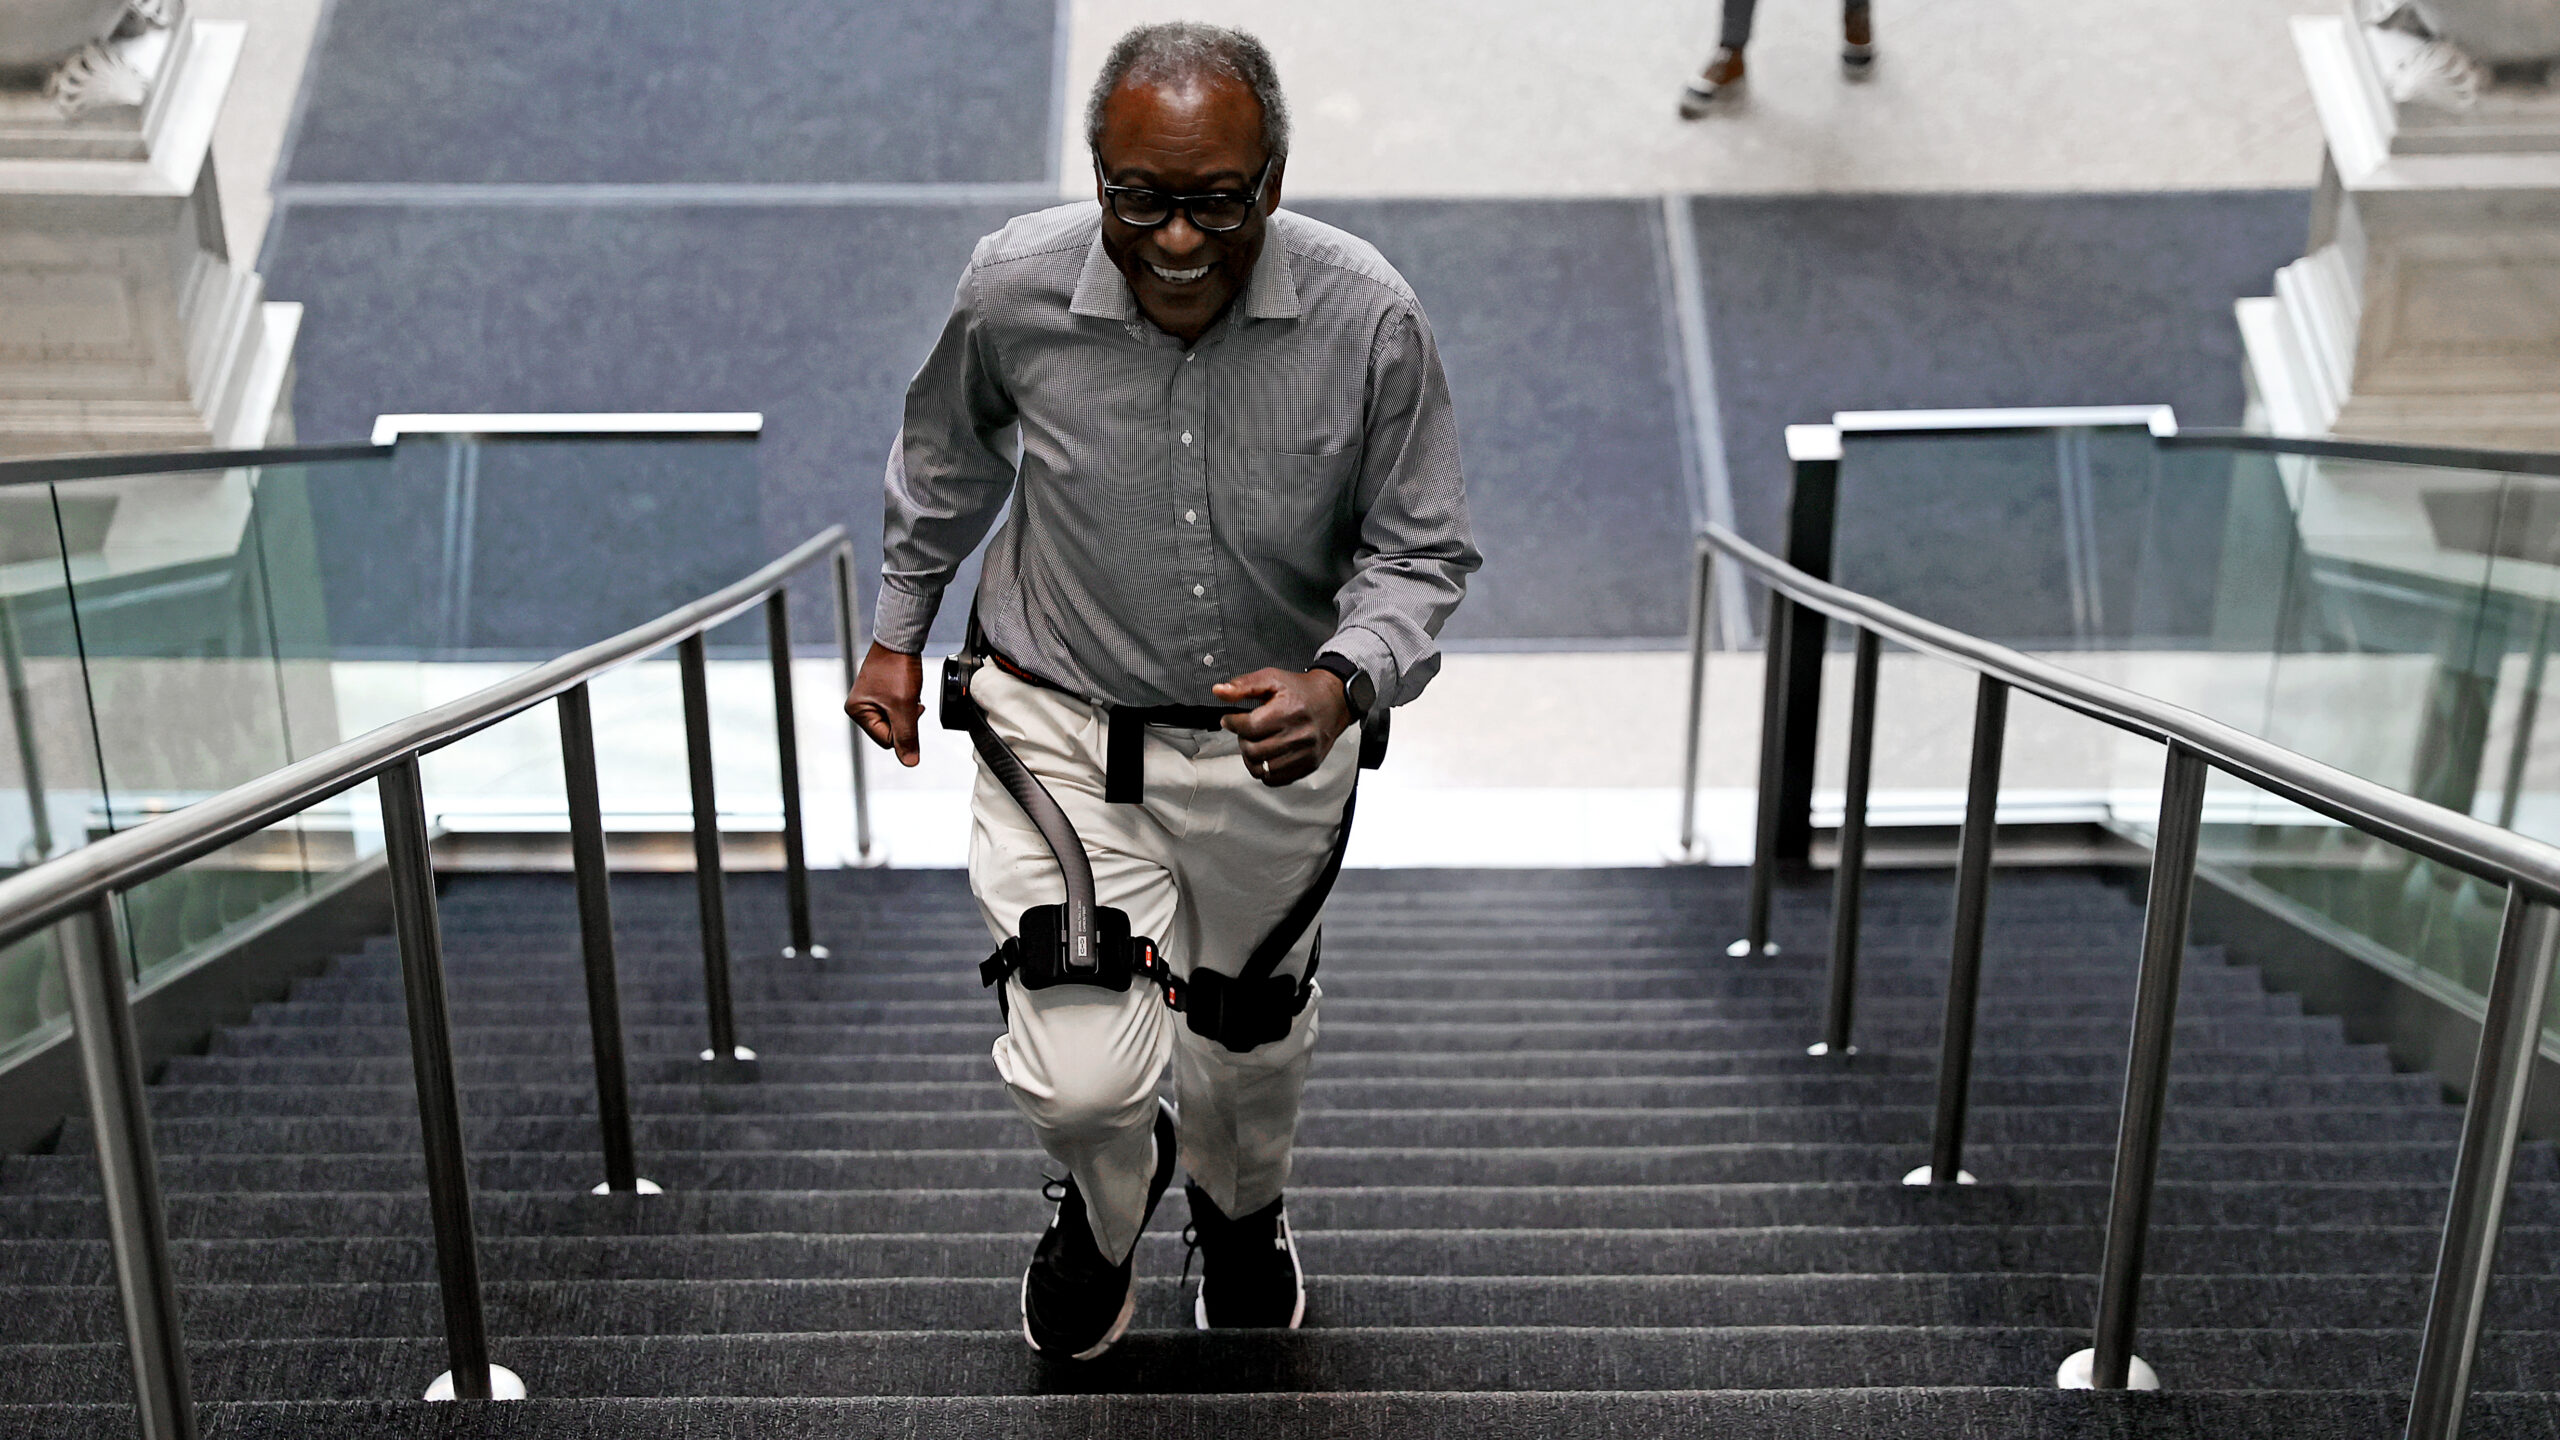
হুয়ারযুক্ত এক্সোস্কেলেটনের ধারণা ১৮৯০ বছরে তারপর থেকে প্রারম্ভিক হয়েছে, যখন Nicholas Yagn, একজন স্ব-শিক্ষিত রাশিয়ান আবিষ্কারক, একটি হুয়ারযুক্ত ব্যায়াম যন্ত্রপাতির জন্য পেটেন্ট পাওয়া। ১৯১৯ মসামিয়ান Leslie C. Kelley একটি স্টিম-চালিত হিটিং সাপোর্ট ডিভাইসের জন্য পেটেন্ট পেয়েছেন, যা সবচেয়ে প্রাথমিক মোটরাইজড এক্সোস্কেলেটনের মধ্যে একটি হিসেব ধরা যায়। ২০শ শতকের শেষের ১৯৬০ দশকে, একাধিক অ্যাকটুয়েটেড রোবোটিক এক্সোস্কেলেটন যেগুলি ইলেকট্রনিক কন্ট্রোল সিস্টেম সহ বিকাশ করা হয়েছে।
এক্সোস্কেলেটন কাজ করে এমন ভাবে যে প্রয়োগকারীদের বাড়ে, দ্রুত হয় বা বেশি সময় পর্যন্ত টেকাওয়ার করে। কিছু চলাচলের সঠিকতা, কুসল এবং অবস্থান বাড়িয়ে দেয়, অন্যগুলি মানব ক্ষমতার সীমা অতিক্রম করে বা কম শারীরিক ক্ষমতা থাকা রোগীদের সাহায্য করে। আধুনিক সক্রিয় রোবোটিক এক্সোস্কেলেটন সাধারণত হালকা যান্ত্রিক ফ্রেম এবং ট্রাঙ্ক, ওয়েস্ট এবং লিম্বসে এরৗনোমিক অ্যাটাচমেন্ট সহ থাকে।
উদাহরণস্বরূপ, ইউক্রেনে ব্যবহৃত Hypershell ডিভাইস কমা ও থাঙা দিয়ে জুড়ে হিপের ফ্লেক্সন ও এক্সটেনশন সহায়তা করে। IKEA ব্যবহার করা Suit X ডিভাইস টোর্সো ও উপরে লিম্বগুলিতে জুড়ে ব্যাক ও শোল্ডারগুলি সমর্থন করে। অধিকাংশ পাওয়ার্ড এক্সোস্কেলেটনের এ্যাকচুয়েটর্স ব্যাটারি পাওয়ারকে মেকানিক্যাল মুভমেন্টে রূপান্তর করে, যা ব্যবহারকারীর অবস্থা ও টাস্কের চাহিদা অনুযায়ী ফোর্স ও ট্রেজেক্ট্রি ঠিক করে এমন ইন্টেগ্রেটেড কন্ট্রোল ইউনিটের মাধ্যমে জোর দেয়।
উৎস: Ars Technica · সারাংশ: HeadlinesBriefing