
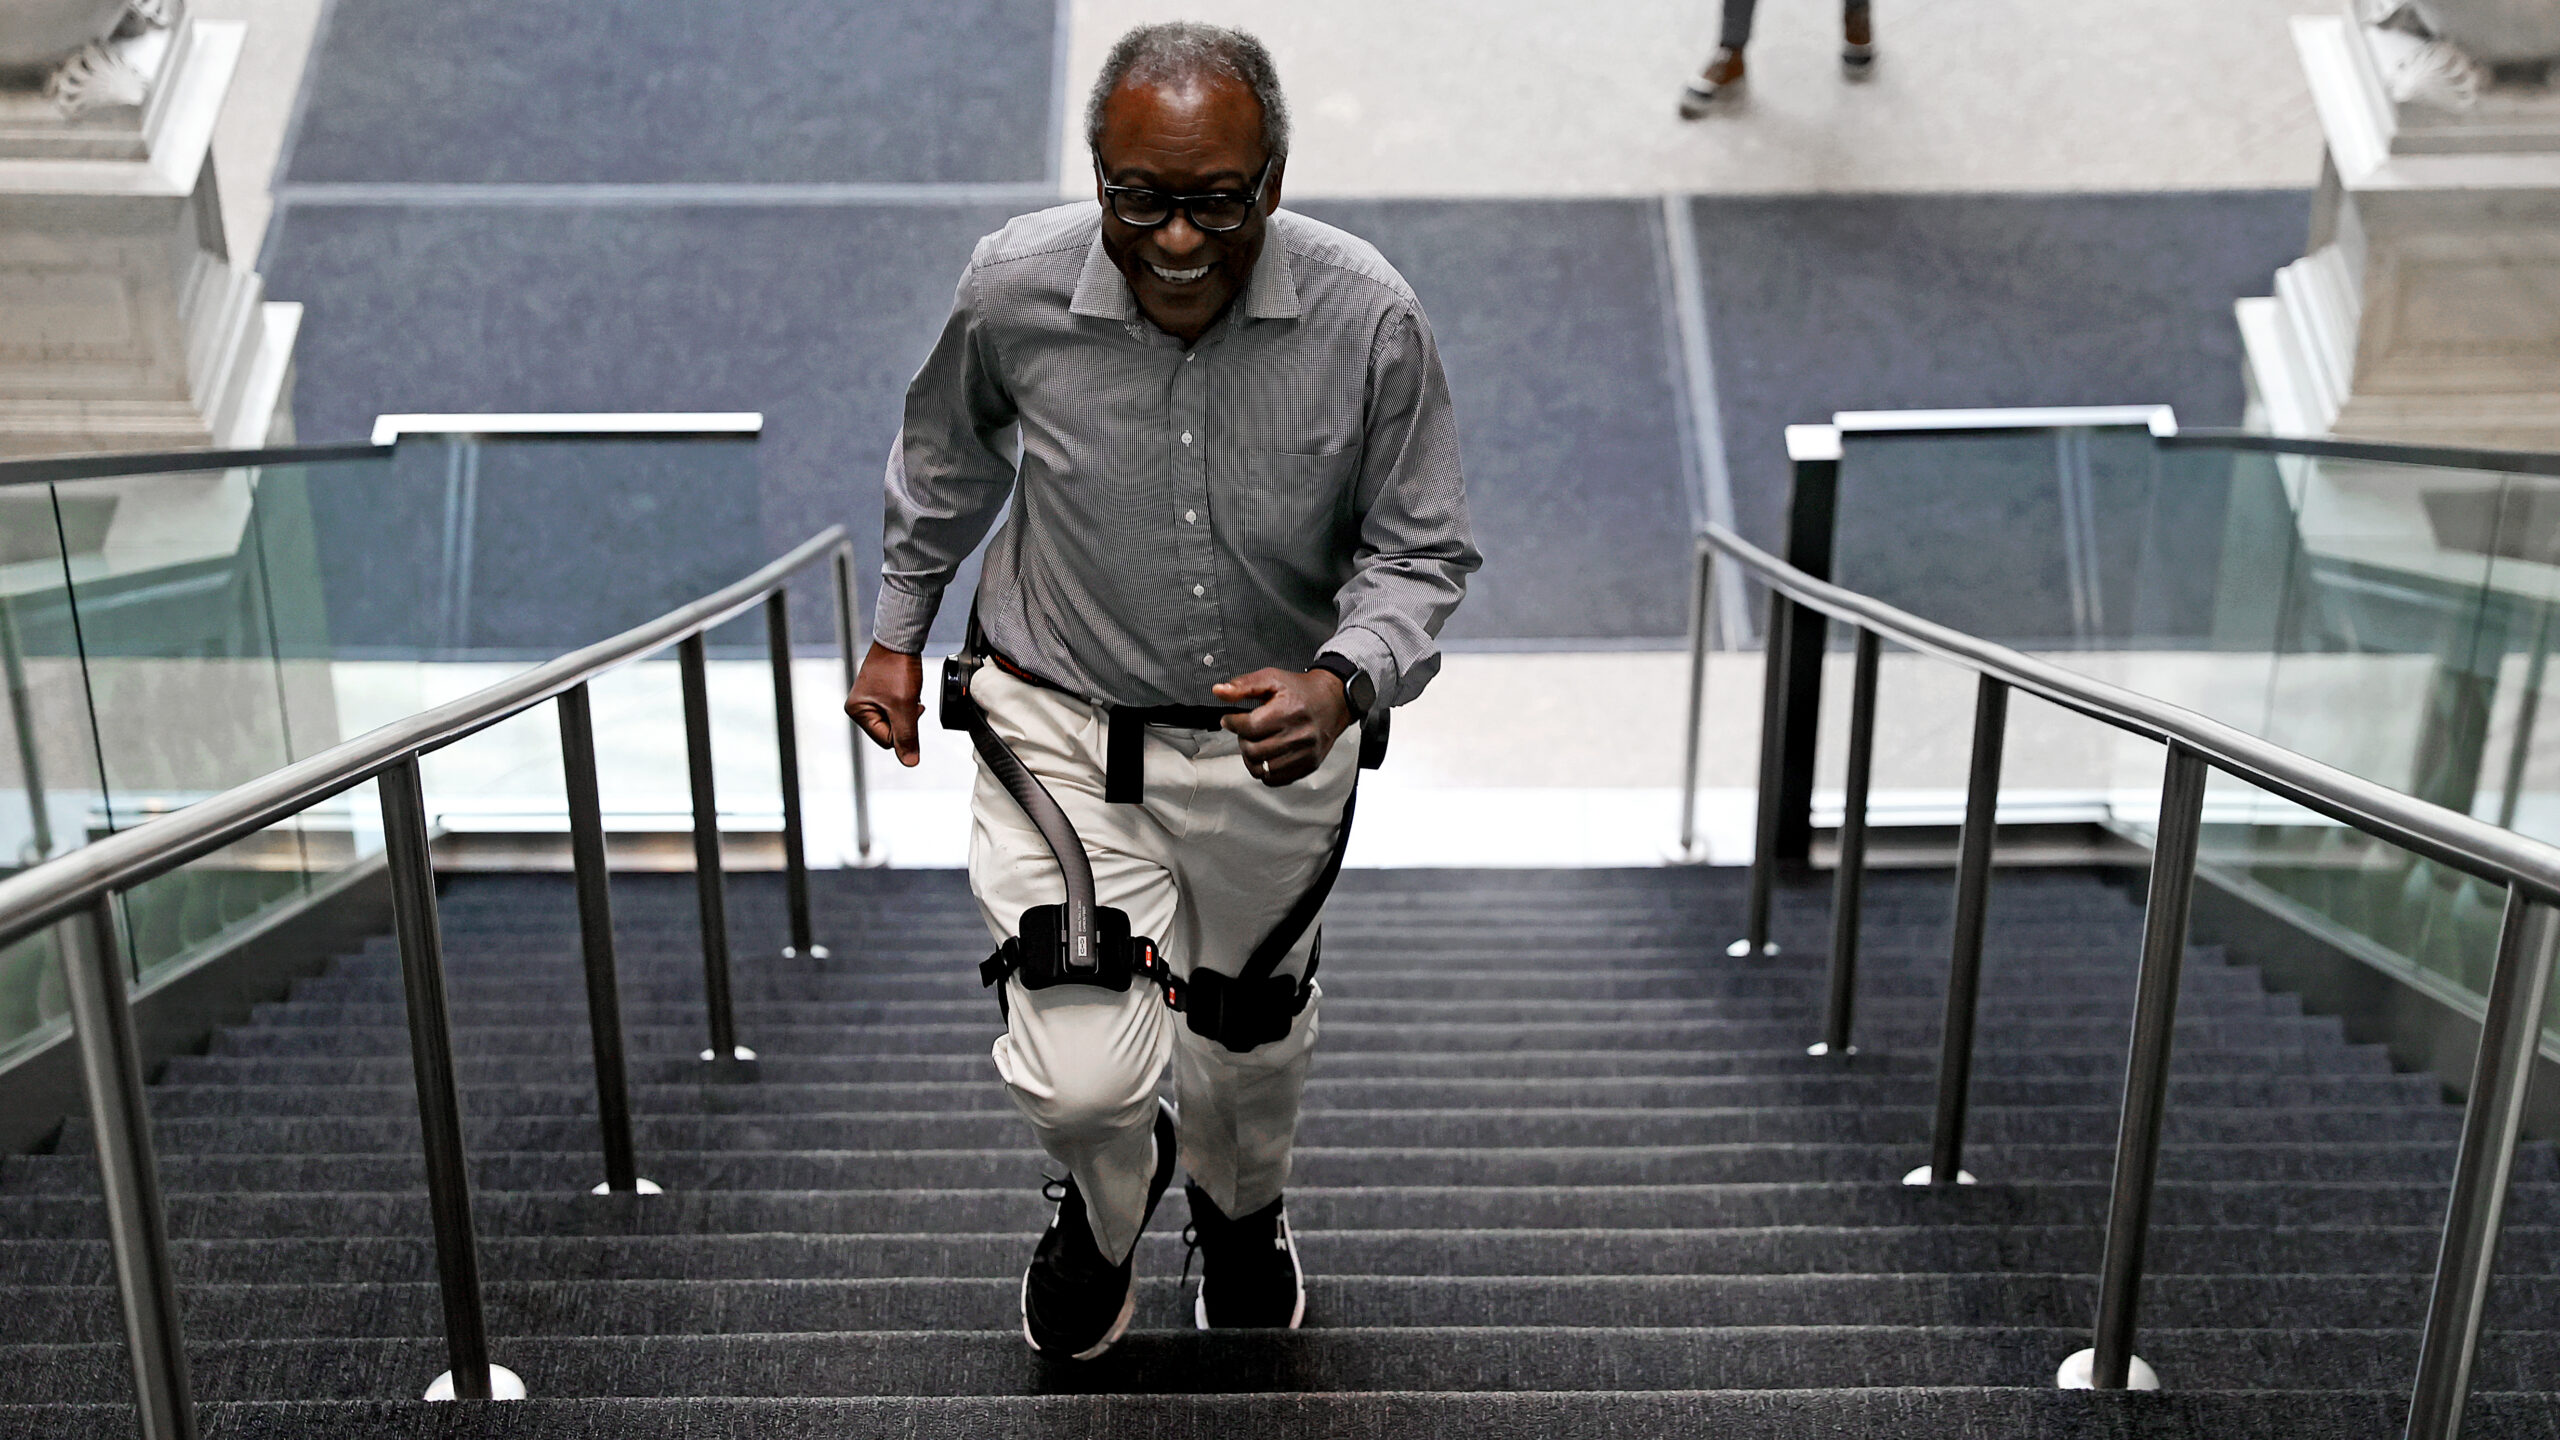
Das Konzept tragbarer Exoskelette geht auf 1890 zurück, als Nicholas Yagn, ein selbstgestützter russischer Erfinder, eine Patentanmeldung für ein tragbares Übungsgerät erhielt. 1919 erhielt Leslie C. Kelley, ein US-amerikanischer Erfinder, ein Patent für eine dampfbetriebene Gehstützvorrichtung, was zu einem der frühesten konzipierten motorisierten Exoskelette zählt. In den späten 1960er Jahren wurden mehrere aktivierte robotische Exoskelette mit elektronischen Regelungssystemen entwickelt.
Exoskelette funktionieren, indem sie Kräfte erzeugen, die Träger stärker, schneller oder widerstandsfähiger machen. Einige verbessern die Genauigkeit der Bewegung, die Fingerfertigkeit und die Haltung, während andere menschliche Fähigkeiten über normale Grenzen hinaus steigern oder Patienten mit reduzierter körperlicher Leistungsfähigkeit unterstützen.
Moderne aktive robotische Exoskelette verfügen typischerweise über leichte mechanische Rahmen und ergonomische Befestigungen am Oberkörper, Bauchnabel und den Gliedmaßen.
Zum Beispiel wird das in der Ukraine eingesetzte Hypershell-Gerät an Bauchnabel und Oberschenkel angebracht, um die Hüftflexion und -Extension zu unterstützen. Das von IKEA verwendete Suit X-Gerät trägt die Wirbelsäule und die Schultern, indem es am Oberkörper und den oberen Gliedmaßen befestigt ist. Aktuatoren in den meisten motorisierten Exoskeettern wandeln Batterieleistung in mechanische Bewegung um, koordiniert durch integrierte Regelungseinheiten, die Kraft und Bahngemeinsamkeit basierend auf dem Zustand des Benutzers und den Anforderungen der Aufgabe anpassen.
Quelle: Ars Technica · Zusammengefasst von HeadlinesBriefing