
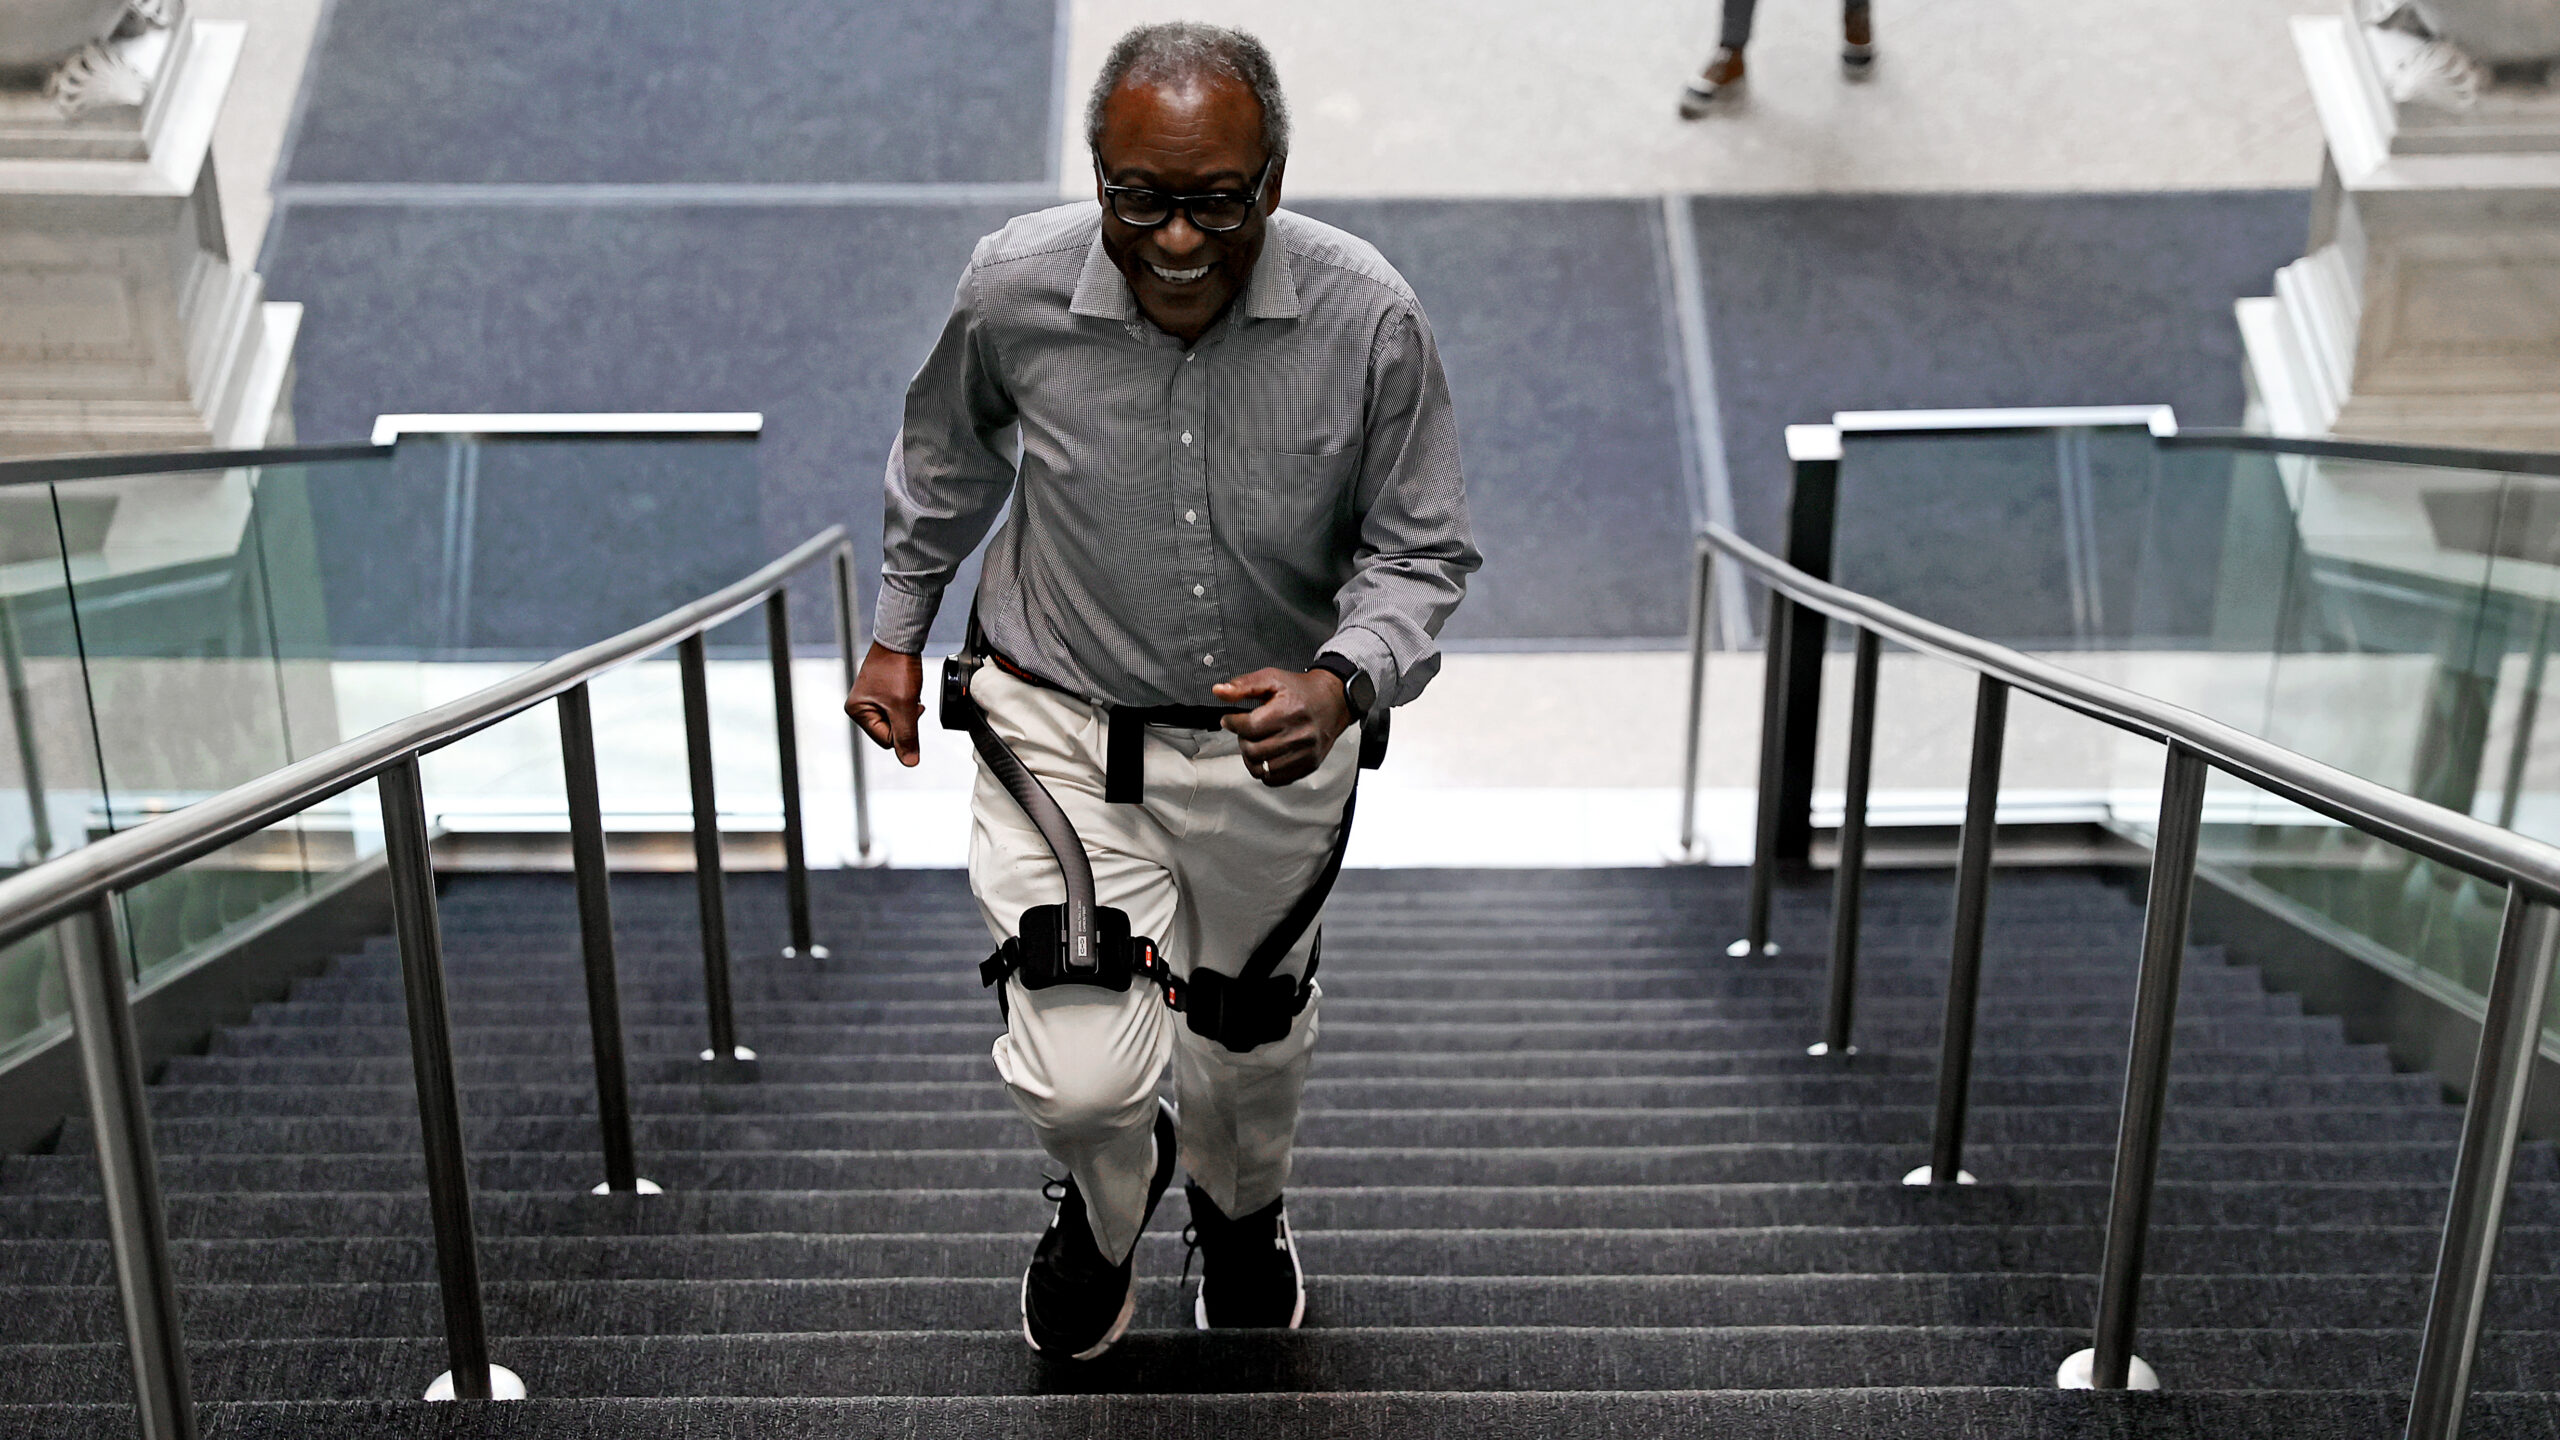
Konsep ekosskelet yang dapat dipakai kembali dates back ke tahun 1890, ketika Nicholas Yagn, seorang penemu Rusia yang belajar sendiri, mendaftarkan paten untuk perangkat latihan yang dapat dipakai. Pada tahun 1919, Leslie C. Kelley, seorang penemu Amerika Serikat, menerima paten untuk perangkat dukungan jalanan berbasis uap, menandai salah satu konsep ekosskelet berbasis tenaga pertama. Pada akhir dekade 1960, beberapa ekosskelet robotik berbasis aksuator dengan sistem kontrol elektronik telah dikembangkan.
Ekosskelet bekerja dengan menghasilkan gaya-gaya yang membuat pengguna menjadi lebih kuat, lebih cepat, atau lebih tahan lama. Beberapa meningkatkan akurasi gerakan, ketelitian, dan postur, sementara yang lain mengangkat kemampuan manusia di luas batas normal atau membantu pasien dengan kapasitas fisik yang berkurang. Ekosskelet robotik aktif modern biasanya dilengkapi dengan kerangka mekanik yang ringan dan aksesoris ergonomis di area trunk, pinggang, dan anggota tubuh.
Misalnya, perangkat Hypershell yang digunakan di Ukraina terpasang pada pinggang dan thigh untuk membantu fleksi dan ekstensi hip. Perangkat Suit X yang digunakan IKEA mendukung punggung dan bahu dengan terpasang pada toraks dan anggota superior. Aktuator dalam sebagian besar ekosskelet berbasis tenaga mengubah daya baterai menjadi gerakan mekanik, yang koordinasi oleh unit kontrol terintegrasi yang menyesuaikan gaya dan trajektori berdasarkan status pengguna dan kebutuhan tugas.
Sumber: Ars Technica · Diringkas oleh HeadlinesBriefing