
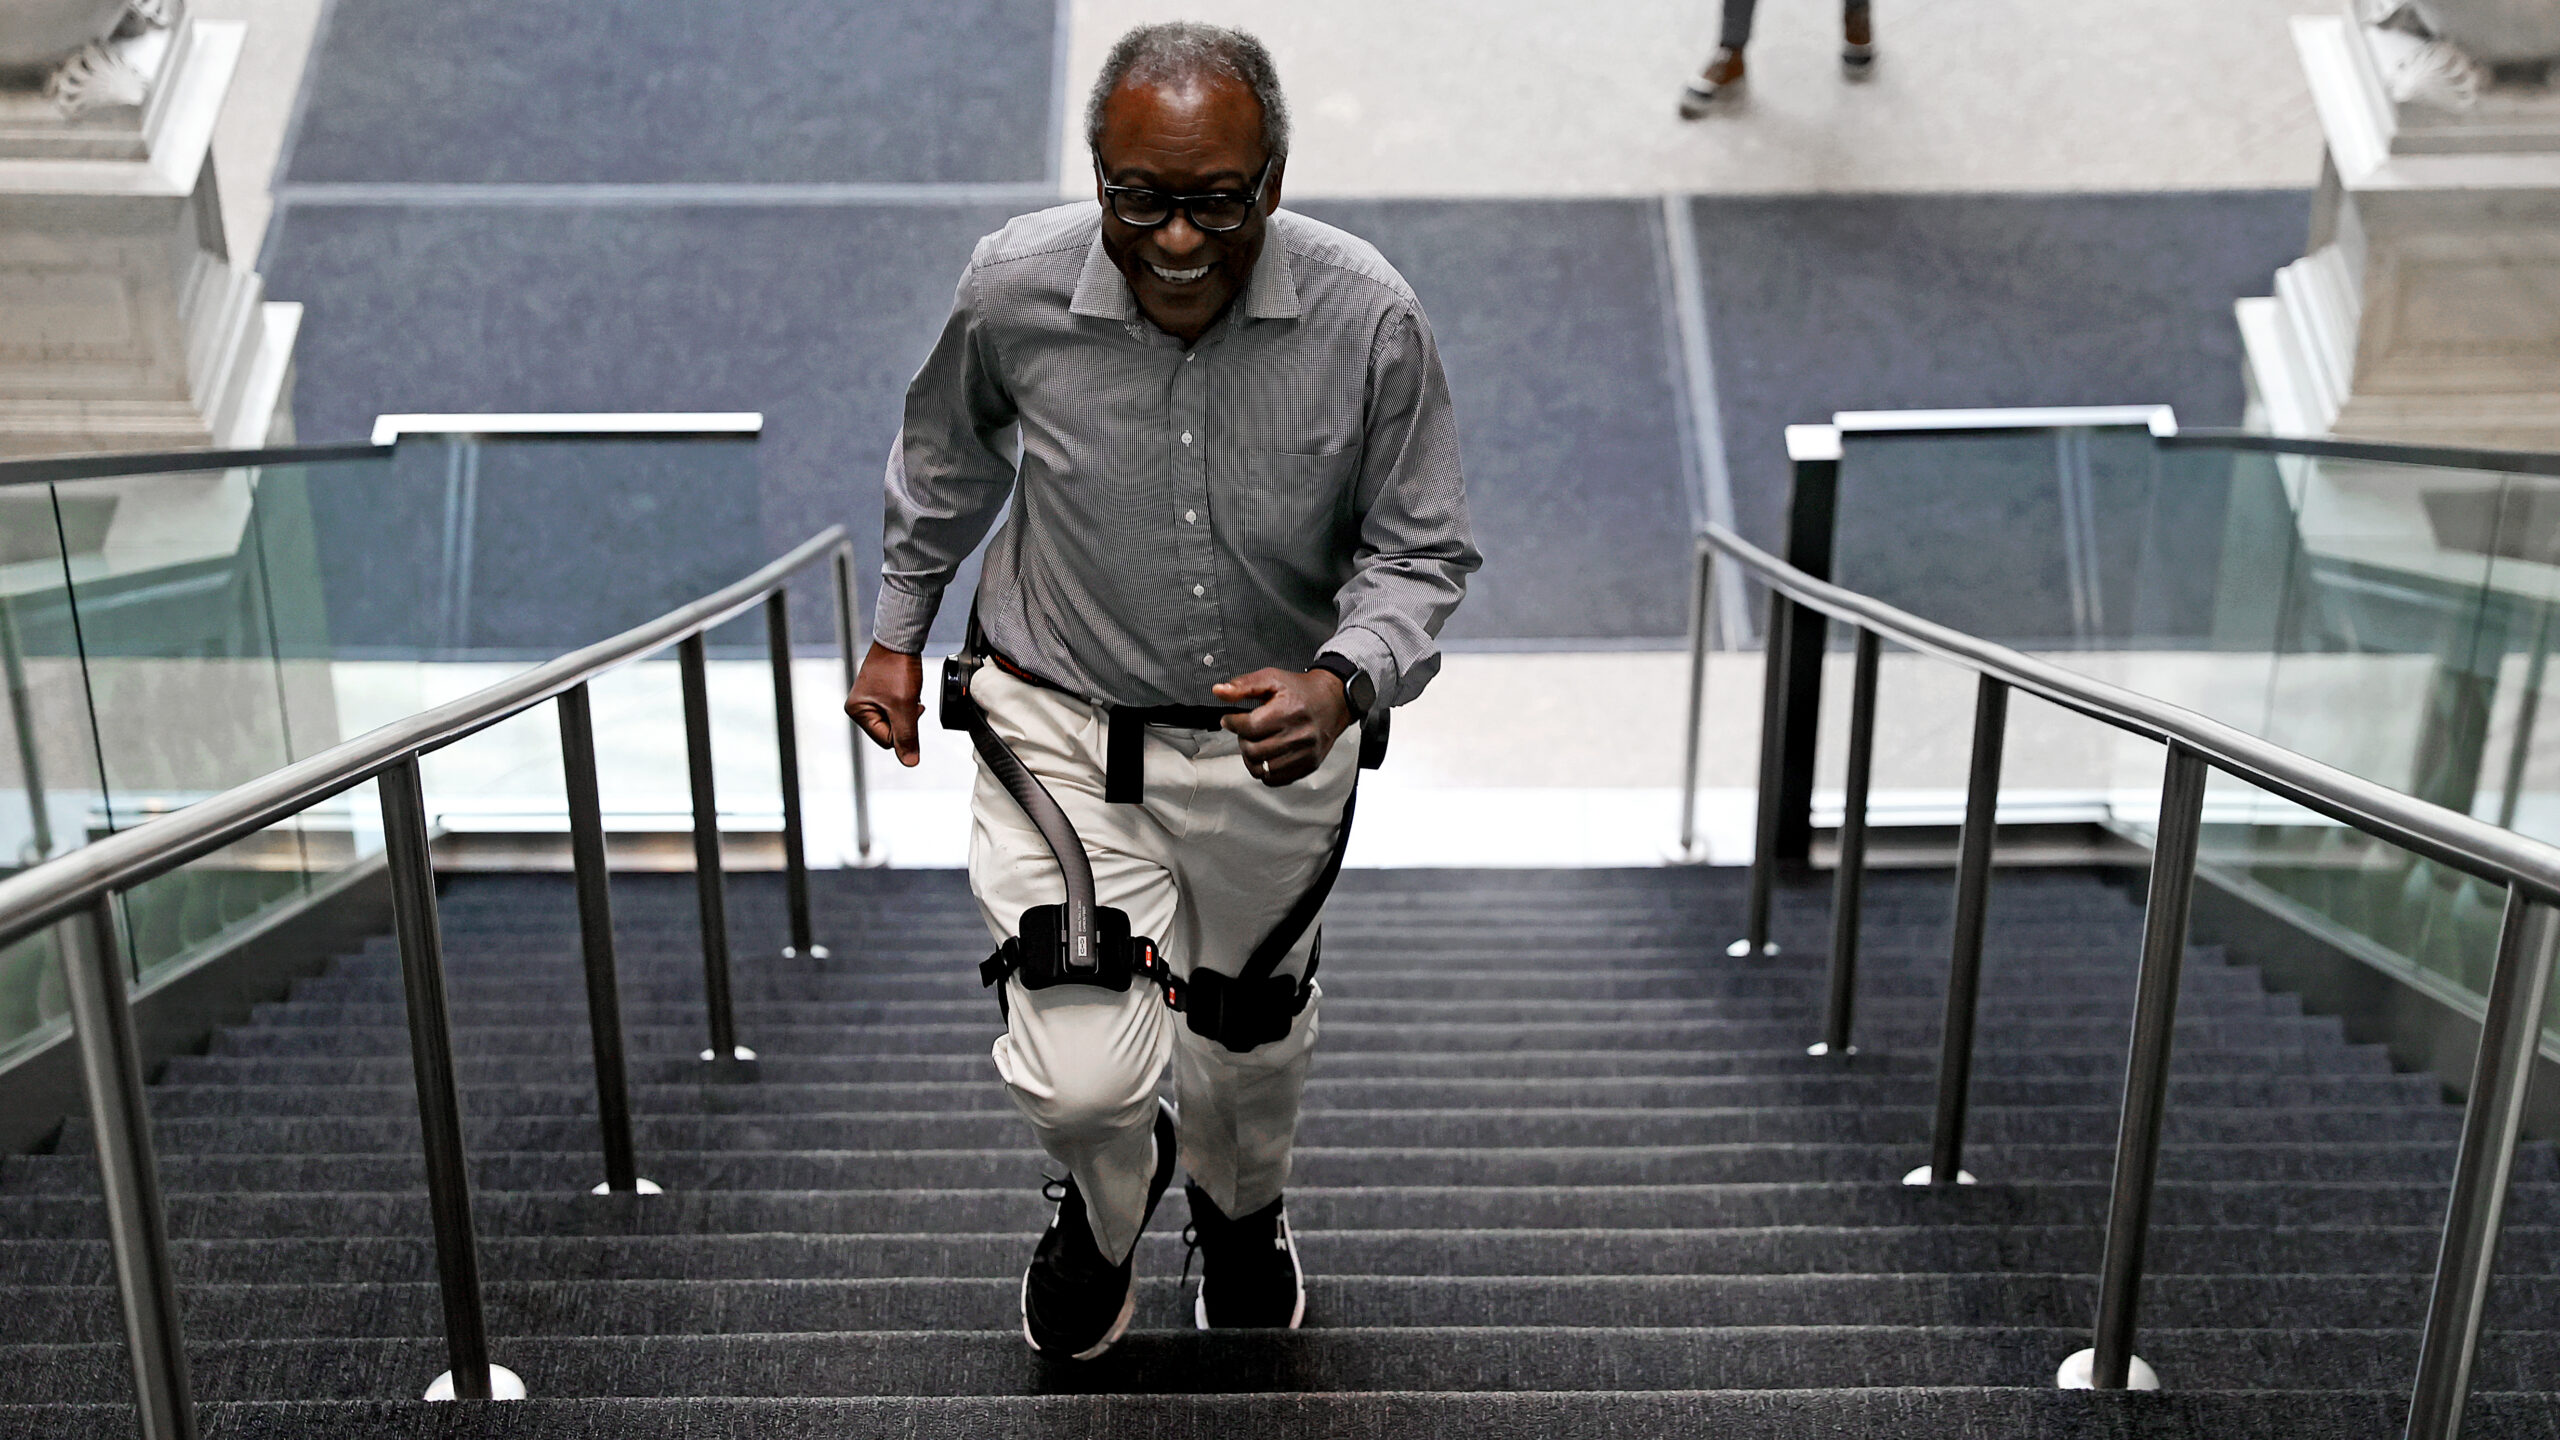
تعود فكرة الإكسوسكيلطن القابل للإرتداء إلى عام 1890، عندما سجل نيكولاس ياغن، اختراع روسي مستقل، برخط إنتاج لجهاز تمارين قابل للإرتداء. في عام 1919، حصل ليسلي س. كيليي، اختراع أمريكي، على برخط إنتاج لجهاز دعم المشي البخاري، مما يمثل أحد أوائل مفاهيم الإكسوسكيلطن القابل للتشغيل. بحلول أواخر السبعينيات، تم تطوير عدة إكسوسكيلطن روبوتية محركة ذات أنظمة تحكم إلكترونية.
تعمل الإكسوسكيلطن من خلال إنتاج القوى التي تجعل المرتدين أقوى، أسرع، أو أكثر صلابة. بعضها يعزز الدقة في الحركة، والرقية، والوضعية، بينما يرفع آخرون قدرات الإنسان خارج الحدود الطبيعية أو يساعد المرضى الذين لديهم قدرة جسدية منخفضة. عادةً ما تتميز الإكسوسكيلطن الروبوتية النشطة الحديثة بإطارات ميكانيكية خفيفة الوزن وملحقات أيروتومية في الجزء الأعلى من الجسد، والحوض، والذراعين.
على سبيل المثال، يُرفق جهاز Hypershell المستخدم في أوكرانيا بالحوض والفخذين لدعم انتفاخ والانفتاج الفخذي. يستخدم جهاز Suit X الذي يستخدمه IKEA لدعم الظهر والكتفين من خلال ارتباطه بالجسم الأعلى والذراعين. تحول المحركات في معظم الإكسوسكيلطن القابلة للتشغيل طاقة البطارية إلى حركة ميكانيكية، منسقة بواسطة وحدات تحكم مدمجة تُعديل القوة والمسار وفقًا لحالة المستخدم ومتطلبات المهمة.
المصدر: Ars Technica · لخّصه HeadlinesBriefing