
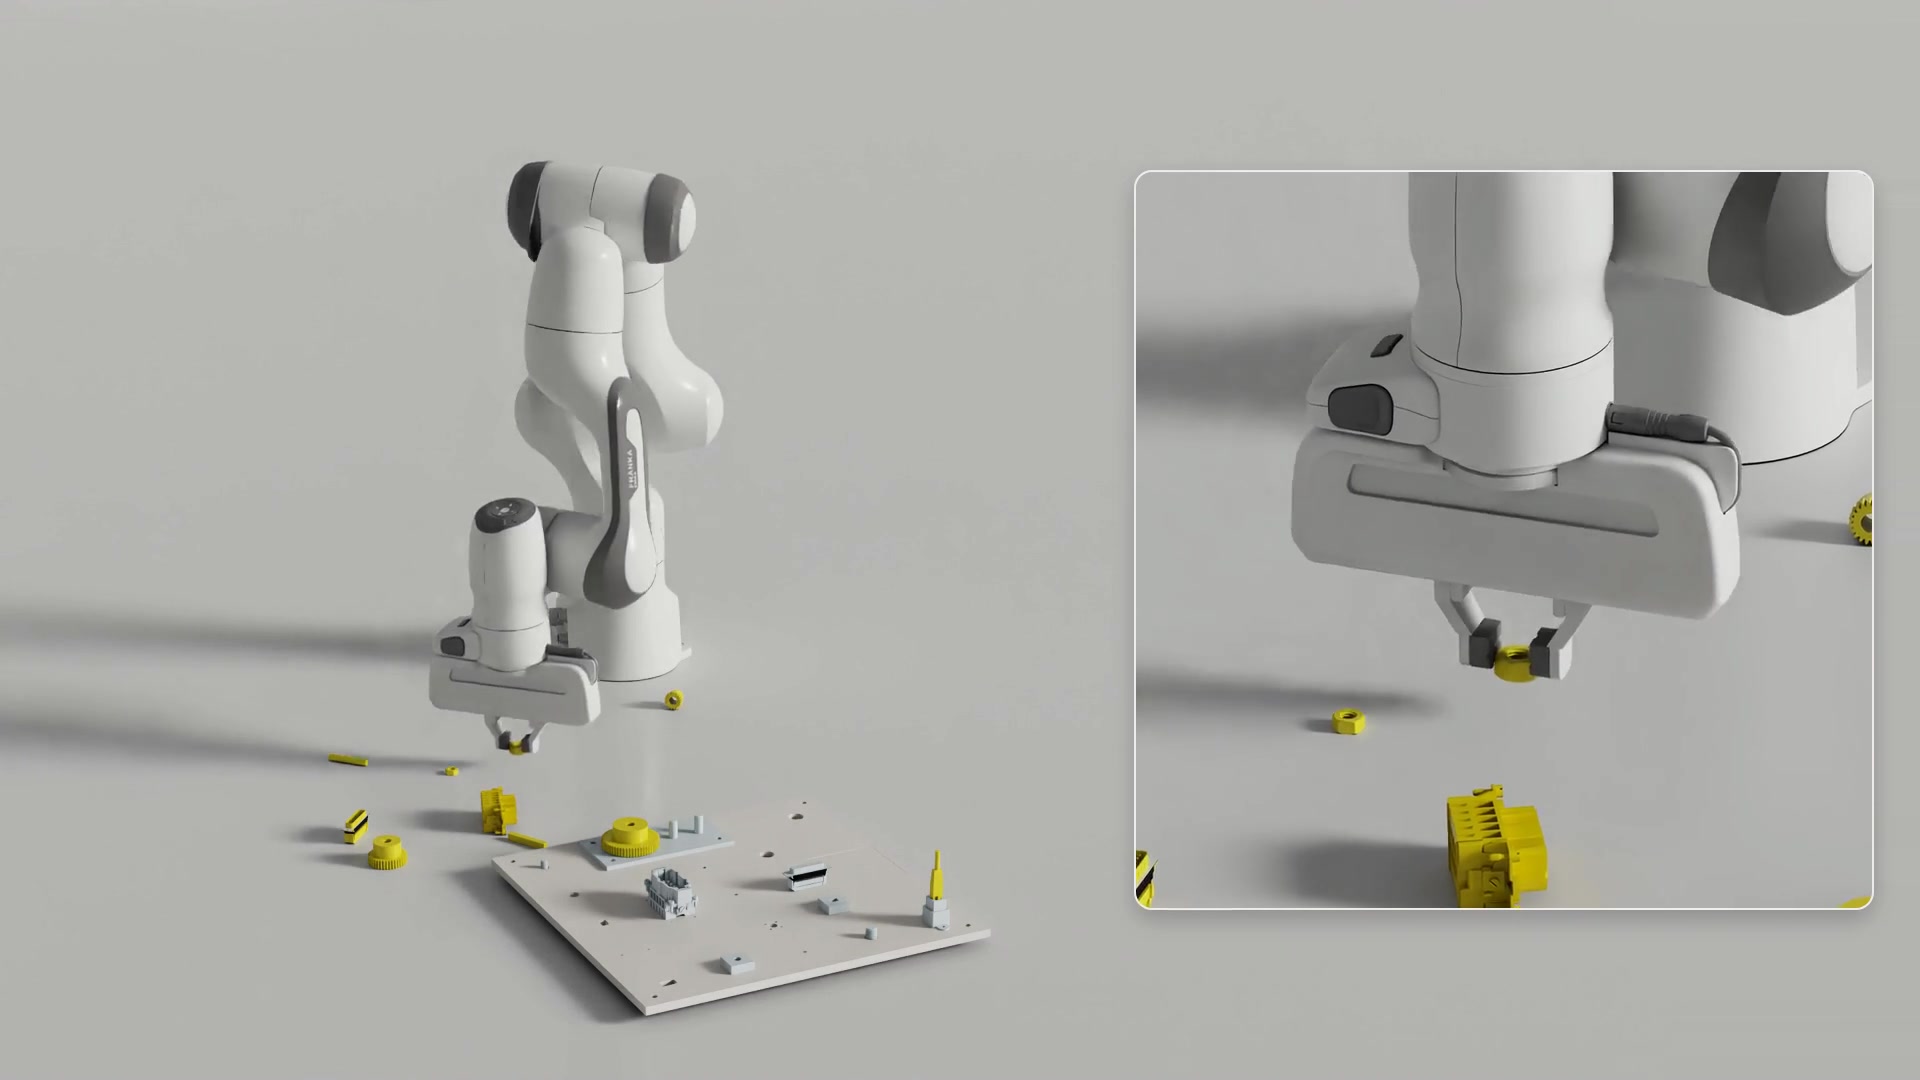
छोटे पुर्जों को जोड़ना रोबोट के लिए एक कठिन चुनौती है। NIST असेंबली टास्क बोर्ड #1 में बीस कार्य शामिल हैं, जिनके घटक केवल 4 मिमी जितने छोटे हैं, और एक ही पुर्जा फिट करने के लिए पकड़ और दिशा में कई बदलाव करने पड़ सकते हैं। तंग क्लीयरेंस में गलती की गुंजाइश बहुत कम होती है, क्योंकि एक तिरछा नट अटक सकता है या गलत तरह से चूड़ी चढ़ सकता है। जब कई पुर्जे शामिल होते हैं, तो रोबोट को संचालन का क्रम भी तय करना होता है, क्योंकि लगाया गया घटक ग्रिपर की अगली गति को रोक सकता है।
हर गति को स्क्रिप्ट करने के बजाय, AlphaNIST के शोधकर्ता अलग तरीका अपनाते हैं। हाथ से लिखे निर्देशों में यह अनुमान लगाना पड़ता है कि संपर्क और बाधाएँ बदलने पर रोबोट को कैसे प्रतिक्रिया देनी चाहिए, और दो-उंगली वाले ग्रिपर को ऐसे समाधान चाहिए हो सकते हैं जो मानव हाथ के समाधानों से बहुत अलग हों। इसके बजाय, रोबोट को सफलता के लिए एक बाइनरी कार्य इनाम मिलता है और वह विविध अनुभवों के विशाल भंडार से प्रशिक्षण लेता है। इससे उसे ऐसे समाधान खोजने की गुंजाइश मिलती है जिनके बारे में उसके डिज़ाइनरों ने सोचा भी नहीं था।
प्रशिक्षण विविध संसाधनों और शुरुआती स्थितियों पर आधारित है। एक ही नीति बीस असेंबली पर प्रशिक्षित होती है, जो ढीले पुर्जों, हाथ में पकड़ी गई स्थितियों और सिमुलेशन में सहेजे गए आंशिक असेंबली से शुरू होती है। लगभग पूर्ण शुरुआती स्थितियाँ रोबोट को पूरी कार्य हल करने से पहले असेंबली पूरी करने का अभ्यास देती हैं। सफलता-निर्देशित नमूनाकरण उन शुरुआती स्थितियों को प्राथमिकता देता है जिन्हें नीति लगभग आधी बार हल करती है, फिर भी हर स्थिति को मौका देता है, इसलिए नीति सुधरने के साथ अभ्यास भी बदलता है।
प्रयोगों में, एक ही नीति सभी बीस असेंबली कार्य करती है, और हर रन में एक घटक जोड़ा जाता है। Octi Zhang और सहयोगियों द्वारा एक arXiv प्रीप्रिंट में वर्णित यह कार्य केवल बाइनरी कार्य इनाम से उभरते असेंबली कौशल का उदाहरण माना गया है।
स्रोत: Hacker News · HeadlinesBriefing द्वारा सारांशित