
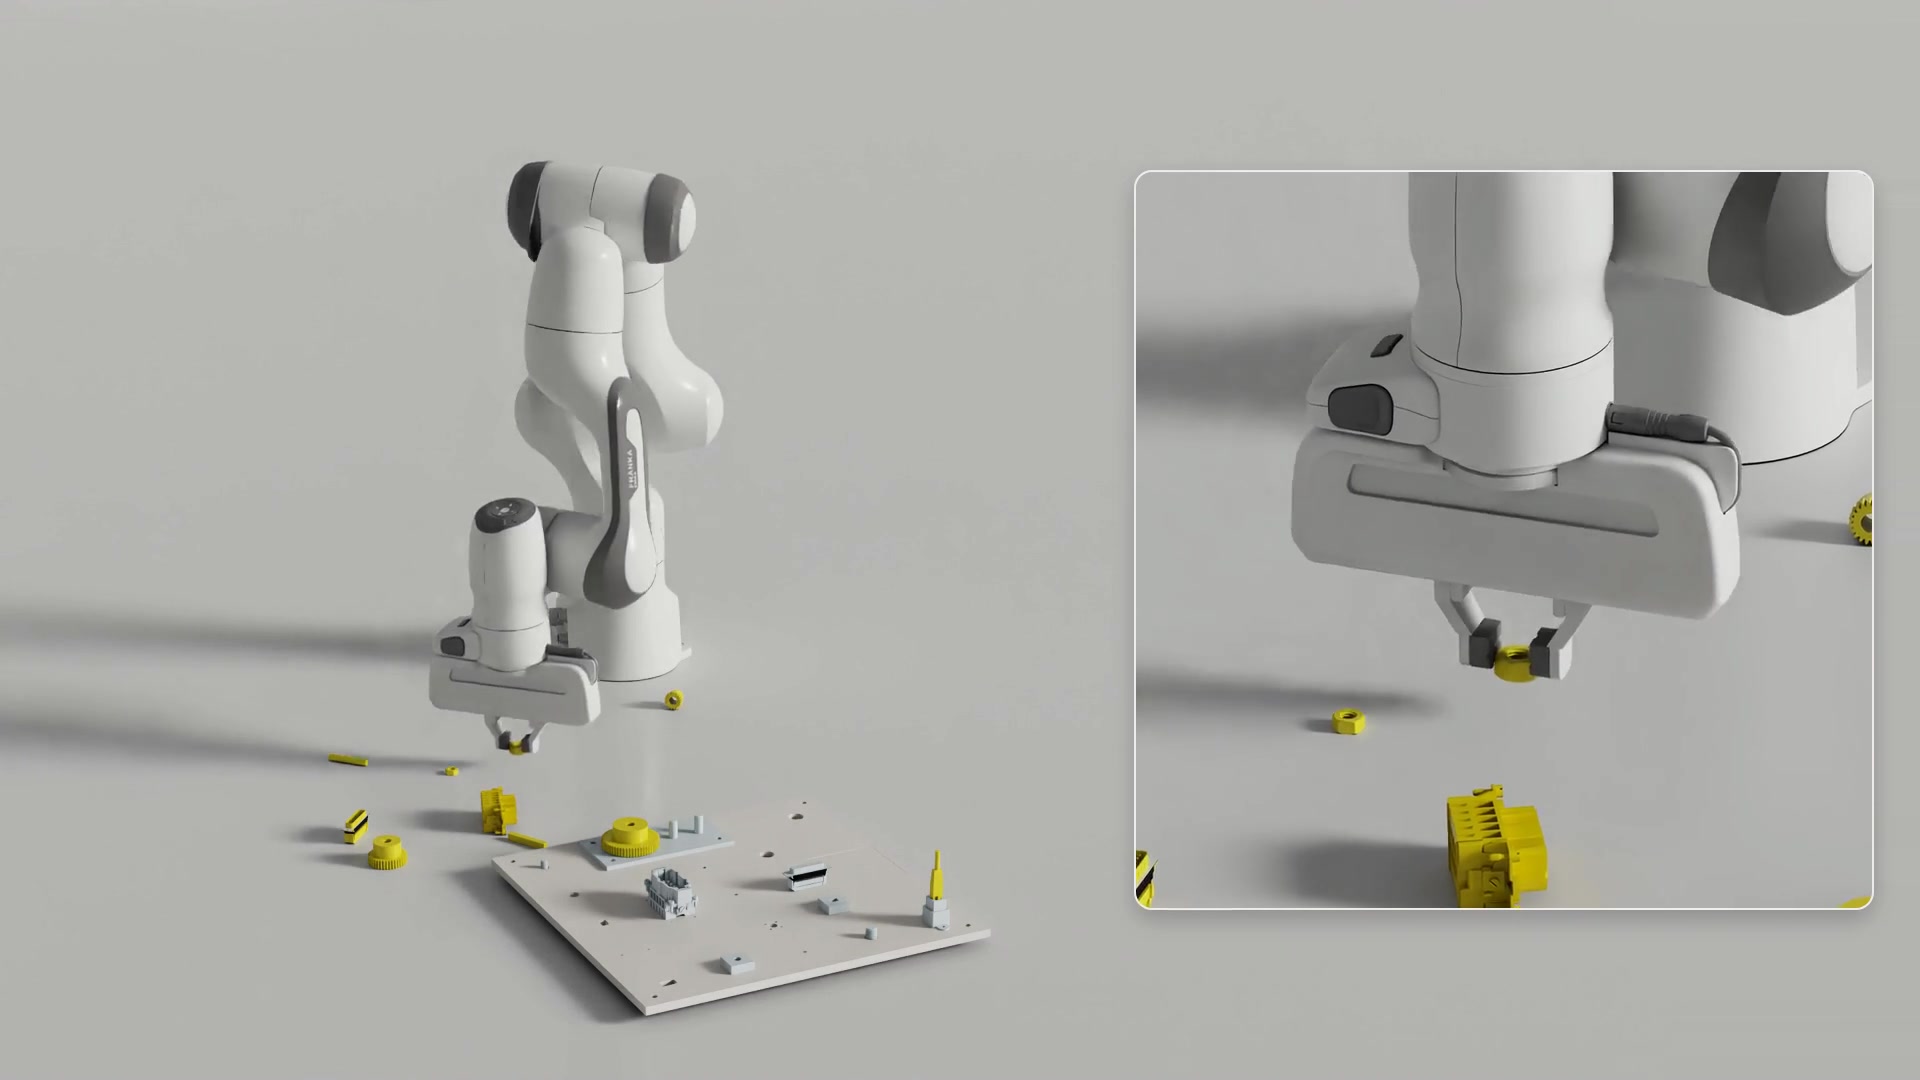
ছোট যন্ত্রাংশ জোড়া লাগানো রোবটের জন্য একটি কঠিন চ্যালেঞ্জ। NIST Assembly Task Board #1-এ বিশটি কাজ রয়েছে, যেখানে উপাদানের আকার মাত্র 4 মিমি, এবং একটি একক যন্ত্রাংশ বসাতে একাধিকবার ধরার ও অবস্থানের পরিবর্তন লাগতে পারে। আঁটসাঁট ফাঁকে ভুলের সুযোগ কম, কারণ একটি বাঁকা বাদাম আটকে যেতে পারে বা প্যাঁচ ভুলভাবে লেগে যেতে পারে। যখন একাধিক যন্ত্রাংশ জড়িত থাকে, তখন রোবটকে কাজের ক্রমও ঠিক করতে হয়, কারণ ইতিমধ্যে বসানো উপাদান গ্রিপারের পরের নড়াচড়াকে বাধা দিতে পারে।
প্রতিটি নড়াচড়া স্ক্রিপ্ট করার বদলে AlphaNIST-এর গবেষকরা ভিন্ন পথ নিয়েছেন। হাতে লেখা নির্দেশে আগাম ভাবতে হয় যে সংস্পর্শ ও বাধা বদলালে রোবট কীভাবে সাড়া দেবে, এবং দুই-আঙুলের গ্রিপারের জন্য মানব হাতের চেয়ে সম্পূর্ণ আলাদা সমাধান লাগতে পারে। বরং রোবট সফলতার জন্য একটি বাইনারি কাজের পুরস্কার পায় এবং বিশাল পরিমাণ বৈচিত্র্যময় অভিজ্ঞতার মাধ্যমে শেখে। এতে এমন সমাধান আবিষ্কারের সুযোগ তৈরি হয় যা এর নির্মাতারা কখনো ভাবেননি।
প্রশিক্ষণে বিভিন্ন ধরনের উপাদান ও ভিন্ন ভিন্ন শুরুর অবস্থা ব্যবহৃত হয়। একটি একক নীতি বিশটি অ্যাসেম্বলিতে প্রশিক্ষণ নেয়, যা শুরু হয় আলগা যন্ত্রাংশ, হাতে ধরা অবস্থা এবং সিমুলেশনে সংরক্ষিত আংশিক অ্যাসেম্বলি থেকে। প্রায় সম্পূর্ণ শুরুর অবস্থা রোবটকে পুরো কাজ সমাধানের আগে অ্যাসেম্বলি শেষ করার অনুশীলন করতে দেয়। সফলতা-নির্দেশিত স্যাম্পলিং সেই শুরুর অবস্থাগুলোকে অগ্রাধিকার দেয় যেগুলো নীতি প্রায় অর্ধেক সময় সমাধান করে, তবু প্রতিটি অবস্থার সুযোগ রাখে, ফলে নীতির উন্নতির সঙ্গে অনুশীলনও বদলায়।
পরীক্ষায় একটি একক নীতি বিশটি অ্যাসেম্বলি কাজই সম্পন্ন করে, প্রতিবার একটি উপাদান জুড়ে। Octi Zhang ও সহকর্মীদের একটি arXiv প্রিপ্রিন্টে বর্ণিত এই কাজটিকে কেবল বাইনারি কাজের পুরস্কার থেকে উদীয়মান অ্যাসেম্বলি দক্ষতার একটি উদাহরণ হিসেবে উপস্থাপন করা হয়েছে।
উৎস: Hacker News · সারাংশ: HeadlinesBriefing