
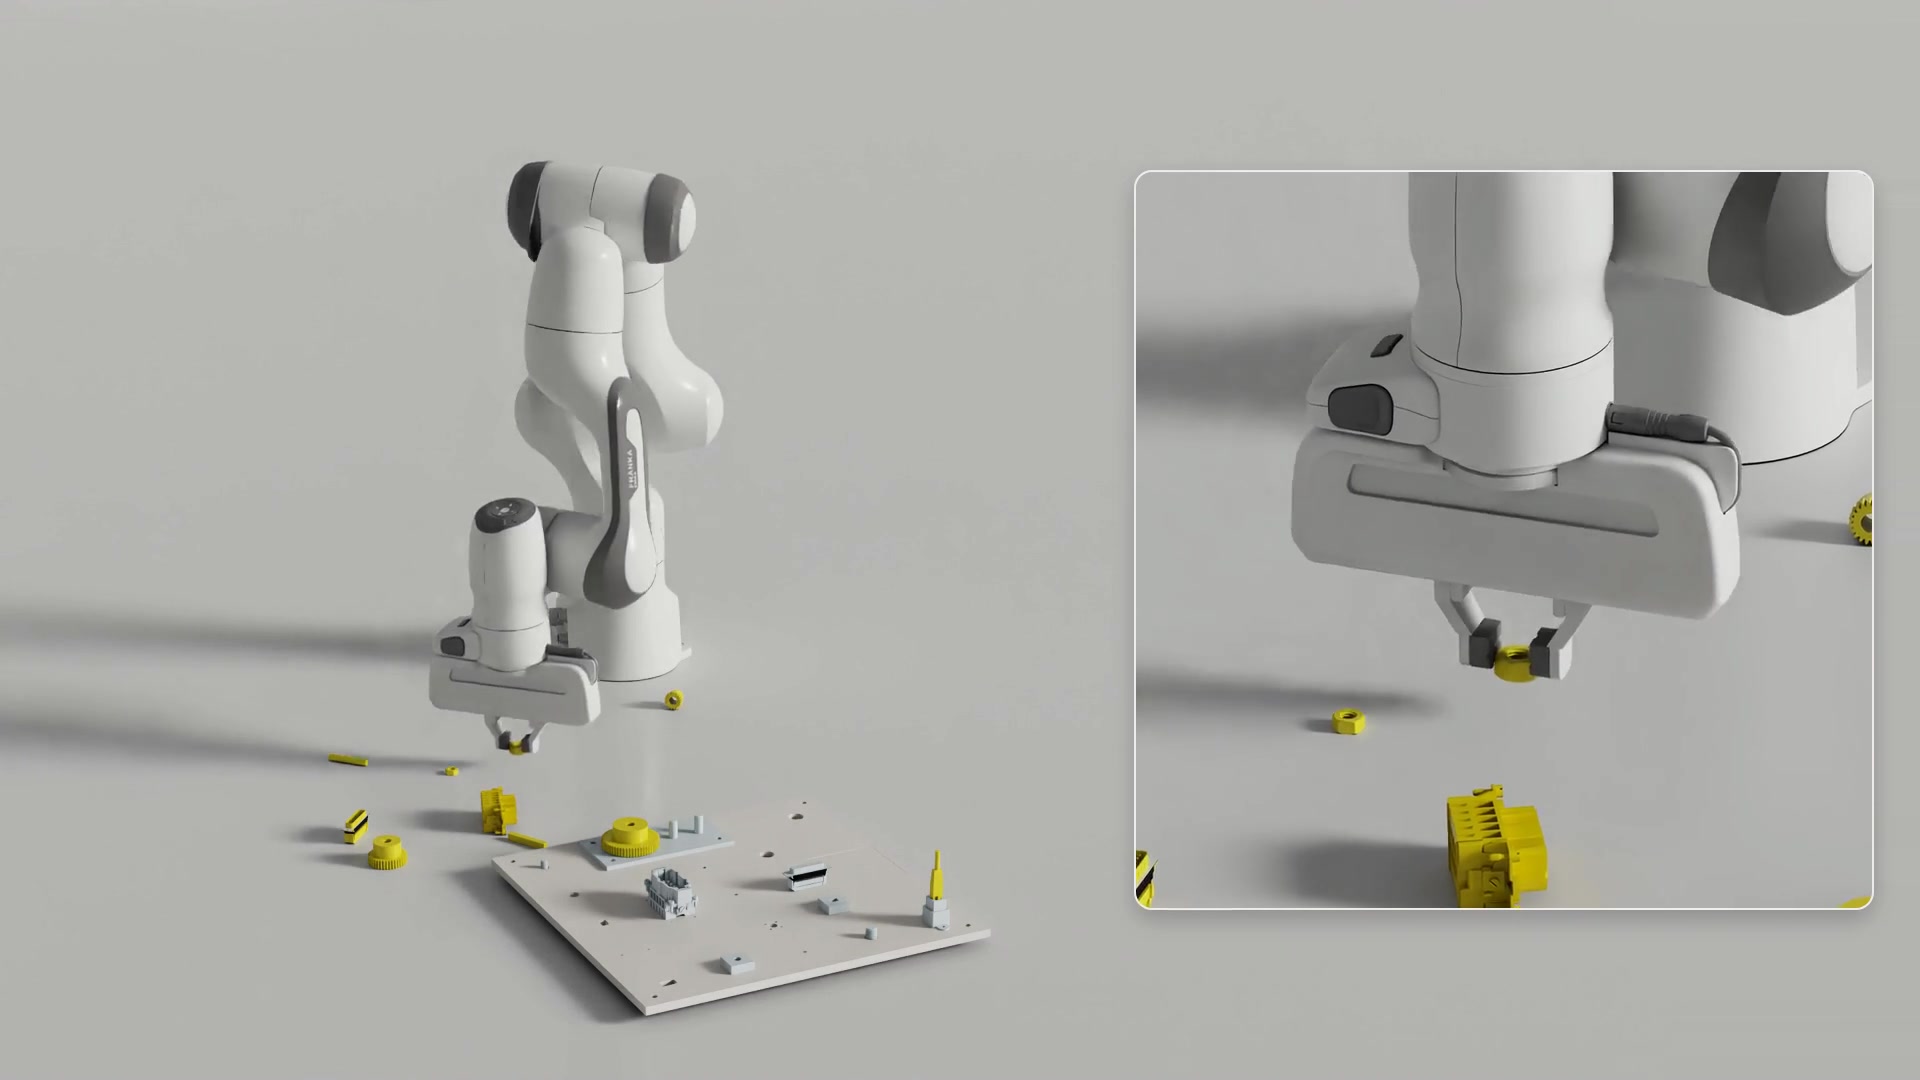
Das Montieren kleiner Teile ist für Roboter eine anspruchsvolle Herausforderung. Das NIST Assembly Task Board #1 umfasst zwanzig Aufgaben mit Bauteilen von nur 4 mm, und das Einsetzen eines einzigen Teils kann mehrere Wechsel von Griff und Ausrichtung erfordern. Enge Toleranzen lassen kaum Spielraum für Fehler, denn eine schief sitzende Mutter kann klemmen oder sich verkanten. Wenn mehrere Teile beteiligt sind, muss der Roboter außerdem die Reihenfolge der Arbeitsschritte festlegen, weil ein bereits montiertes Bauteil die nächste Bewegung des Greifers blockieren kann.
Statt jede Bewegung zu programmieren, verfolgen die Forscher hinter AlphaNIST einen anderen Ansatz. Handgeschriebene Anweisungen erfordern, vorherzusehen, wie der Roboter auf wechselnde Kontakte und Hindernisse reagieren soll, und ein Zweifingergreifer benötigt womöglich Lösungen, die sich stark von denen einer menschlichen Hand unterscheiden. Stattdessen erhält der Roboter eine binäre Aufgabenbelohnung für den Erfolg und lernt durch enorme Mengen unterschiedlicher Erfahrungen. So kann er Lösungen finden, an die seine Entwickler nie gedacht haben.
Das Training stützt sich auf heterogene Bausätze und unterschiedliche Startzustände. Eine einzige Strategie wird über zwanzig Montagen trainiert, beginnend mit losen Teilen, Griffen in der Hand und teilmontierten Baugruppen, die in der Simulation zwischengespeichert sind. Nahezu fertige Startzustände erlauben dem Roboter, das Vervollständigen einer Montage zu üben, bevor er die ganze Aufgabe lösen muss. Erfolgsgesteuertes Sampling bevorzugt Startzustände, die die Strategie etwa in der Hälfte der Fälle löst, gibt jedem Zustand aber dennoch eine Chance. Das Training verändert sich also mit der Verbesserung der Strategie.
In den Experimenten führt eine einzige Strategie alle zwanzig Montageaufgaben aus, wobei in jedem Durchlauf ein Bauteil montiert wird. Die Arbeit, beschrieben in einem arXiv-Preprint von Octi Zhang und Kollegen, wird als Beispiel für emergente Montagefähigkeiten dargestellt, die allein aus binären Aufgabenbelohnungen entstehen.
Quelle: Hacker News · Zusammengefasst von HeadlinesBriefing